
Powtarzalne detale
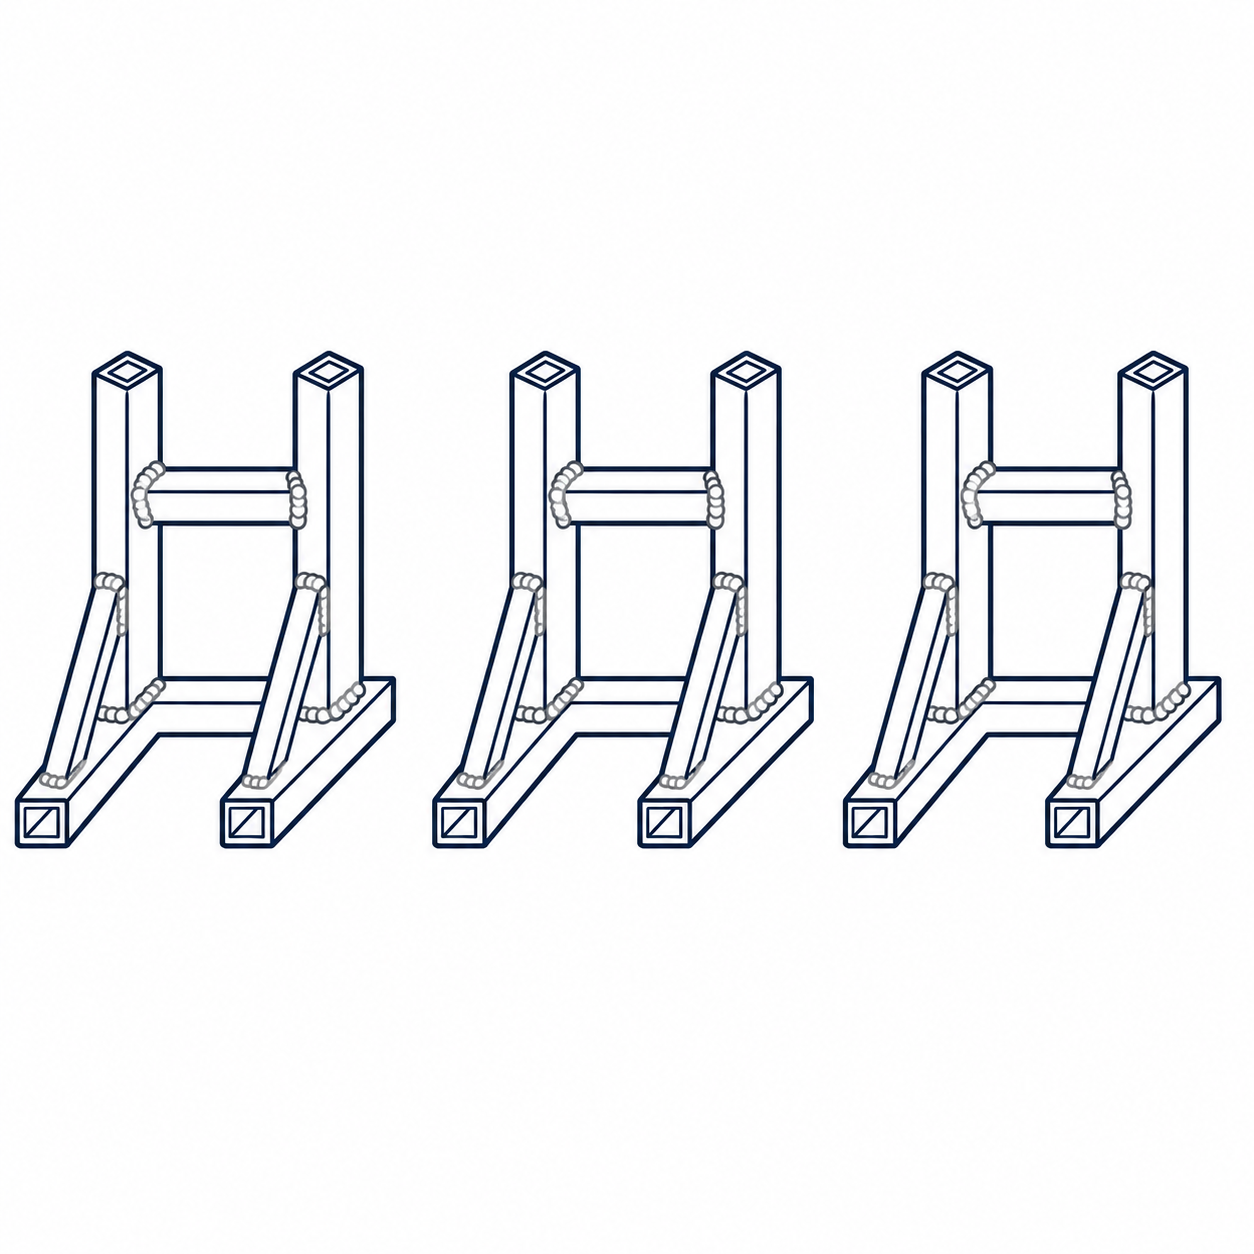
Szczeliny, krawędzie i wzajemne połozenie łączonych elemntów są podobne w kolejnych detalach.
Stabilne wymiary i spasowanie
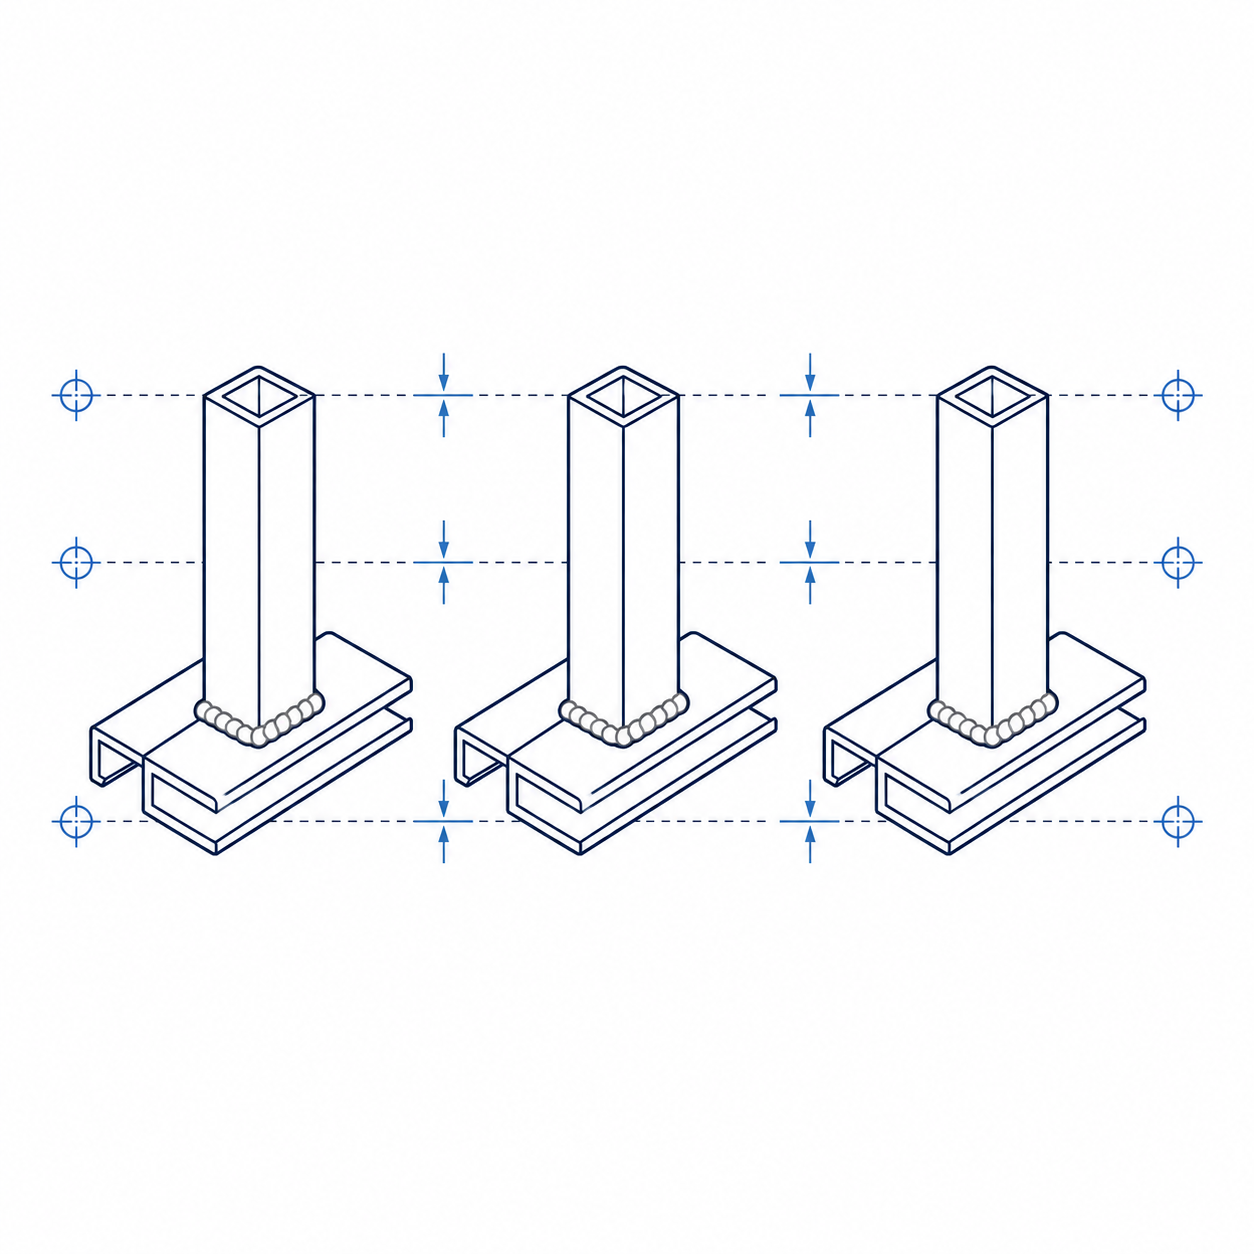
Szczeliny, krawędzie i wzajemne położenie łączonych elementów są podobne w kolejnych detalach.
Łatwe i powtarzalne mocowanie
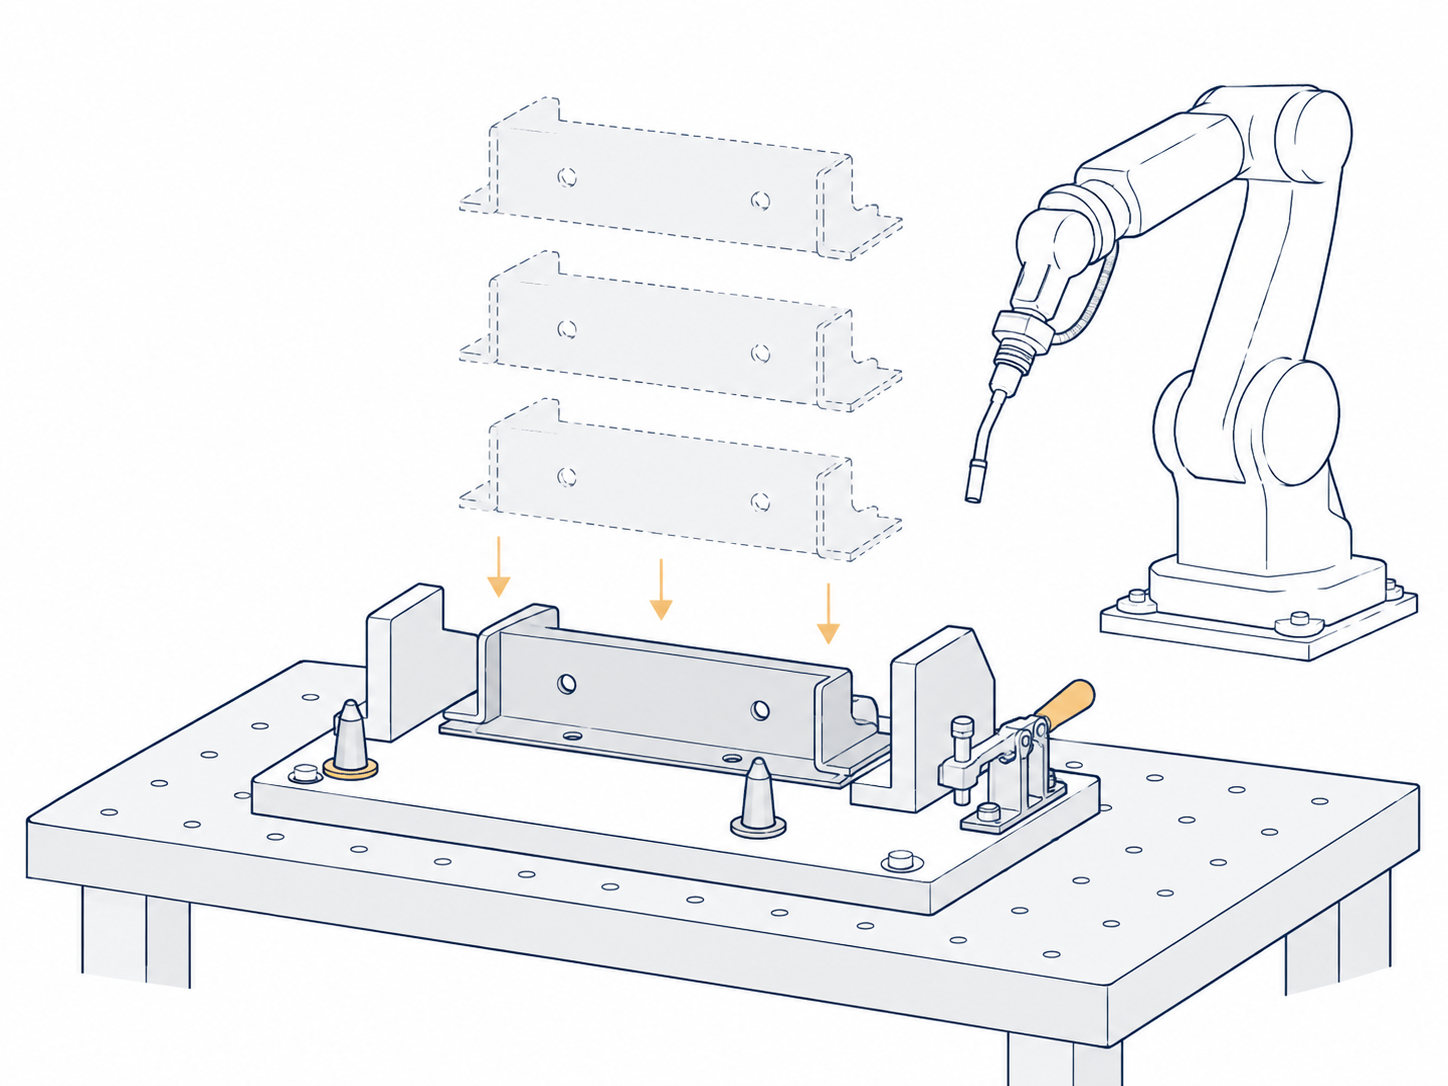
Detal można szybko ustawić w oprzyrządowaniu i za każdym razem znajduje się on w tej samej pozycji względem robota.
Dobry dostęp do spoin
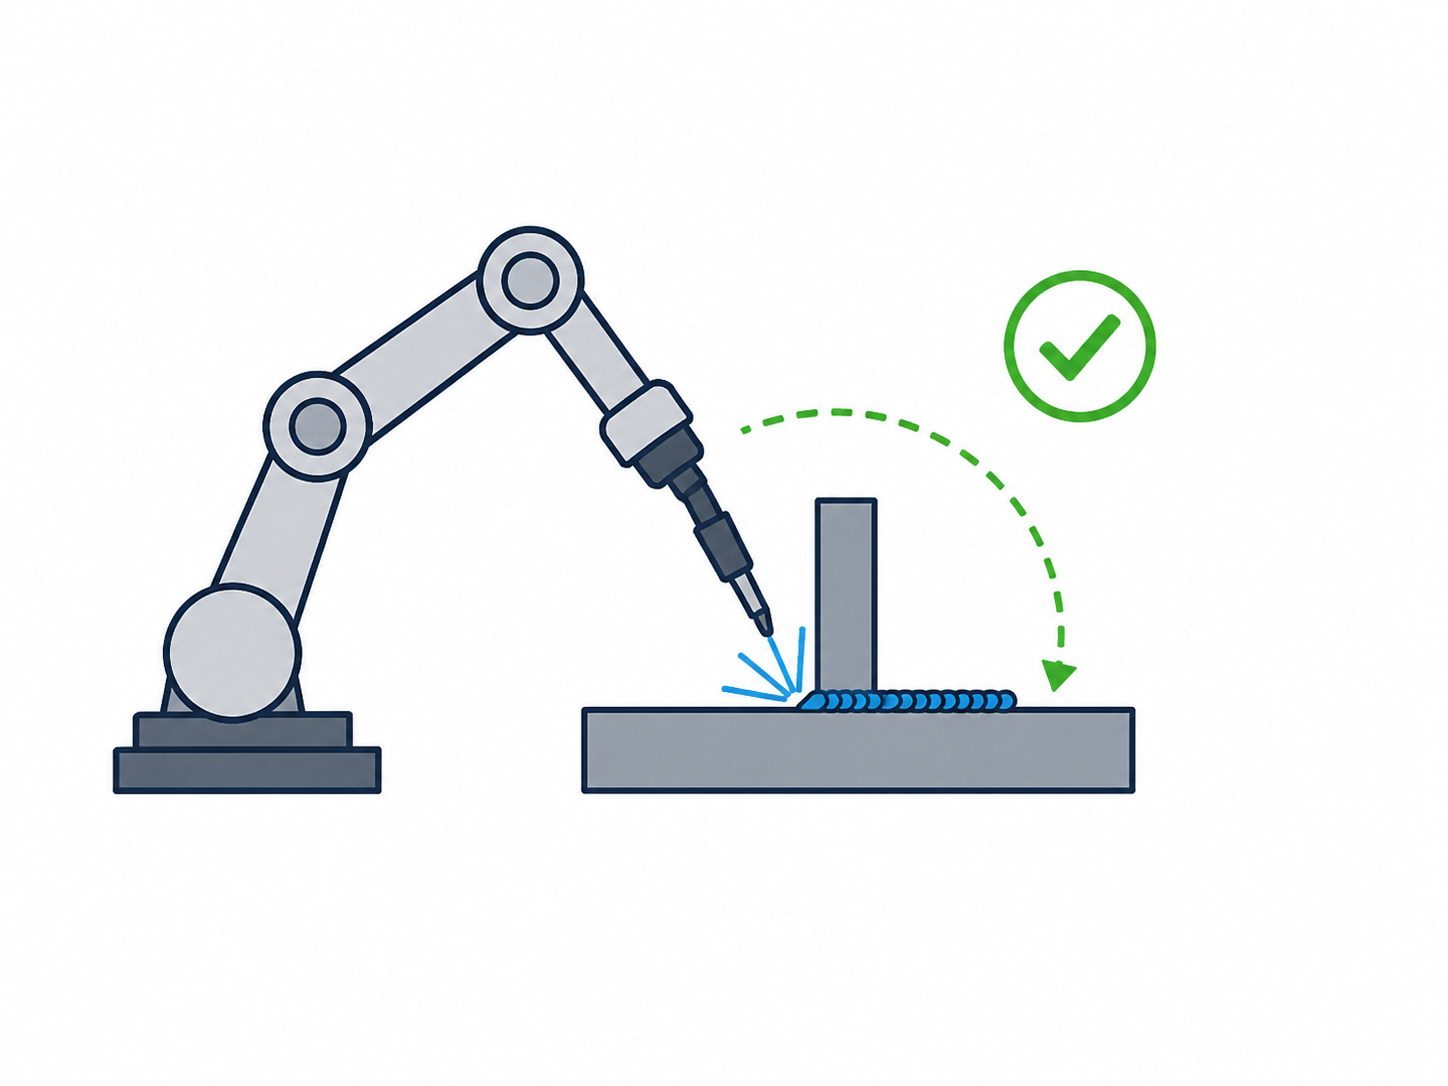
Palnik może dotrzeć do miejsc spawania pod wymaganym kątem bez kolizji z detalem, uchwytami lub konstrukcją stanowiska.
Powtarzalne przygotowanie
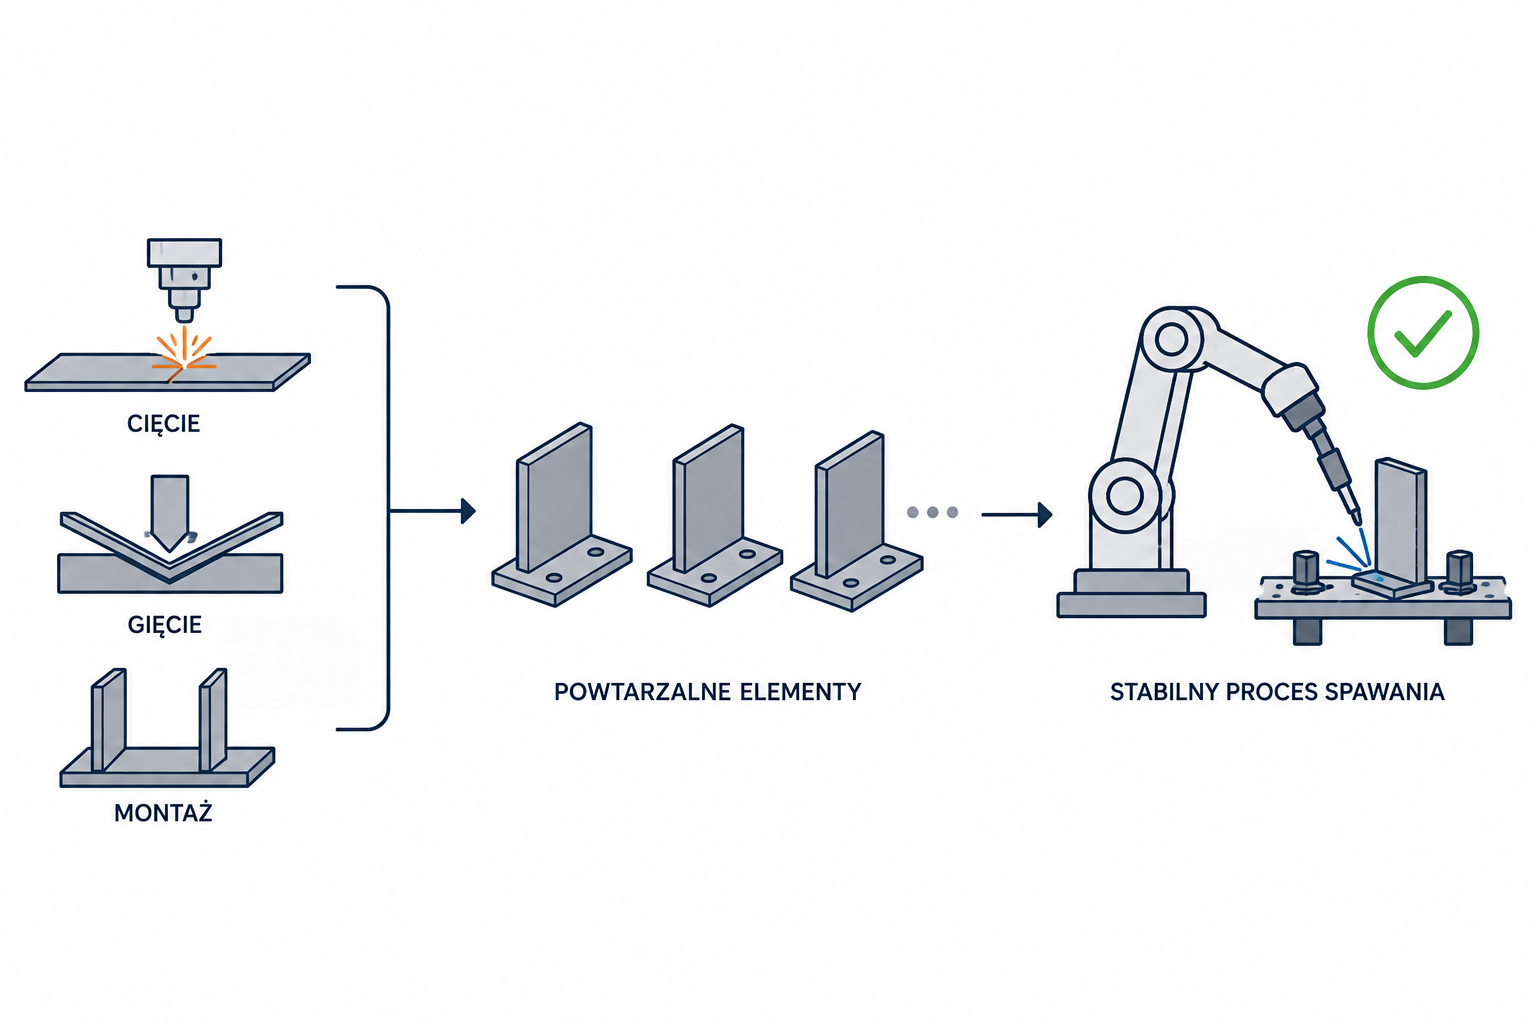
Cięcie, gięcie i wcześniejszy montaż części dają stabilny efekt, dzięki czemu robot nie musi kompensować dużych różnic między kolejnymi sztukami.
Co w przypadku mniej powtarzalnych detali?
Powyższe cechy nie oznaczają, że tylko idealnie powtarzalne detale nadają się do robotyzacji spawania. W bardziej wymagających aplikacjach można zastosować rozwiązania, które pomagają robotowi odnaleźć rzeczywiste położenie elementu lub korygować przebieg spoiny podczas pracy – m.in. touch sensing, śledzenie spoiny na podstawie parametrów łuku (arc tracking) oraz laserowe systemy pomiaru profilu złącza. Dzięki temu robotyzację można rozważać również tam, gdzie pomiędzy kolejnymi detalami występują kontrolowane różnice położenia, spasowania lub geometrii złącza.
Touch sensing
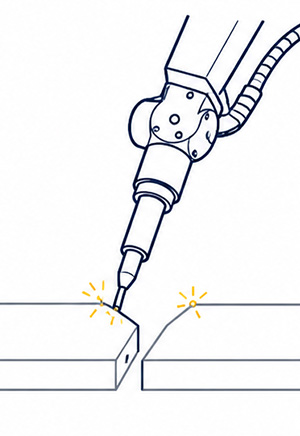
Wykrywanie położenia złącza poprzez fizyczny styk drutu spawalniczego lub palnika z detalem przed rozpoczęciem procesu.
Arc tracking
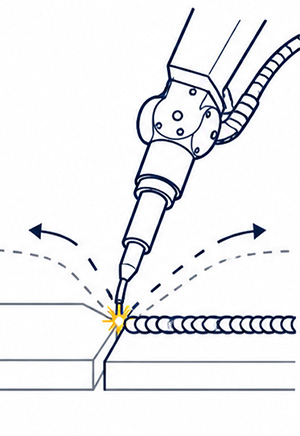
Śledzenie i bieżąca korekcja trajektorii spoiny w czasie rzeczywistym na podstawie parametrów elektrycznych łuku.
Profilometr laserowy
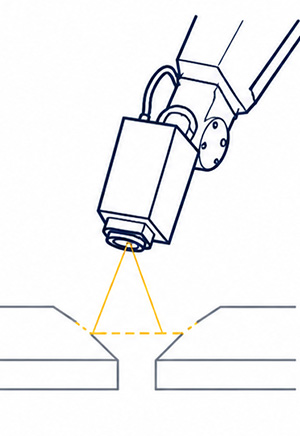
Bezdotykowe, optyczne skanowanie profilu szczeliny tuż przed palnikiem, gwarantujące najwyższą precyzję prowadzenia.
Testy w showroomie
Jeżeli jakość spoiny, dostępność palnika albo takt spawania budzą wątpliwości, rozwiązaniem są próby na Twoich detalach w showroomie InduRobotics.
Wypożyczenie robota spawalniczego wraz z osprzętem spawalniczym demo
Zestaw spawalniczy można również wypożyczyć jako urządzenie demonstracyjne. Demo wypożyczamy bezpłatnie.

Cobot może być rozważany, gdy:
✓
produkcja odbywa się w mniejszych lub zmiennych seriach,
✓
stanowisko ma być stosunkowo proste i kompaktowe,
✓
detale i programy spawalnicze często się zmieniają,
✓
ważna jest możliwość szybkiego przezbrojenia i łatwego programowania,
✓
wymagane prędkości ruchu i intensywność pracy nie są bardzo wysokie,
✓
aplikacja nie wymaga rozbudowanego układu z wieloma stanowiskami lub dużym obszarem roboczym.

Robot przemysłowy może być właściwszy, gdy:
✓
spawanie odbywa się seryjnie i z dużą powtarzalnością,
✓
liczy się krótki czas cyklu i wysoka wydajność,
✓
robot ma pracować intensywnie przez dużą część zmiany,
✓
potrzebny jest większy zasięg lub wyższa dynamika ruchu,
✓
stanowisko wykorzystuje pozycjonery, tor jezdny, kilka stołów lub kilka stref pracy,
✓
aplikacja obejmuje większe konstrukcje lub dużą liczbę spoin wykonywanych w jednym cyklu.
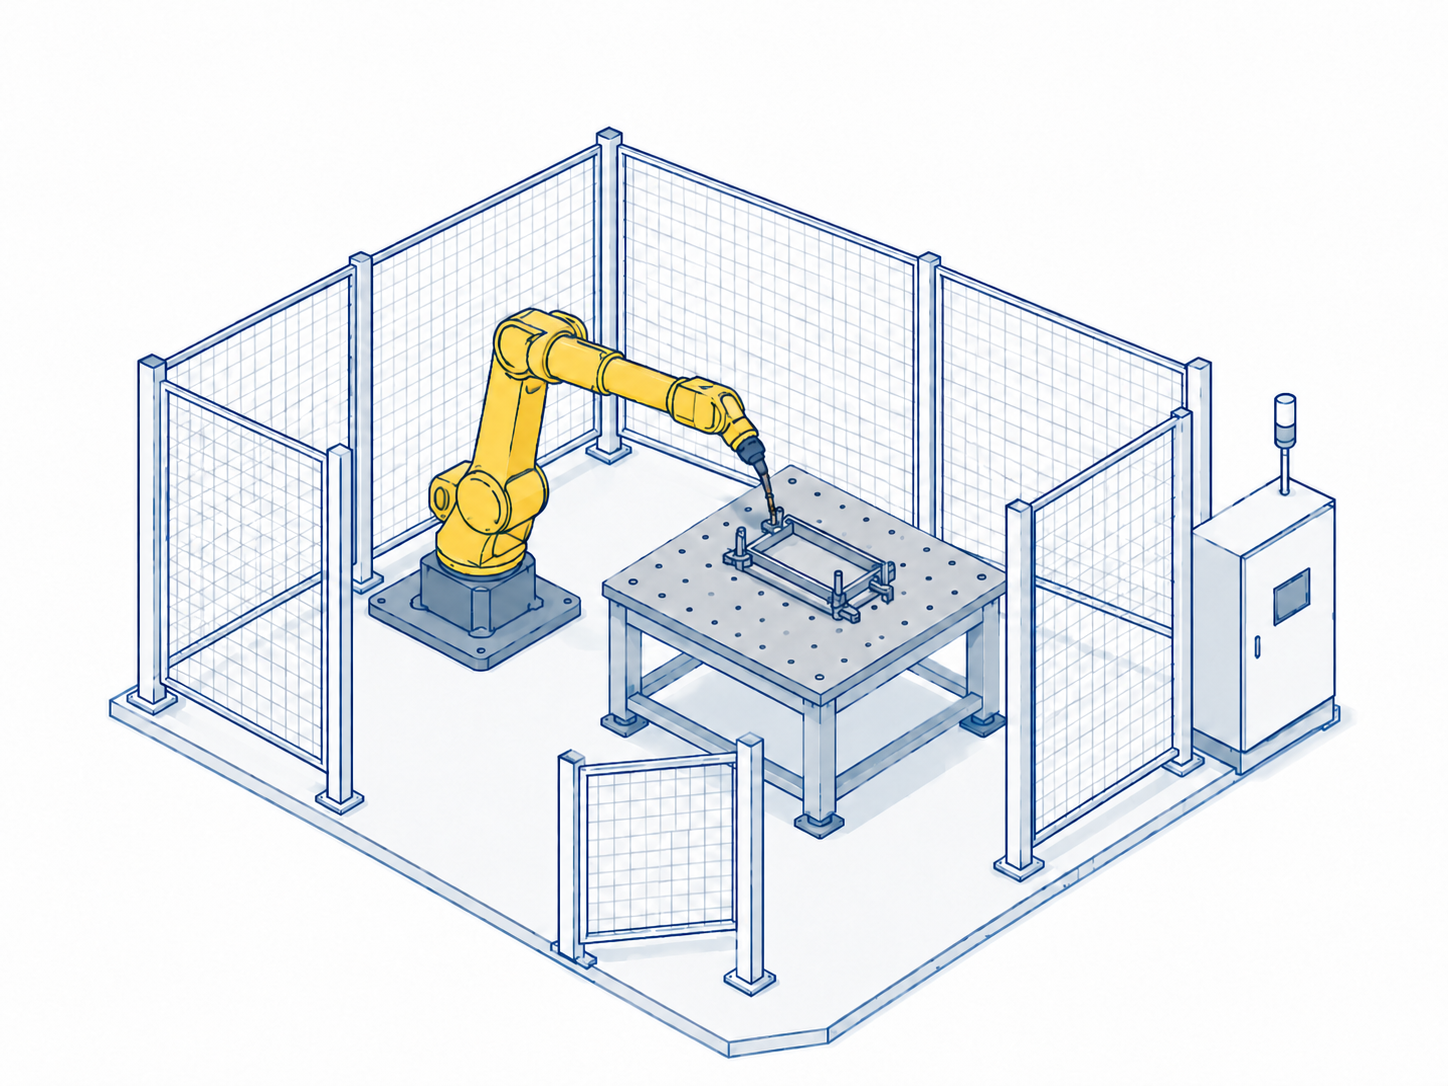
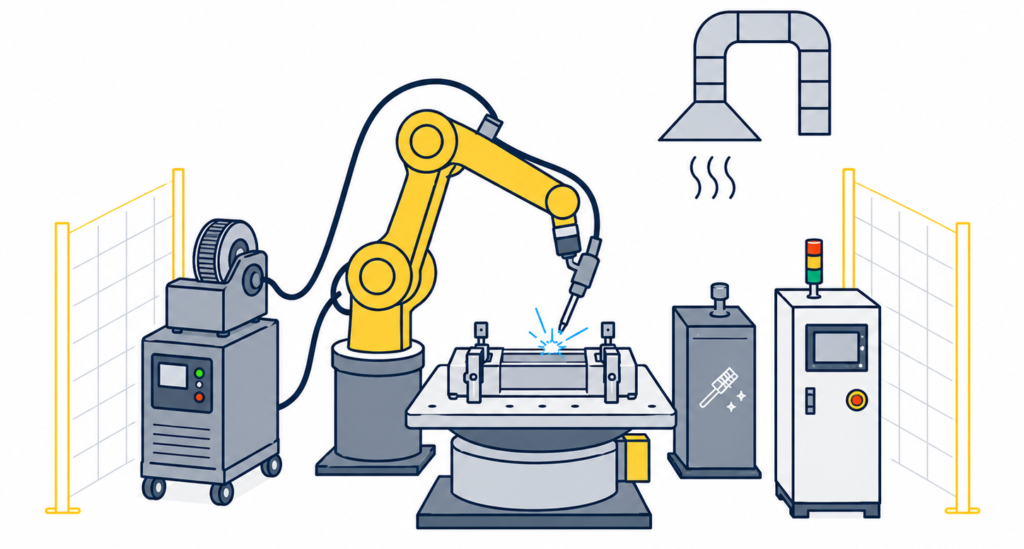
Robot i stół spawalniczy
Najprostsza i najbardziej kompaktowa konfiguracja. Dobra tam, gdzie detal można stabilnie zamocować, a robot ma dostęp do wszystkich spoin bez dodatkowego obracania.
ZALETY:
Kompaktowe gabaryty, niski koszt startowy i minimalna powierzchnia zajmowana na hali.
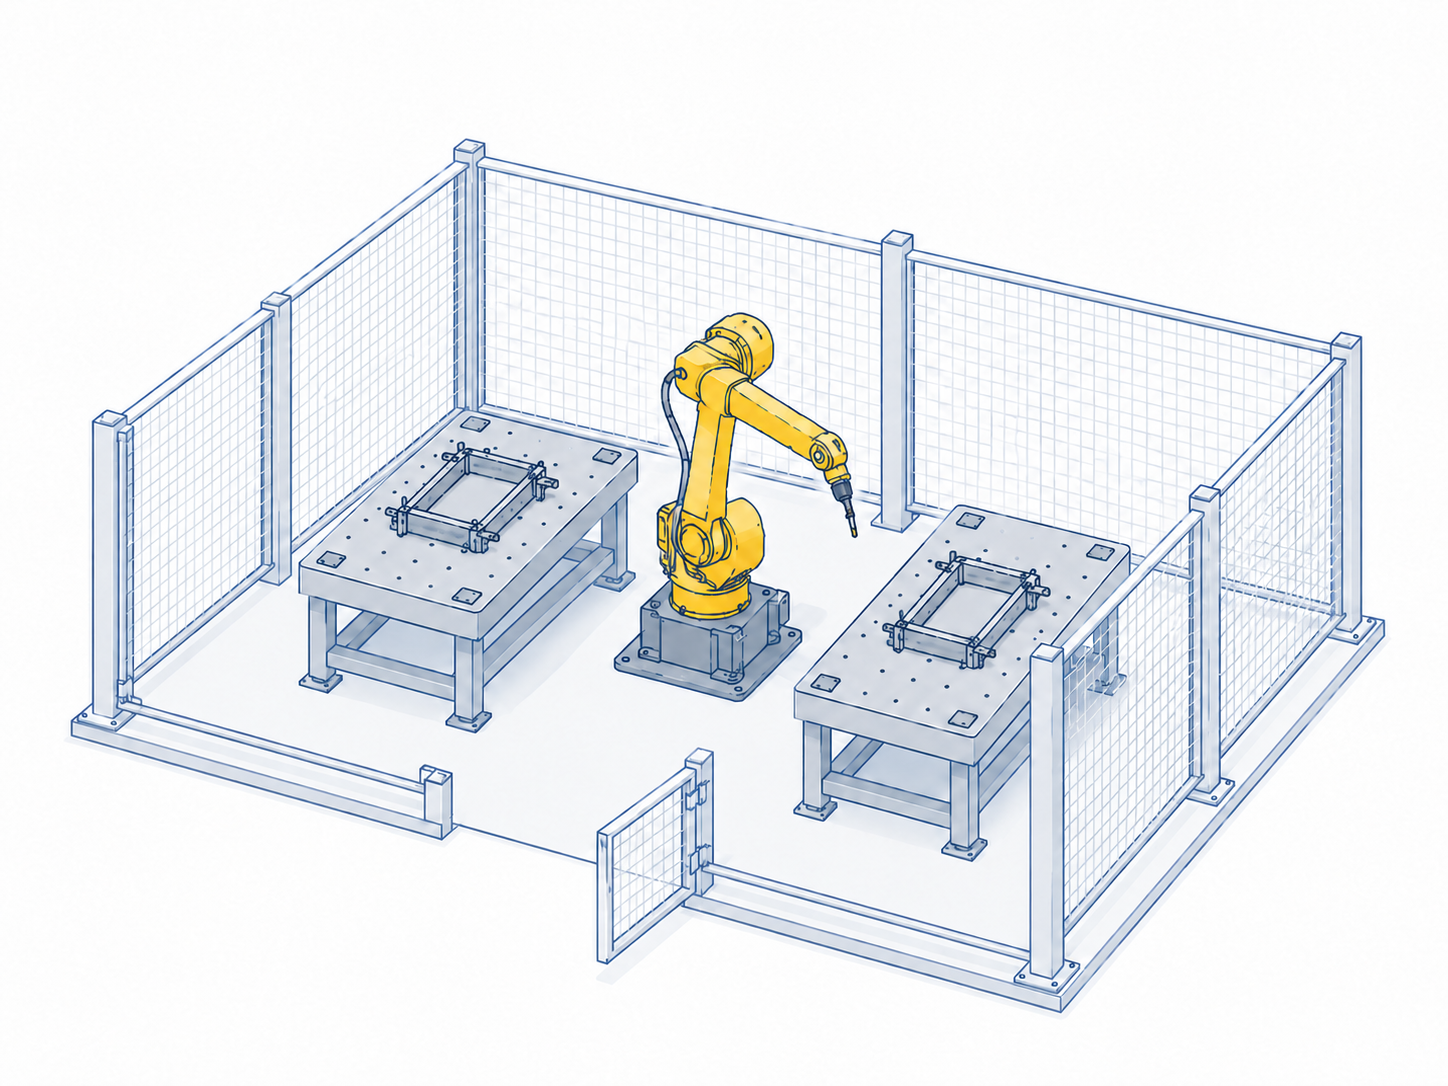
Robot i dwa stoły spawalnicze
Pozwala organizować pracę naprzemiennie – podczas spawania na jednym stole, operator bezpiecznie uzbraja kolejny detal na drugim bez zatrzymywania robota.
ZALETY:
Maksymalna ciągłość spawania, brak przestojów na załadunek i wyższa wydajność celi.
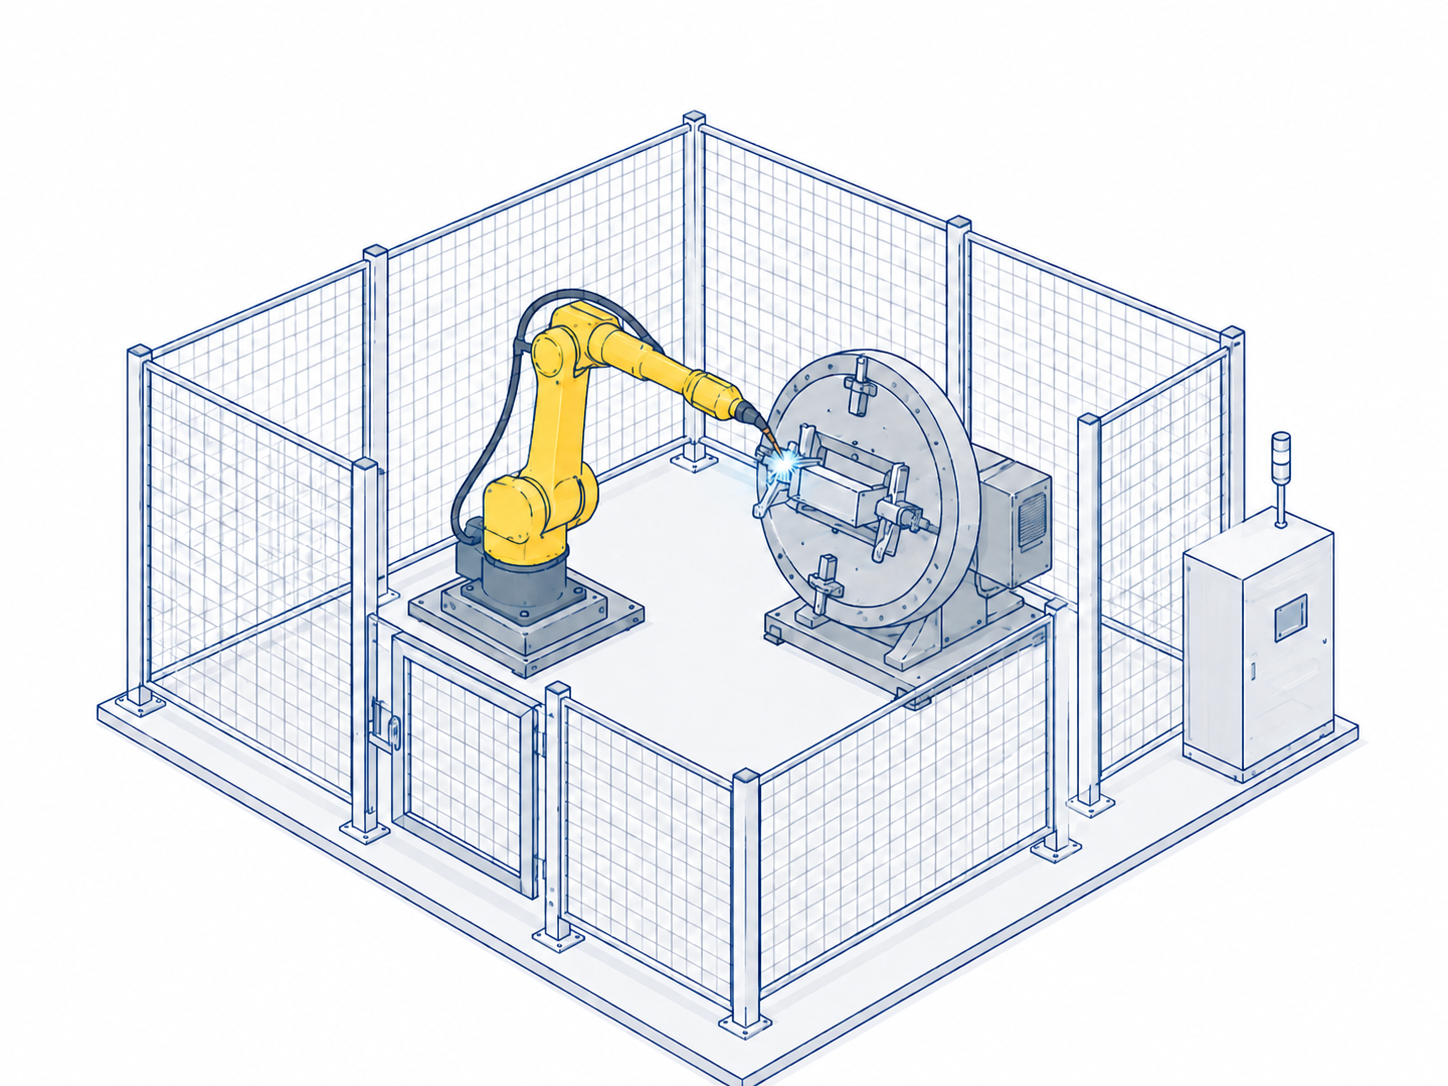
Robot z pozycjonerem
Obrotowy pozycjoner (obrotnik) obraca detal w trakcie procesu, dzięki czemu robot łatwo dociera do trudnodostępnych miejsc i spawa w najkorzystniejszej pozycji.
Rekomendowane dla skomplikowanych brył 3D, wymagających spoin obwodowych oraz stałej pozycji.
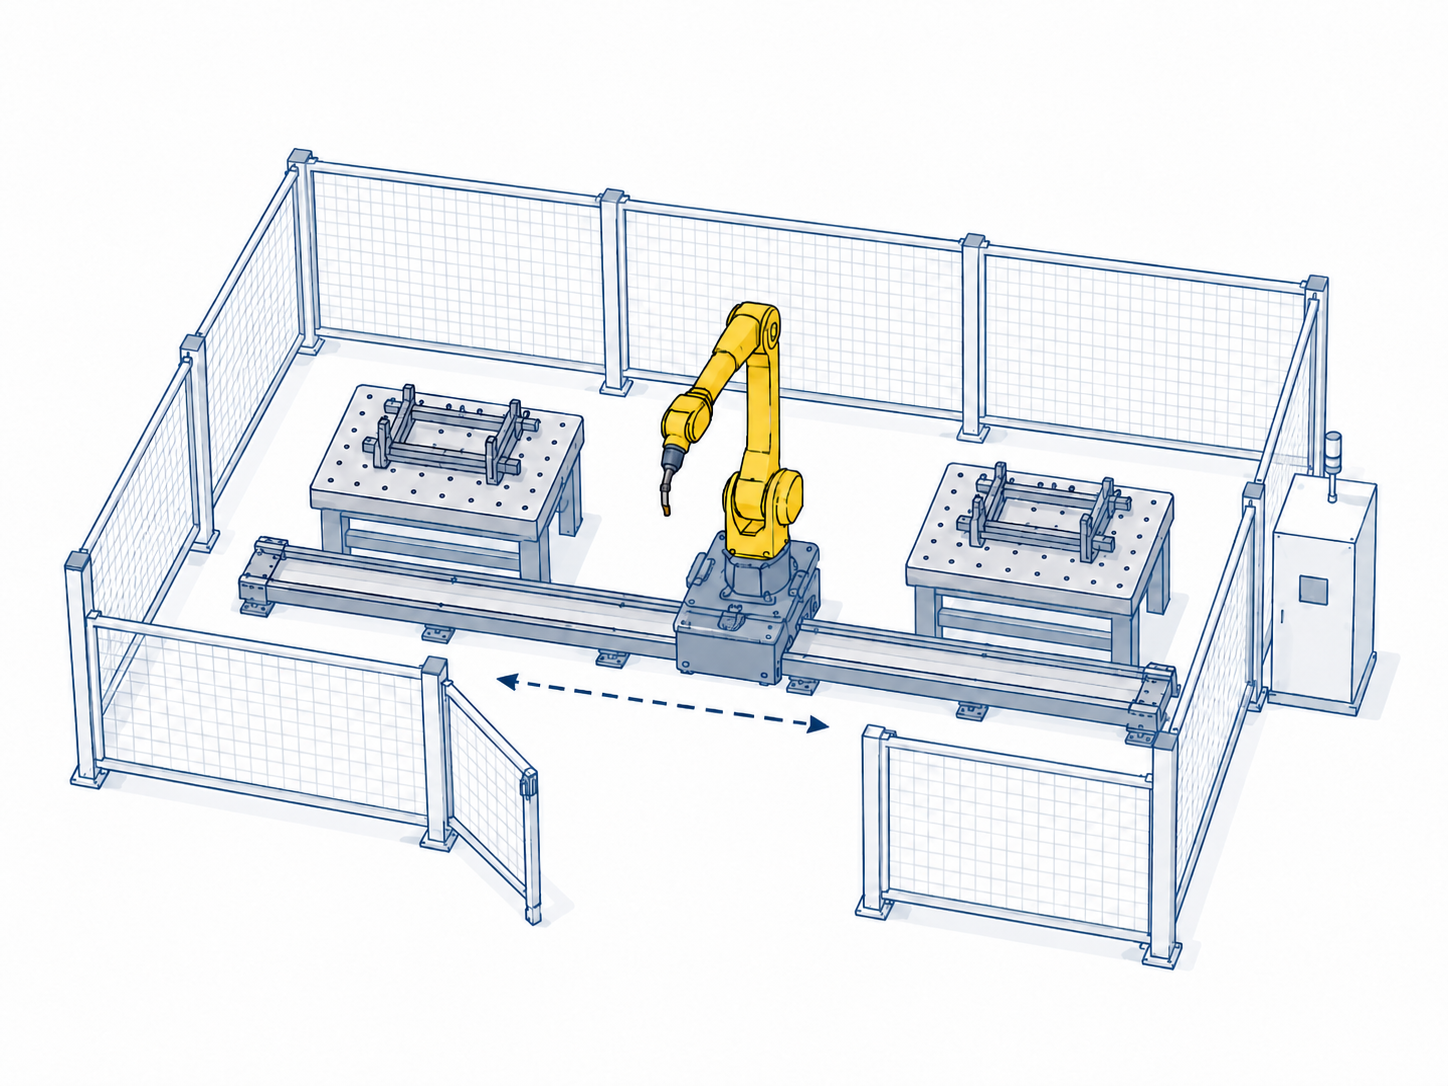
Robot na torze jezdnym
Zewnętrzny tor jezdny liniowy znacząco zwiększa zasięg roboczy, pozwalając jednemu robotowi na pracę przy bardzo długich elementach lub obsłudze wielu stacji.
Rekomendowane dla długich konstrukcji (ramy, przęsła, zbiorniki) lub rozległych układów kilkustanowiskowych.

TR06-2070B/ARC
Duży zasięgDedykowany robot spawalniczy o wydłużonym ramieniu (2078 mm). Idealny do spawania gabarytowych konstrukcji stalowych, ram oraz elementów wymagających obsłużenia szerokiego obszaru roboczego bez konieczności stosowania toru jezdnego.
Zasięg ramienia:
2078 mm
Udźwig:
6 kg

TR10-1450B/ARC
Wyższy udźwigRobot spawalniczy o zwiększonym udźwigu (10 kg). Doskonale sprawdza się przy montażu cięższych palników spawalniczych, czujników profilometru laserowego lub dodatkowego osprzętu chłodzonego cieczą.
Zasięg ramienia:
1455 mm
Udźwig:
10 kg
Sterowanie pozycjonerami i torami przez EtherCAT
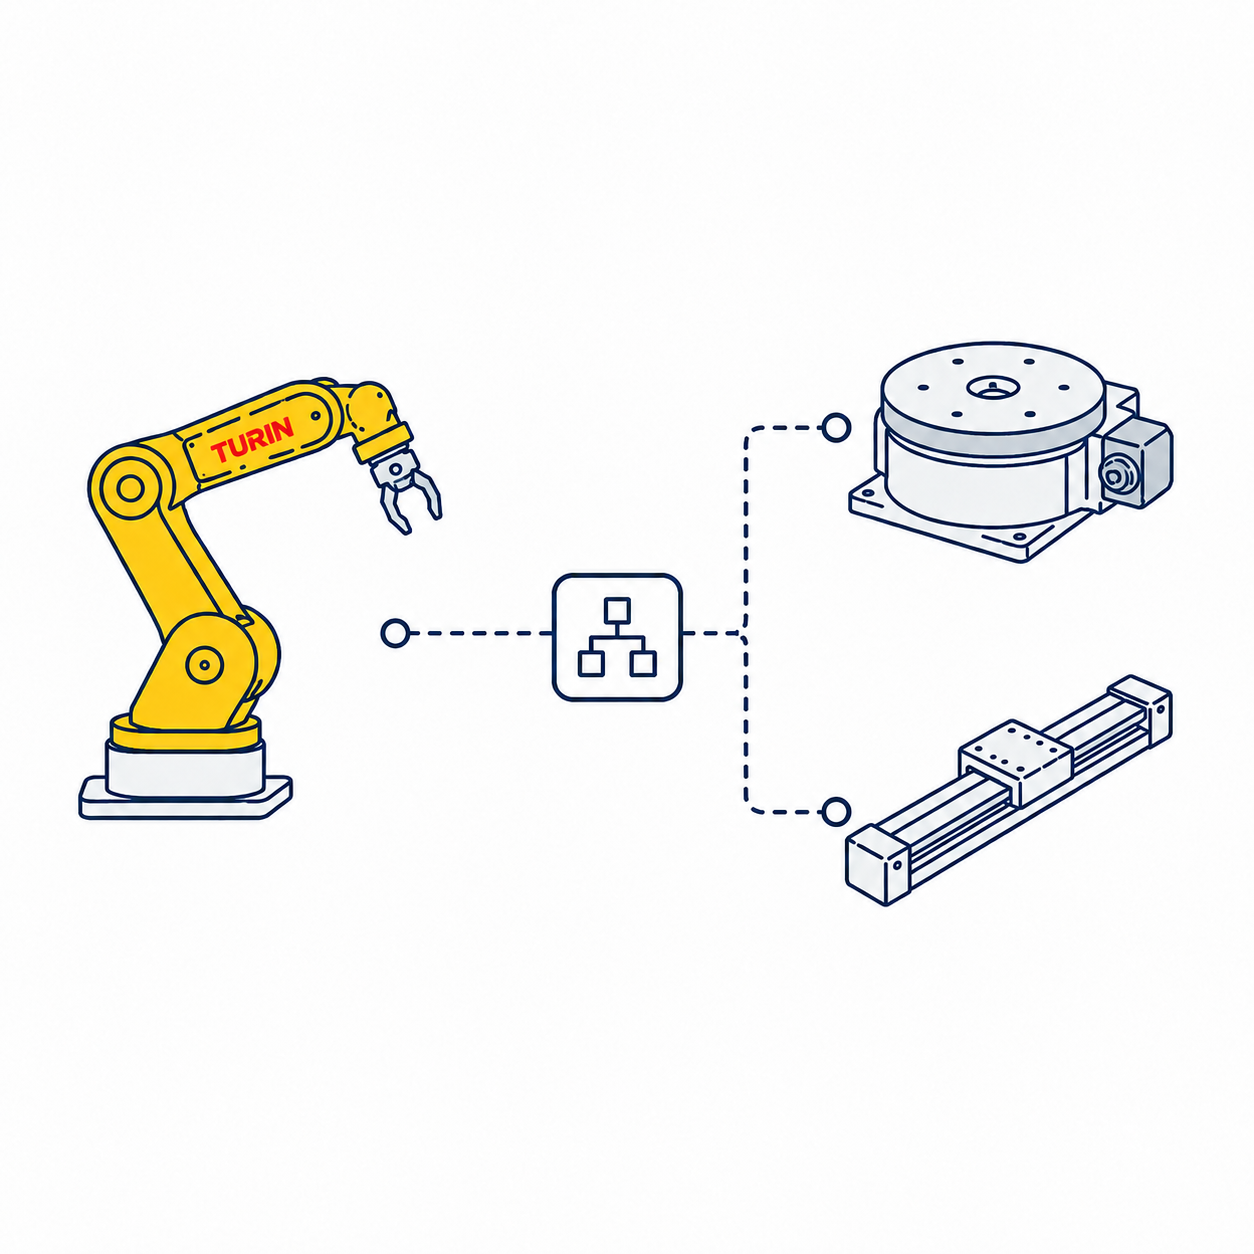
Komunikacja EtherCAT umożliwia płynne sterowanie osiami zewnętrznymi (pozycjonery, tory jezdne) bezpośrednio z systemu sterowania robota.
Zintegrowane prowadzenie pakietu spawalniczego
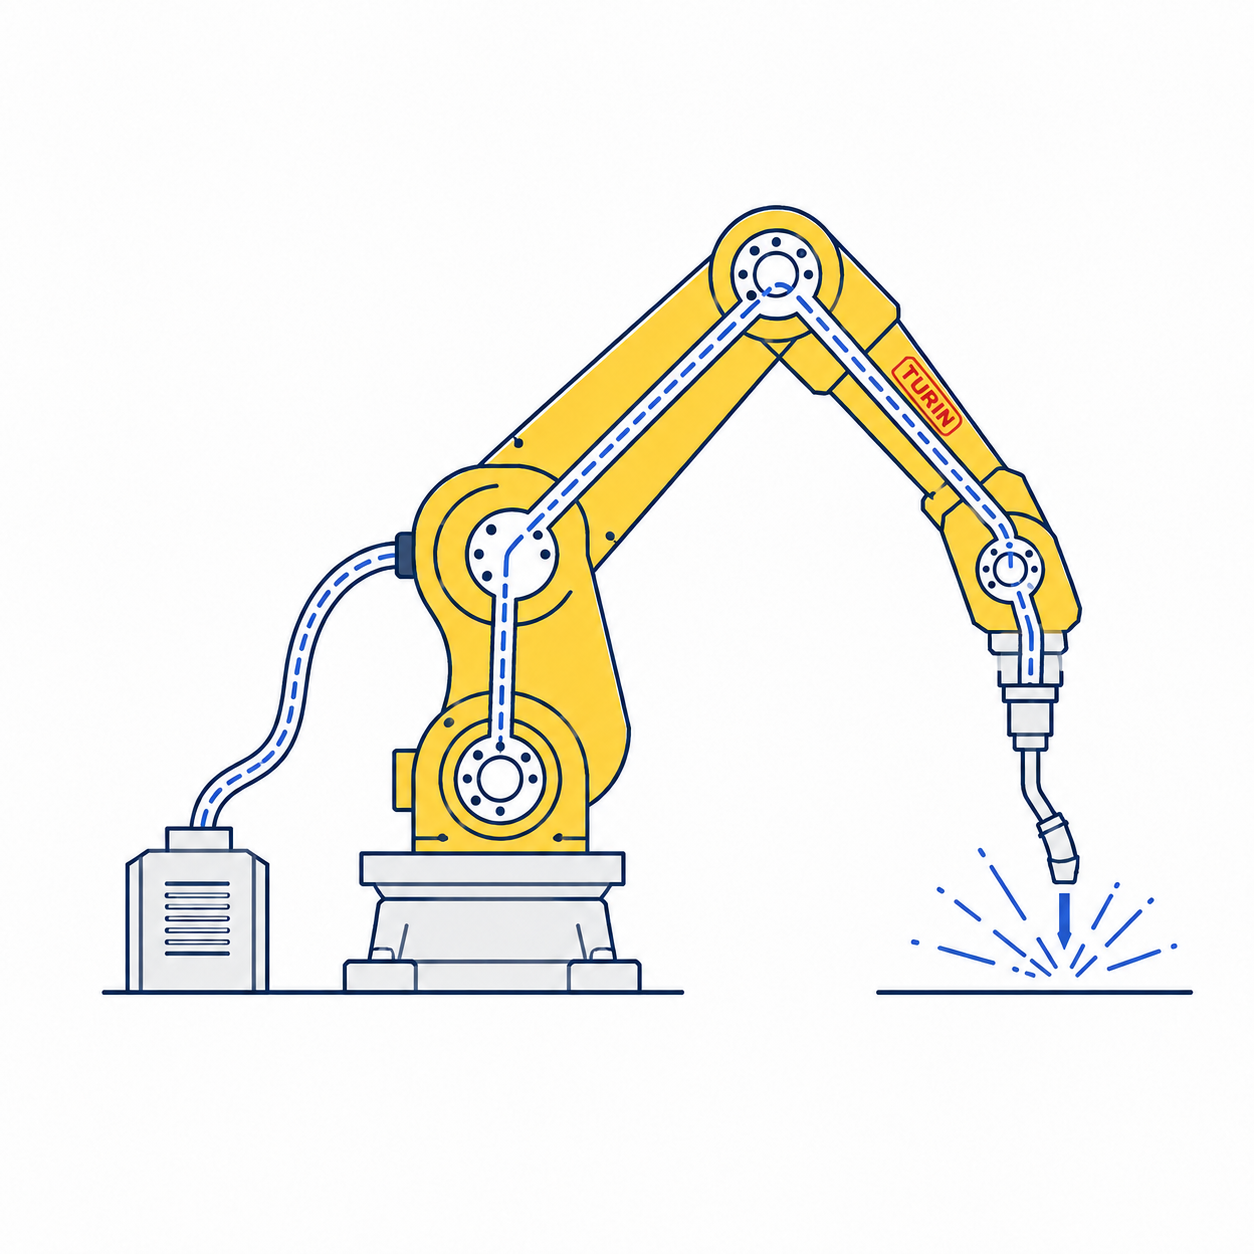
Pakiet spawalniczy jest prowadzony przez konstrukcję robota, co porządkuje prowadzenie przewodów i ułatwia pracę palnika podczas wykonywania trajektorii.
Wbudowany Touch Sensing
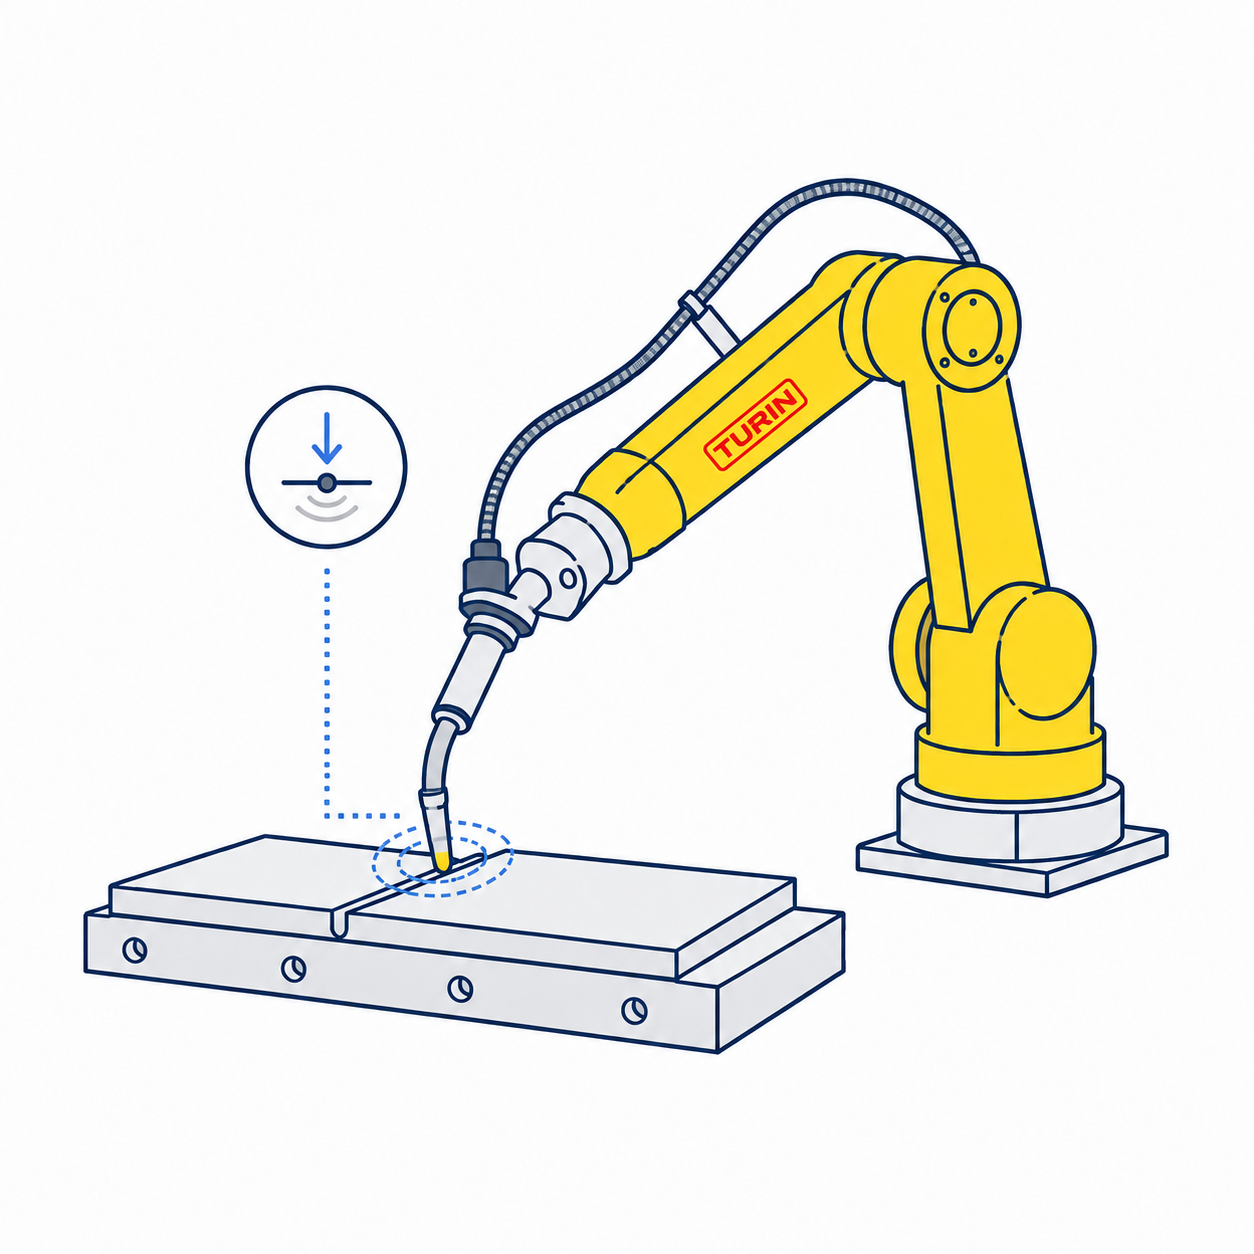
Funkcja Touch Sensing pozwala robotowi przed rozpoczęciem spawania wykryć rzeczywiste położenie detalu lub złącza i odpowiednio skorygować pozycję.
Integracja z profilometrem
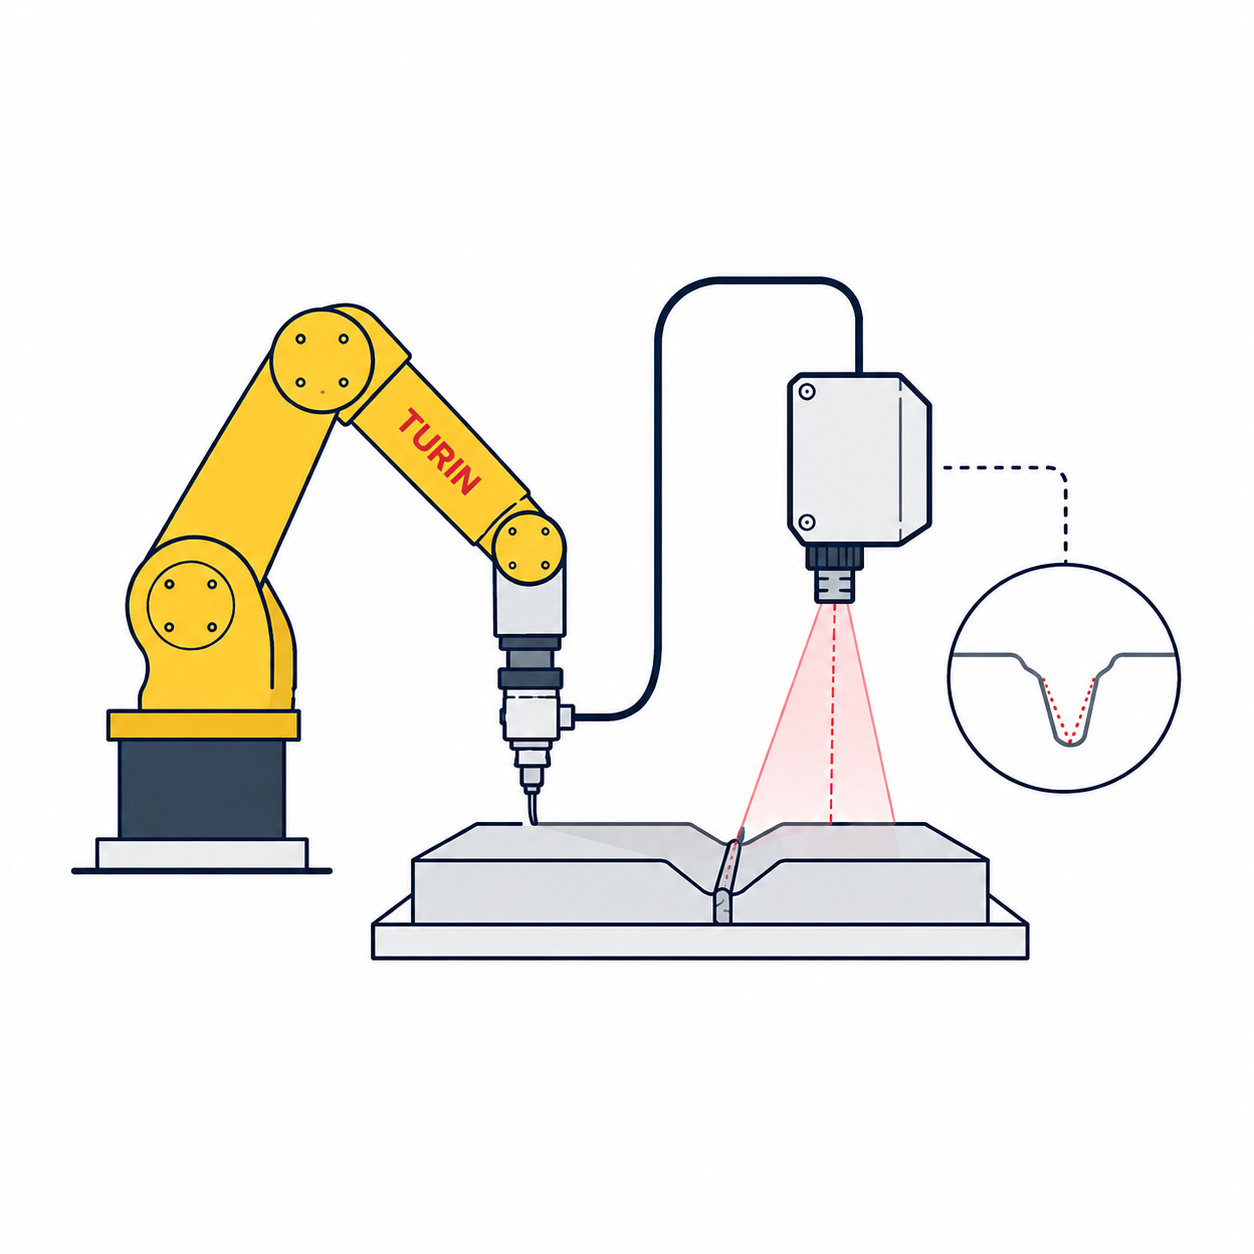
Sterowanie robota jest przygotowane do podłączenia profilometru, który może być wykorzystany do pomiaru geometrii złącza i określenia rzeczywistego przebiegu spoiny.
Komunikacja ze źródłem spawalniczym
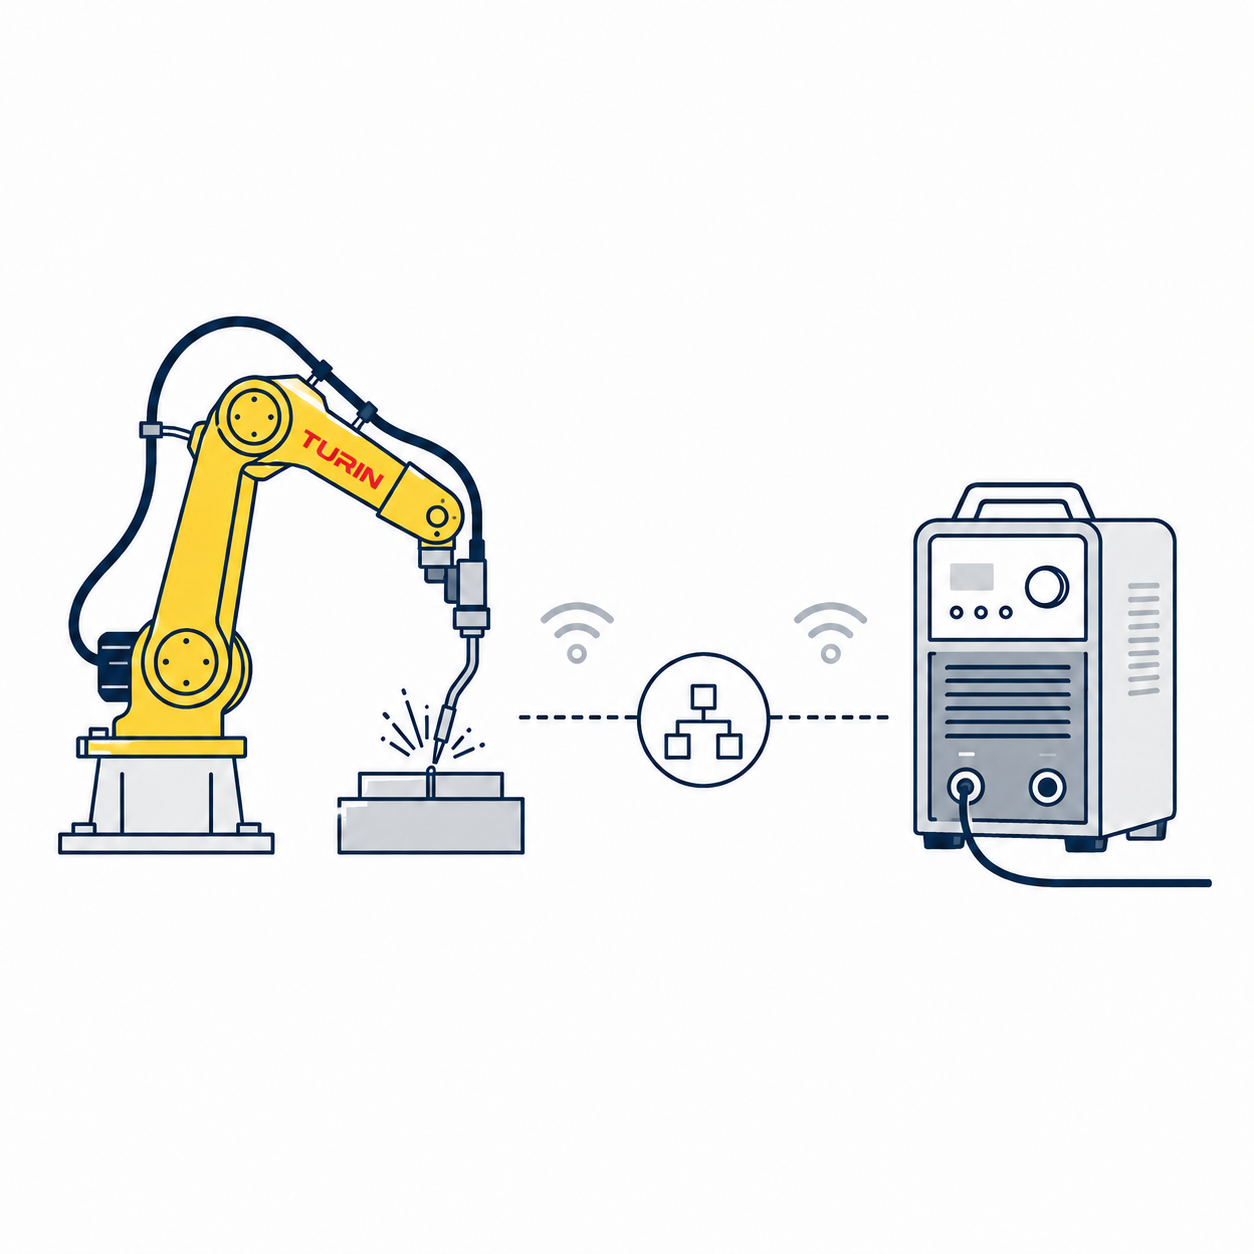
Robot może komunikować się ze źródłem spawalniczym przez sieć komunikacyjną, umożliwiając wymianę danych i sterowanie parametrami procesu z poziomu systemu robota.
Wbudowany Arc Tracking
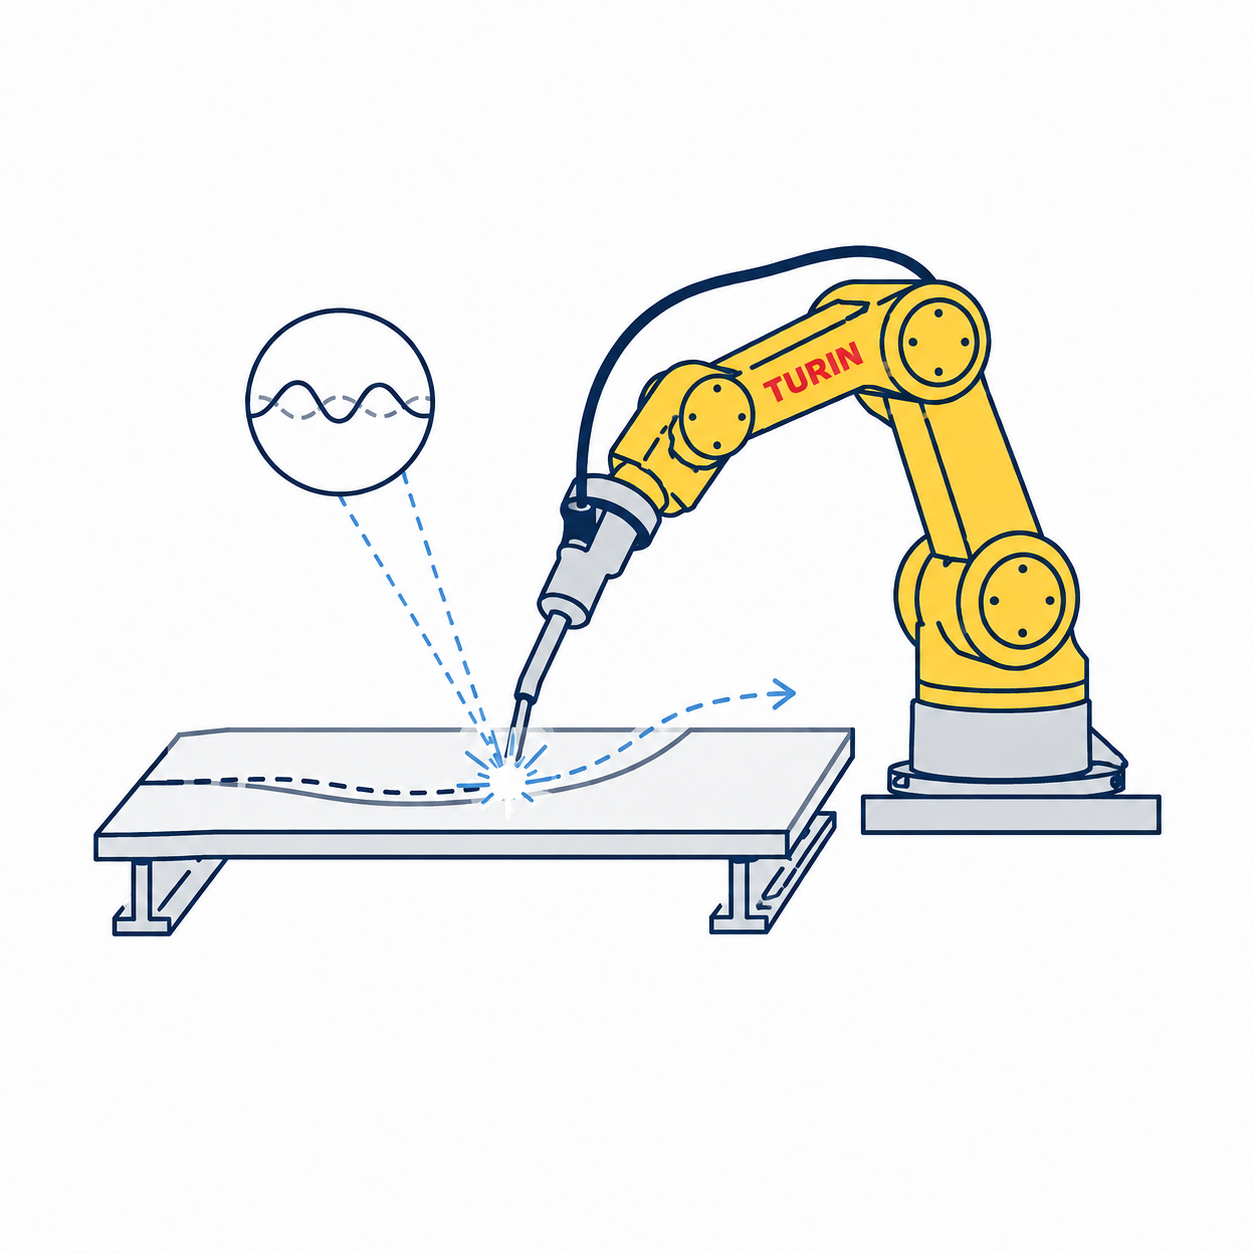
Funkcja Arc Tracking umożliwia korygowanie trajektorii robota podczas spawania na podstawie informacji uzyskanych z procesu spawalniczego.
01
Analizujemy proces i założenia
Zbieramy informacje o produkcie, wydajności, dostępnej przestrzeni i organizacji obsługi stanowiska. Dzięki temu dobór robota i zakres automatyzacji wynikają z rzeczywistego procesu, a nie wyłącznie z parametrów katalogowych.
02
Weryfikujemy koncepcję
Sprawdzamy dobór robota, zasięg, chwytak i organizację stanowiska. Tam, gdzie potrzebne jest dodatkowe potwierdzenie, wykorzystujemy symulacje, testy lub próby na rzeczywistym produkcie, aby przed realizacją zweryfikować najważniejsze założenia projektu.
03
Ustalamy sposób realizacji
Porządkujemy zakres projektu i sposób współpracy przy jego realizacji. W zależności od potrzeb łączymy dostawę technologii TURIN ze wsparciem technicznym InduRobotics oraz pracami zespołu klienta lub integratora, tak aby cały projekt miał jasno określony kierunek i zakres.
04
Zapewniamy wsparcie programistyczne
Podczas programowania i uruchamiania aplikacji integrator lub zespół klienta może korzystać ze wsparcia programistycznego InduRobotics – zdalnie lub bezpośrednio na miejscu.
05
Przygotowujemy zespół i wspieramy dalszą eksploatację
Po uruchomieniu możemy przeprowadzić szkolenia dla operatorów, utrzymania ruchu i automatyków, aby zakres wiedzy odpowiadał ich rzeczywistym zadaniom. Dalszą pracę robota wspierają serwis, gwarancja, części zamienne oraz wsparcie programistyczne, dzięki czemu zaplecze techniczne jest dostępne również po zakończeniu wdrożenia
