Symulacje i testy robotów

Sprawdzenie aplikacji przed wyborem robota

Nie każdą aplikację można rzetelnie ocenić na podstawie katalogu robota. Udźwig i zasięg są ważne, ale o wyniku procesu mogą zdecydować także:

  • sposób podawania produktu;
  • zmienność detali;
  • chwytak lub narzędzie;
  • dostępna przestrzeń;
  • wymagany czas cyklu;
  • komunikacja z maszynami;
  • częstotliwość i sposób przezbrojeń

Dlatego pierwszym krokiem nie musi być oferta na konkretny model robota. Najpierw można zakwalifikować aplikację i ustalić, które założenia wymagają sprawdzenia.

Co sprawdzimy przed decyzją o robotyzacji?

1
Kwalifikacja aplikacji

Kwalifikacja aplikacji

Ocena procesu i założeń

2
Symulacja offline

Symulacja offline

Zasięg, trajektorie i potencjalne kolizje

3
Test w showroomie

Test w showroomie

Weryfikacja chwytania i zachowania detalu

4
Wynik analizy

Wnioski z analizy

Rekomendacje i dalsze kroki

Symulacja offline i programowanie robota

W oprogramowaniu możemy zbudować model planowanego stanowiska, umieścić w nim robota TURIN Robotics, narzędzie, detal oraz elementy otoczenia, a następnie sprawdzić koncepcję przed wykonaniem konstrukcji.

Model pozwala m.in. sprawdzić zasięg, dostęp do punktów procesu, orientację narzędzia, przebieg trajektorii i potencjalne kolizje oraz porównać różne warianty układu stanowiska.

Co możemy sprawdzić przed budową stanowiska?

Wybierz parametr z listy, aby zobaczyć szczegóły symulacji 3D i zakres weryfikacji

Zasięg i dostęp do punktów

W modelu możemy sprawdzić, czy robot osiągnie wszystkie wymagane miejsca procesu przy odpowiednim ustawieniu narzędzia. Pozwala to wcześniej ocenić, czy wybrany model i sposób jego montażu będą odpowiednie.

  • dostęp do wymaganych punktów procesu,
  • orientacja chwytaka lub narzędzia,
  • ograniczenia ruchu poszczególnych osi.
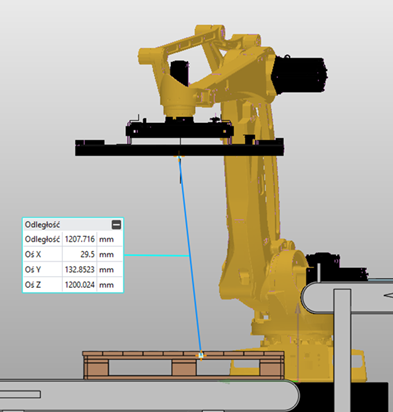
Symulacja zasięgu robota

Kolizje i ograniczenia przestrzeni

W modelu można sprawdzić ruch robota względem maszyny, detalu, chwytaka, oprzyrządowania i konstrukcji stanowiska. Dzięki temu potencjalne kolizje i ograniczenia można wykryć jeszcze na etapie koncepcji.

  • kolizje robota z otoczeniem,
  • kolizje chwytaka lub narzędzia,
  • miejsca wymagające zmiany trajektorii.
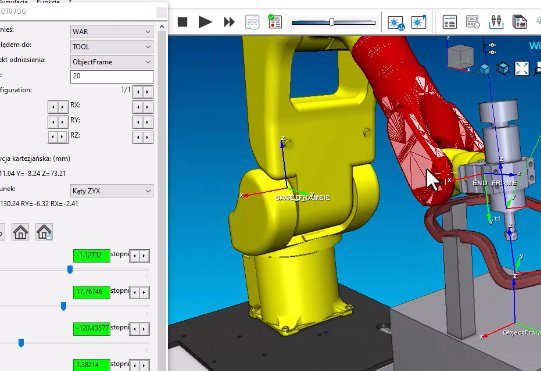
Detekcja kolizji 3D

Programowanie offline przed uruchomieniem

Część programu i trajektorii możemy przygotować jeszcze przed uruchomieniem stanowiska. Pozwala to lepiej zaplanować ruchy robota i ograniczyć zakres prac wykonywanych bezpośrednio na produkcji.

  • przygotowanie trajektorii i punktów ruchu,
  • wstępna optymalizacja sekwencji pracy,
  • przygotowanie programu do późniejszego uruchomienia na rzeczywistym stanowisku.
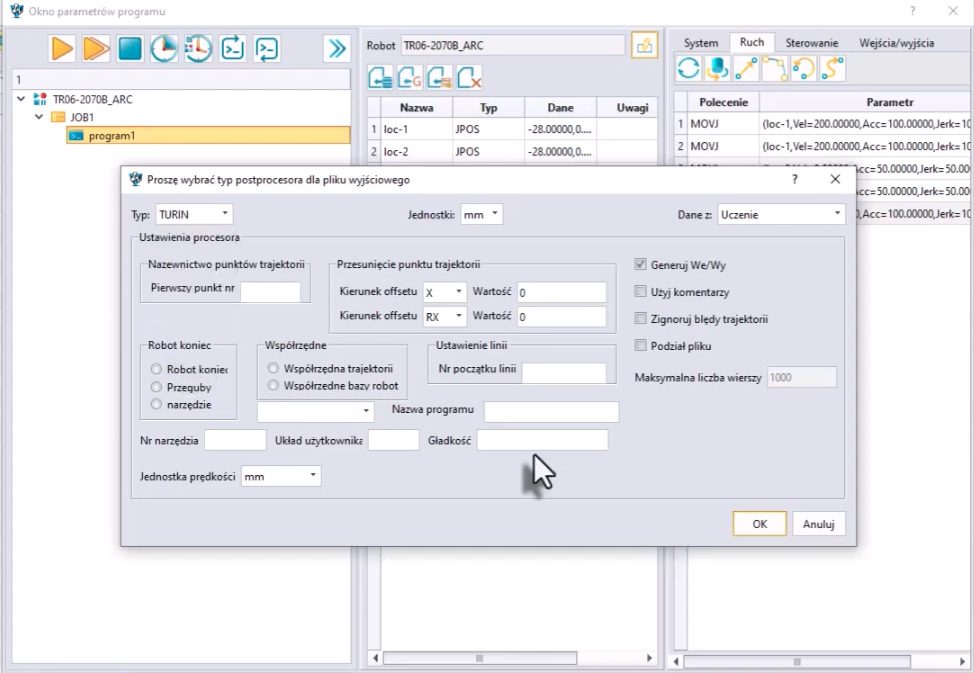
Programowanie poza produkcją

Symulacja czasu cyklu

Po przygotowaniu trajektorii możemy wstępnie sprawdzić czas wykonywania ruchów robota. Pozwala to ocenić, które elementy sekwencji mają największy wpływ na zakładany takt procesu.

  • symulacja czasu ruchów,
  • analiza najdłuższych fragmentów cyklu,
  • porównanie różnych trajektorii i sekwencji.

Porównanie wariantów

Przed wyborem rozwiązania możemy porównać kilka modeli robotów oraz różne koncepcje stanowiska. Pozwala to sprawdzić alternatywy bez konieczności budowania każdej z nich w rzeczywistości.

  • różne modele robotów,
  • różne miejsca i sposoby montażu,
  • warianty z pozycjonerem, torem jezdnym lub dodatkową osią.
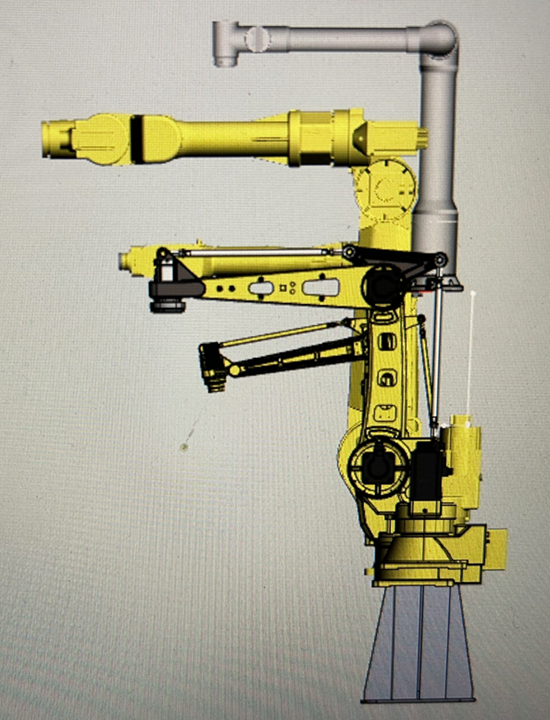
Porównanie wariantów stanowiska

Czego symulacja nie zastępuje

Symulacja pomaga ograniczyć ryzyko projektu, ale nie eliminuje potrzeby sprawdzenia rozwiązania na rzeczywistym stanowisku.

  • Testu chwytaka i produktu – rzeczywiste zachowanie detalu podczas pracy
  • Testów komunikacji – rzeczywista współpraca robota, PLC, czujników i maszyn
  • Kalibracji stanowiska – dopasowanie programu do faktycznego położenia urządzeń
  • Testu rzeczywistego procesu – np. spawania, szlifowania lub manipulacji detalem
  • Potwierdzenia czasu cyklu – finalny takt zależy od całego procesu
  • Uruchomienia na produkcji – końcowe korekty, testy i optymalizacja stanowiska

Dlatego przed analizą ustalamy, na jakie pytania ma odpowiedzieć model, a które parametry trzeba później sprawdzić w showroomie lub na produkcji.

Test aplikacji w showroomie

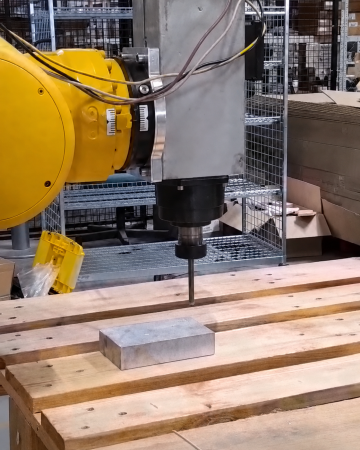
Gdy wynik procesu zależy od zachowania rzeczywistego detalu, sposobu chwytania albo narzędzia, możemy zaproponować test na robocie.

W zależności od aplikacji SPRAWDZAMY:

  • Pobranie i odłożenie detalu
  • Zachowanie detalu w ruchu
  • Wykonalność trajektorii
  • Wstępny czas cyklu
  • Dostęp robota do punktów
  • Współpraca z chwytakiem
  • Ograniczenia wpływające na projekt

Test może również ujawnić ograniczenia, które wymagają zmiany sposobu podawania produktu, chwytaka, layoutu lub samej koncepcji stanowiska. Takie wnioski są równie wartościowe jak potwierdzenie pierwotnych założeń.

wiercenie

W zależności od zakresu testu podsumowanie może obejmować m.in.:

Film z działania robota

Nagranie wideo przedstawiające rzeczywisty przebieg testu na stanowisku.

Informacja o czasie cyklu

Precyzyjny pomiar taktu pracy i wydajności operacji.

Wykaz napotkanych ryzyk

Szczegółowe informacje o trudnościach zidentyfikowanych w trakcie prób.

Rekomendacja wyboru modelu

Dobór optymalnego modelu robota Turin dopasowanego do wymogów wdrożenia.

Nie każda aplikacja wymaga tego samego sposobu weryfikacji

W jednym projekcie wystarczy analiza danych i symulacja, w innym kluczowy będzie test chwytaka, rzeczywistego detalu lub narzędzia. Na początku możemy ustalić, które założenia warto sprawdzić przed wyborem robota i budową stanowiska.

Dopiero szukasz procesu do robotyzacji?

logo indurobotics

InduRobotics
ul. Trakt Lubelski 404,
04-667 Warszawa

NIP: 1133100824
REGON: 525712694

Telefon: +48 730 785 085
E-mail: biuro@indurobotics.pl