Robotyzacja obsługi materiałów i aplikacje Pick and Place

Stanowiska pick and place

Pick and place oznacza przenoszenie detalu lub produktu z miejsca pobrania do miejsca odkładania.

Prosta aplikacja może pracować na stałych pozycjach. Jeżeli obiekty poruszają się lub zmieniają położenie, system może wymagać wizyjnego rozpoznania, synchronizacji z przenośnikiem i dodatkowego oprogramowania.

Na tej stronie pokazujemy, od czego zależy koncepcja stanowiska: jak podawany jest detal, w jaki sposób można go chwycić, czy trzeba rozpoznać jego położenie, jaki typ robota warto rozważyć oraz co zweryfikować przed wdrożeniem. Dzięki temu możesz wstępnie uporządkować założenia, nawet jeśli nie masz jeszcze kompletnej specyfikacji.

Od czego zależy dobrze zaprojektowane stanowisko pick and place?

O powodzeniu aplikacji nie decyduje sam robot. Trzeba połączyć właściwości produktu, sposób prezentacji, chwytak, drogę ruchu, wymagany czas cyklu, sygnały z linii oraz środki ochronne dla całej aplikacji.


Czy detal zawsze pojawia się w tej samej pozycji i orientacji?

Czy porusza się na przenośniku i czy dostępny jest sygnał pozycji lub enkoder?

Czy powierzchnia jest szczelna, porowata, zaolejona, miękka, gorąca lub podatna na ślady?

Czy robot ma tylko przenieść detal, czy także obrócić, posegregować, skontrolować lub odrzucić?

Jaki jest wymagany czas cyklu, liczba wariantów i plan zmian produktu?
Nie masz pełnych odpowiedzi na wszystkie pytania?

Pomożemy dobrać parametry i przeprowadzić próbę wykonalności.

UMÓW KRÓTKĄ ROZMOWĘ

Z czego składa się stanowisko pick and place?

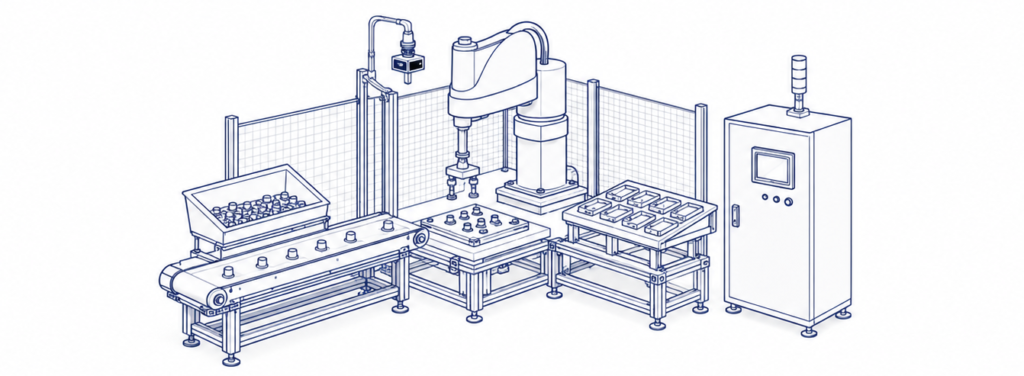
Typowe stanowisko może obejmować robota, chwytak z kontrolą obecności detalu, system podawania, gniazda odkładacze, czujniki lub kamerę, sterowanie i komunikację z linią, urządzenia ochronne oraz logikę obsługi błędów.

pick_and_place_grafika_stanowiska_

Główne elementy stanowiska pick and place

  • robot SCARA, cobot lub 6 osiowy,
  • chwytak,
  • system podawania detali,
  • pozycjonowanie lub orientacja produktu,
  • pole odkładcza lub transporter odbiorczy,
  • czujniki lub system wizyjny,
  • szafa sterownicza i system sterowania,
  • system bezpieczeństwa.

Elementy uzupełniające wdrożenie

  • komunikacja z maszyną lub linią,
  • oprogramowanie robota i aplikacji,
  • integracja z systemem wizyjnym,
  • dokumentacja,
  • instalacja,
  • uruchomienie,
  • szkolenie użytkowników.

Jak podawany jest detal

Stała pozycja

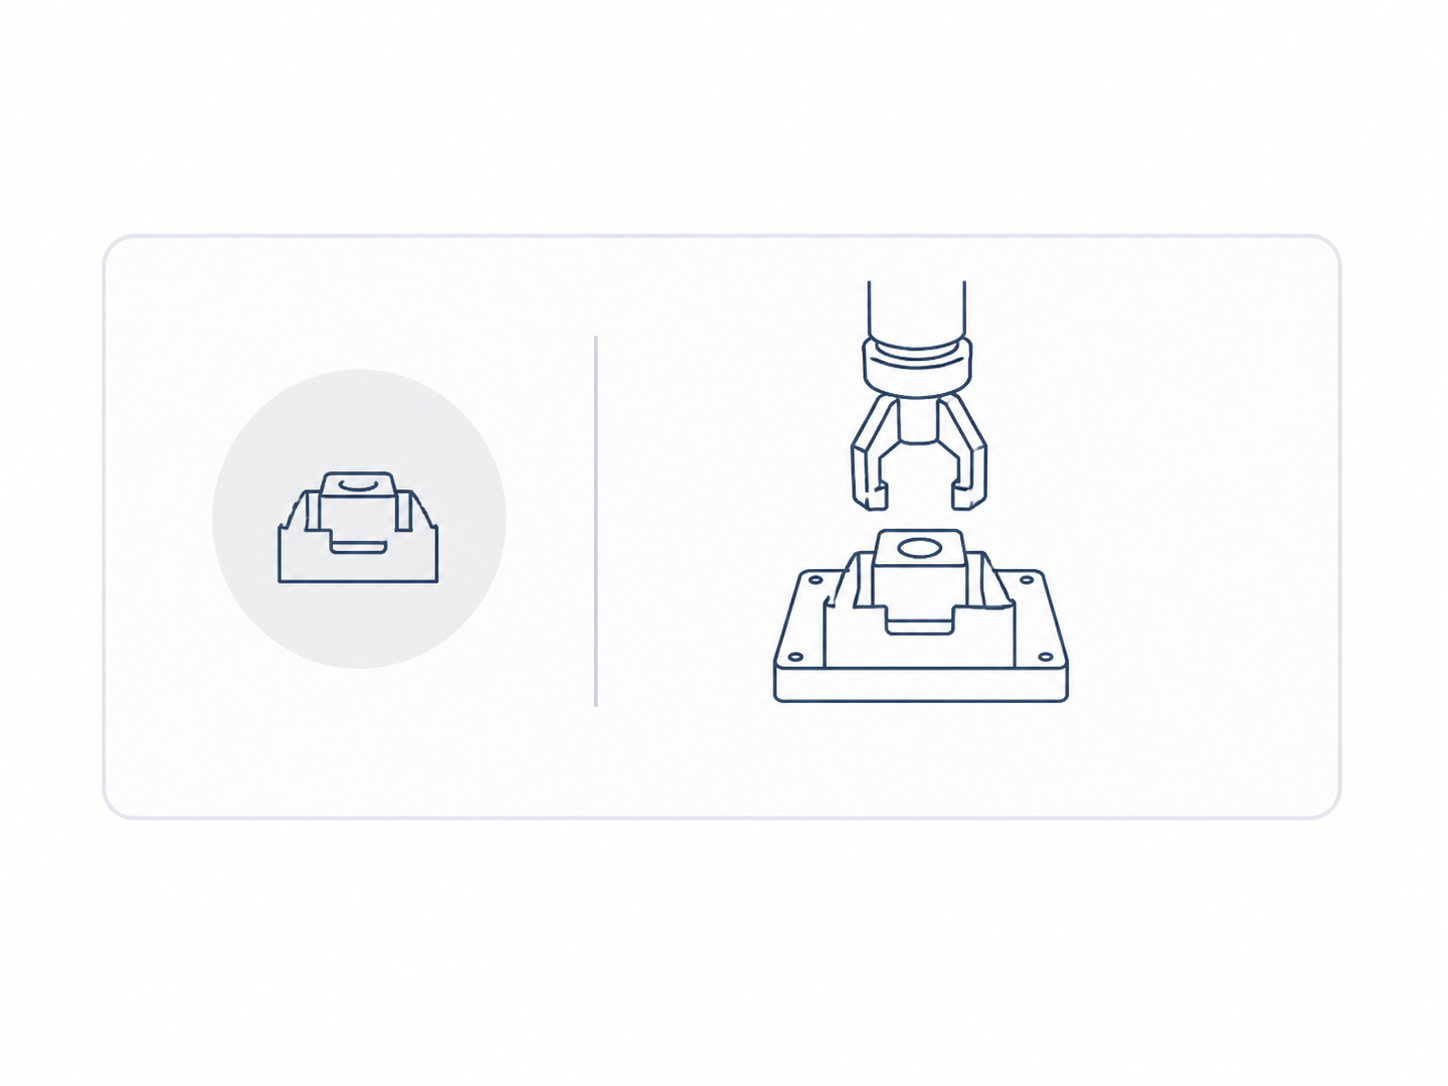
Stała pozycja detalu

Detal jest bazowany w stałym gnieździe albo uchwycie. To najprostszy wariant, jeżeli tolerancje położenia mieszczą się w możliwościach chwytaka i procesu. Warto potwierdzić obecność części oraz poprawność jej osadzenia.

Taca lub uporządkowany pojemnik

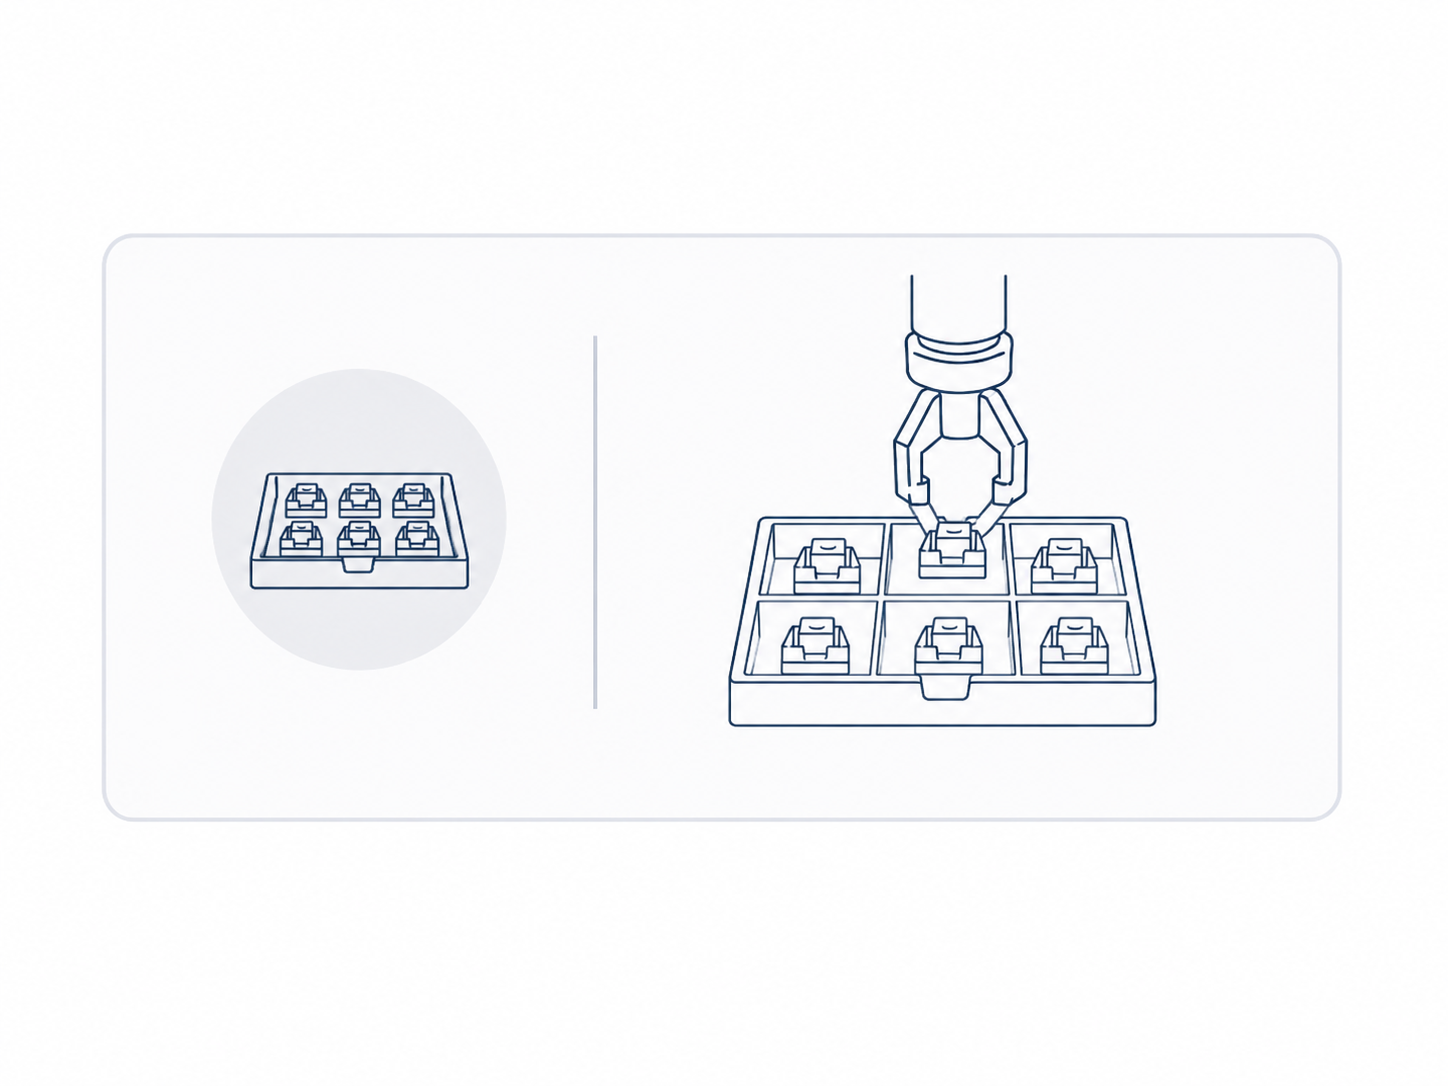
Taca lub uporządkowany pojemnik

Produkty znajdują się w znanych gniazdach i orientacjach. Trzeba określić sposób indeksowania lub wymiany tacy, kontrolę zajętości pól oraz zachowanie po opróżnieniu pojemnika.

Przenośnik

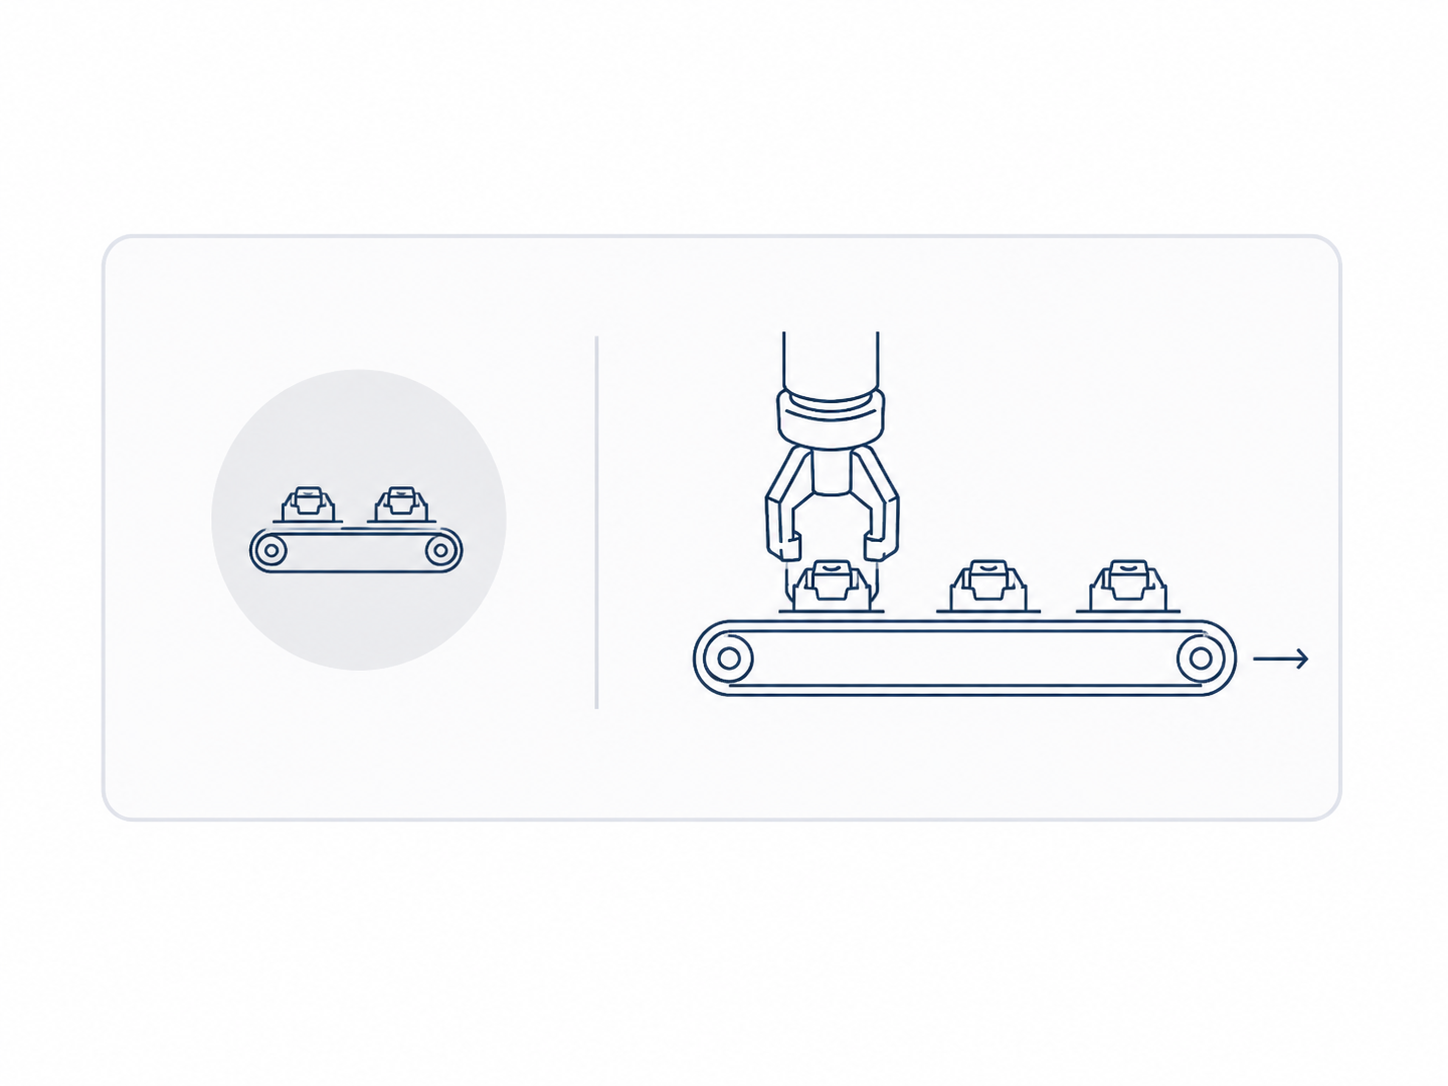
Przenośnik

Przy zatrzymywanym przenośniku detal może być pobierany ze stałej strefy. Przy ruchu ciągłym potrzebne może być śledzenie przenośnika; kamera jest potrzebna wtedy, gdy położenie, orientacja lub rodzaj produktu nie są wystarczająco ustalone mechanicznie.

Pozycja zmienna

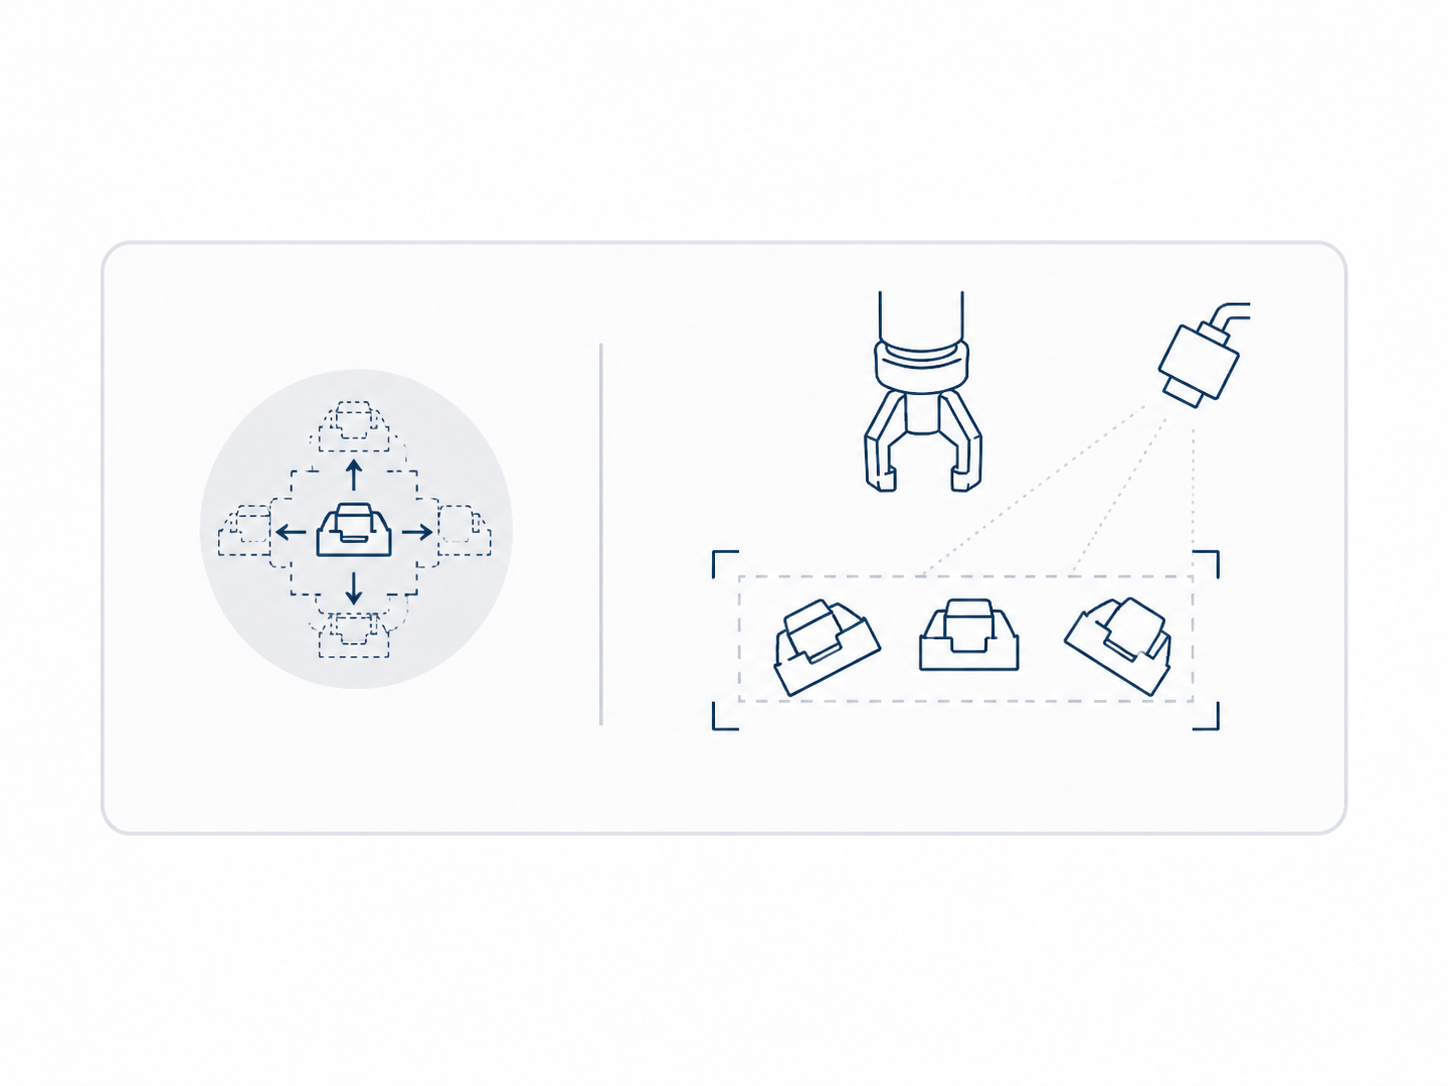
Pozycja zmienna detalu

Detal pojawia się w znanym obszarze, ale jego współrzędne lub orientacja się zmieniają. System wizyjny może wyznaczać cel robota, o ile zapewniono odpowiednie pole widzenia, oświetlenie, kalibrację i obsługę nierozpoznanych przypadków.

Nieuporządkowany pojemnik

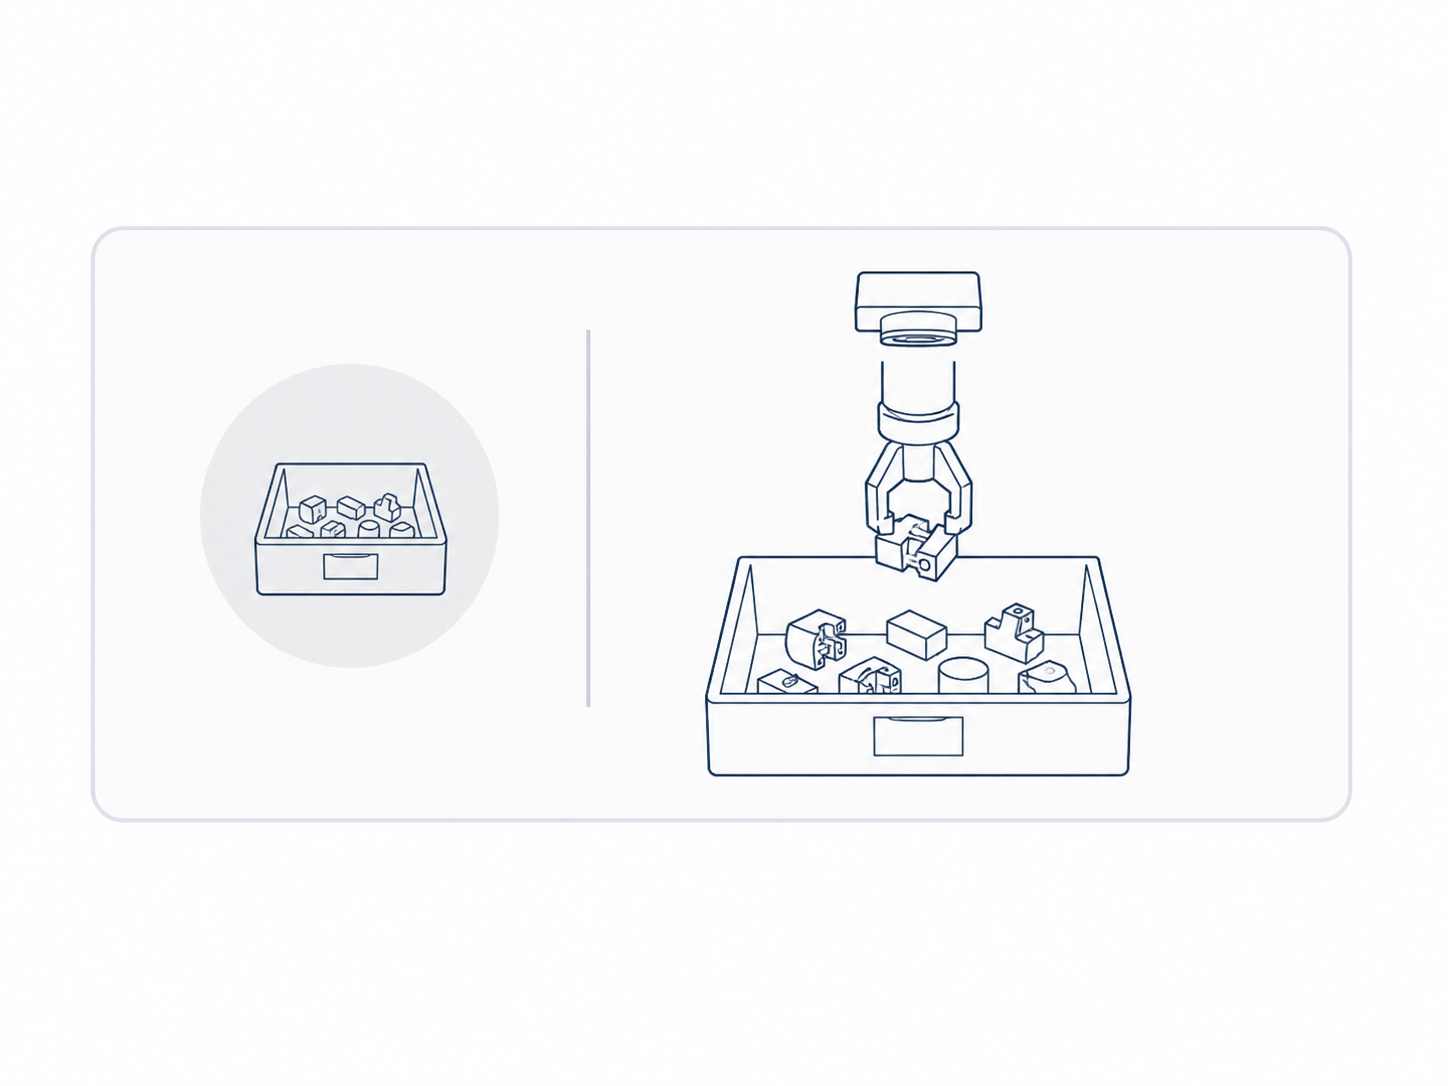
Nieuporządkowany pojemnik bin picking

Luźno ułożone części zwykle wymagają wizyjnego rozpoznania 3D, doboru punktu chwytu i planowania ruchu bez kolizji z pojemnikiem oraz innymi detalami. Wykonalność i czas cyklu silnie zależą od geometrii, wzajemnego zakleszczania i widoczności części.

Chwytak dobieramy do rzeczywistego produktu

Chwytak musi utrzymać detal w całym ruchu robota, również podczas przyspieszania, hamowania i zmiany orientacji. Do obciążenia robota wlicza się masę chwytaka, przewodów oraz przenoszonego produktu. Ostateczny dobór wymaga sprawdzenia udźwigu, środka masy i dopuszczalnych parametrów konkretnego robota.

Chwytak podciśnieniowy

Warto go rozważyć przy powierzchniach, na których można uzyskać stabilne uszczelnienie lub kontrolowany przepływ. Dobór zależy m.in. od porowatości, chropowatości, krzywizny, zabrudzenia i wymaganej kontroli podciśnienia.

Chwytak mechaniczny

Szczęki mogą chwytać detal od zewnątrz albo od wewnątrz i dobrze sprawdzają się tam, gdzie dostępne są powtarzalne powierzchnie kontaktu. Wymaga doboru geometrii szczęk, siły i punktu chwytu.

Chwytak specjalny lub wielofunkcyjny

Nietypowy detal może wymagać rozwiązania magnetycznego, igłowego, przepływowego, miękkiego albo połączenia kilku metod. Może również wykonywać obrót lub centrowanie.

Próba chwytania w showroomie

Przy nietypowej, delikatnej albo zmiennej powierzchni warto sprawdzić chwyt na rzeczywistych próbkach. Podczas testu można ocenić powtarzalność pobrania, ryzyko poślizgu lub śladów, potwierdzenie obecności części oraz sposób jej zwolnienia przed zamknięciem koncepcji stanowiska.

Nie wiesz, jaki chwytak wybrać? Skontaktuj się, a my pomożemy w przygotowaniu testów.
UMÓW TESTY W SHOWROOM →

Wizja i śledzenie przenośnika

O powodzeniu aplikacji nie decyduje sam robot. Trzeba połączyć właściwości produktu, sposób prezentacji, chwytak, drogę ruchu, wymagany czas cyklu, sygnały z linii oraz środki ochronne dla całej aplikacji.

Kiedy system wizyjny ma sens?

Kamera jest potrzebna wtedy, gdy mechaniczne ustalenie produktu nie zapewnia wystarczającej informacji o jego położeniu, orientacji albo rodzaju. Wizyjne rozpoznanie może wskazać robotowi cel, ale wymaga stabilnych warunków obserwacji, właściwego oświetlenia, kalibracji i obsługi przypadków nierozpoznanych.

Jak działa śledzenie przenośnika?

Sterowanie robota korzysta z informacji o ruchu przenośnika, aby aktualizować położenie celu podczas pobierania lub odkładania.

Conveyor tracking to funkcja technologiczna, dzięki której robot przemysłowy synchronizuje swój ruch z prędkością ruchu taśmy transportera. Cały proces opiera się na ścisłej integracji sprzętowej i programowej.

Architektura systemu conveyor tracking (krok po kroku):

Krok 1
Detekcja początkowa

Produkt porusza się po transporterze. Czujnik optyczny lub system wizyjny (kamera) wykrywa jego pozycję.

Krok 2
Pomiar prędkości

Enkoder stale mierzy ruch taśmy i przekazuje sygnał o jej dokładnej pozycji do kontrolera.

Krok 3
Obliczenia w czasie rzeczywistym

Systemy sterowania robota natychmiast obliczają, w którym dokładnie miejscu produkt znajdzie się w momencie fizycznego przechwycenia.

Krok 4
Pobranie w ruchu

Ramię robotyczne precyzyjnie pobiera produkt bez zatrzymywania transportera, a linia pracuje w ruchu ciągłym.

Poszukujesz więcej informacji o conveyor tracking? Przeczytaj nasz artykuł:

Jak zautomatyzować pobieranie produktów z jadącego transportera? Kompleksowy przewodnik po aplikacji Conveyor Tracking →
SCARA, robot 6-osiowy czy cobot?

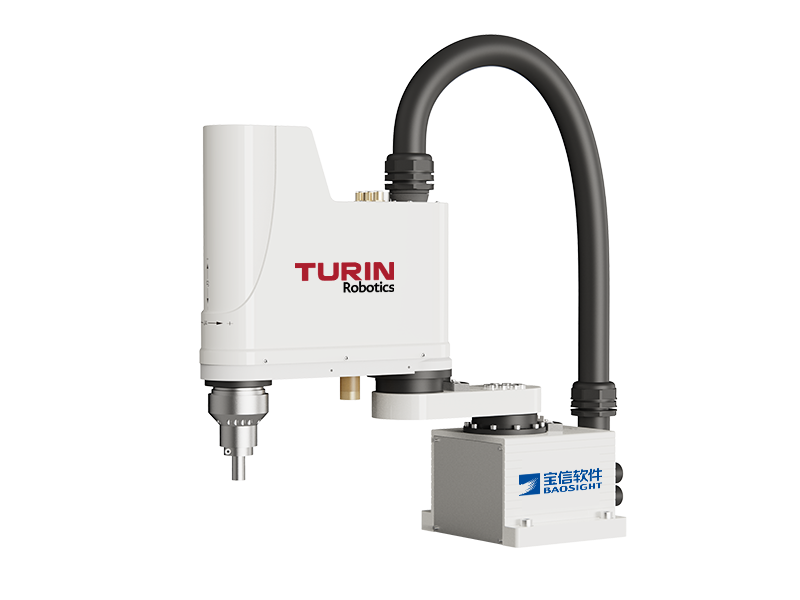
Robot SCARA Turin

SCARA

Warto rozważyć, gdy ruch odbywa się głównie w płaszczyźnie i pionie, a orientacja narzędzia jest ograniczona. SCARA dobrze pasuje do szybkiego przenoszenia, sortowania, wkładania i lekkiego montażu w zwartej przestrzeni. Nie jest naturalnym wyborem, jeśli detal trzeba przechylać pod wieloma kątami lub omijać złożone przeszkody.

ZOBACZ ROBOTY SCARA →
Robot 6-osiowy Turin

Robot 6-osiowy

Warto rozważyć, gdy detal trzeba obracać i pochylać, podchodzić do niego z różnych stron albo prowadzić chwytak po złożonej drodze. Sześć osi daje dużą swobodę orientacji i ułatwia obsługę kilku punktów odkładania. Dobór zależy od zasięgu, obciążenia dynamicznego, czasu cyklu i układu celi.

ZOBACZ ROBOTY 6-OSIOWE →
Cobot Turin

Cobot

Warto rozważyć, gdy ważna jest elastyczność, częste zmiany zadania, proste przezbrajanie lub kontrolowana współpraca z operatorem. Funkcje robota współpracującego nie zwalniają z oceny ryzyka; chwytak, produkt, prędkość i charakter procesu mogą wymagać dodatkowych środków ochronnych.

ZOBACZ COBOTY →

Chcesz porównać parametry techniczne robotów do swojej aplikacji?

Zobacz pełny katalog robotów przemysłowych Turin i cobotów z dokładnymi tabelami udźwigów oraz zasięgów.

ZOBACZ DANE TECHNICZNE ROBOTÓW →

Co zyskasz dzięki robotyzacji pick and place?

Automatyzacja przenoszenia, pakowania i sortowania eliminuje zatory na linii produkcyjnej, zabezpiecza ciągłość pracy 24/7 i drastycznie skraca czas pojedynczego cyklu.

Wzrost wydajności i ciągłości pracy

Robot pracuje ze stałym, ultrakrótkim czasem cyklu bez przerw i spadków tempa, umożliwiając realizację znacznie większych wolumenów produkcyjnych.

Praca w ruchu ciągłym (bez zatrzymań)

Dzięki funkcji Conveyor Tracking robot pobiera i odkłada detale z jadącego przenośnika, co eliminuje konieczność zatrzymywania taśmy i optymalizuje przepływ.

Ochrona detali i zero uszkodzeń

Precyzyjnie dobrany chwytak (podciśnieniowy lub mechaniczny) eliminuje ryzyko zarysowań, odkształceń czy upuszczenia delikatnych i nietypowych produktów.

Odpowiedź na braki kadrowe

Zastąpienie monotonnej, powtarzalnej pracy manualnej stabilnym stanowiskiem zrobotyzowanym pozwala oddelegować personel do bardziej wartościowych zadań.

Bezpieczeństwo i ergonomia

Odciążenie operatorów od uciążliwych czynności manualnych (dźwiganie, praca w nienaturalnych pozycjach) redukuje ryzyko urazów i absencji pracowniczych.

Elastyczność i szybkie przezbrojenia

Możliwość łatwej obsługi wielu wariantów produktów, integracji z systemem wizyjnym 2D/3D oraz szybkiego wgrywania nowych programów pod kolejne serie.

Dlaczego InduRobotics?

Łączymy niezawodną technologię z kompleksowym wsparciem na każdym etapie wdrożenia

Technologia TURIN

Wysoka jakość i niezawodność sprawdzonych robotów przemysłowych od oficjalnego dostawcy marki TURIN.

Serwis i bezpieczeństwo

Pełna gwarancja, dostępność części zamiennych oraz szybki, lokalny serwis na terenie całej Polski.

Doświadczenie

Praktyczna wiedza i sprawdzone rozwiązania aplikacyjne, które z sukcesem pracują w polskich zakładach.

Jak działamy krok po kroku

01

Analizujemy proces i założenia

Zbieramy informacje o produkcie, wydajności, dostępnej przestrzeni i organizacji obsługi stanowiska. Dzięki temu dobór robota i zakres automatyzacji wynikają z rzeczywistego procesu, a nie wyłącznie z parametrów katalogowych.

Analiza procesu
02

Weryfikujemy koncepcję

Sprawdzamy dobór robota, zasięg, chwytak i organizację stanowiska. Tam, gdzie potrzebne jest dodatkowe potwierdzenie, wykorzystujemy symulacje, testy lub próby na rzeczywistym produkcie, aby przed realizacją zweryfikować najważniejsze założenia projektu.

Testy i symulacje
03

Ustalamy sposób realizacji

Porządkujemy zakres projektu i sposób współpracy przy jego realizacji. W zależności od potrzeb łączymy dostawę technologii TURIN ze wsparciem technicznym InduRobotics oraz pracami zespołu klienta lub integratora, tak aby cały projekt miał jasno określony kierunek i zakres.

Weryfikacja koncepcji
04

Zapewniamy wsparcie programistyczne

Podczas programowania i uruchamiania aplikacji integrator lub zespół klienta może korzystać ze wsparcia programistycznego InduRobotics – zdalnie lub bezpośrednio na miejscu.

Wsparcie programistyczne
05

Przygotowujemy zespół i wspieramy dalszą eksploatację

Po uruchomieniu możemy przeprowadzić szkolenia dla operatorów, utrzymania ruchu i automatyków, aby zakres wiedzy odpowiadał ich rzeczywistym zadaniom. Dalszą pracę robota wspierają serwis, gwarancja, części zamienne oraz wsparcie programistyczne, dzięki czemu zaplecze techniczne jest dostępne również po zakończeniu wdrożenia

Szkolenia i serwis

FAQ: Pytania i odpowiedzi

Najczęściej zadawane pytania

Czy każda aplikacja potrzebuje kamery?

Nie. Przy stałym, mechanicznie ustalonym położeniu detal może być pobierany z zaprogramowanej pozycji. Wizja jest potrzebna, gdy położenie, orientacja lub rodzaj produktu zmieniają się poza dopuszczalny zakres.

Tak, odpowiednio skonfigurowany system może śledzić ruch przenośnika. Trzeba potwierdzić enkoder, komunikację, prędkość, poślizg, pole robocze i wersję oprogramowania [P2-P3].

Zależy od powierzchni, geometrii, masy, środka ciężkości, podatności na uszkodzenie i warunków ruchu. Przy nietypowym produkcie warto przeprowadzić próbę chwytu.

Nie. Liczą się także środek masy, bezwładność, zasięg, orientacja, dopuszczalne obciążenia nadgarstka, czas cyklu, środowisko i funkcje sterownika.

Nie. O sposobie zabezpieczenia decyduje ocena ryzyka całej aplikacji, a nie sama nazwa robota. Znaczenie mają również chwytak, przenoszony produkt, prędkość, możliwość zakleszczenia i inne urządzenia stanowiska.

Nie znalazłeś odpowiedzi na swoje pytanie?

Każdy proces jest inny. Opisz nam swoje detale, a nasz inżynier bezpłatnie przeanalizuje, jak robot TURIN poradzi sobie w Twoim zakładzie.

logo indurobotics

InduRobotics
ul. Trakt Lubelski 404,
04-667 Warszawa

NIP: 1133100824
REGON: 525712694

Telefon: +48 730 785 085
E-mail: biuro@indurobotics.pl