Robotyzacja spawania

Zrobotyzowane stanowiska spawalnicze

Zrobotyzowane spawanie pozwala zwiększyć powtarzalność procesu, lepiej kontrolować jakość wykonania i ograniczyć udział operatora w najbardziej monotonnych oraz obciążających etapach pracy. 

Sam robot nie rozwiązuje jednak całego zadania — równie ważne są przygotowanie detalu, oprzyrządowanie, pozycjonowanie, dobór źródła spawalniczego i sposób organizacji stanowiska.

Na tej stronie pokazujemy, jak podejść do robotyzacji spawania, jakie warianty rozwiązania warto rozważyć oraz gdzie mogą sprawdzić się roboty TURIN. Wyjaśniamy również, które założenia warto zweryfikować przed wdrożeniem, aby dobrać rozwiązanie do konkretnego detalu, procesu i warunków produkcji.

Co warto sprawdzić przed robotyzacją

Robotyzacja spawania może zwiększyć powtarzalność procesu, przejąć część powtarzalnych operacji spawalniczych i uporządkować produkcję, ale nie każdy detal i nie każdy proces będzie równie dobrym kandydatem do automatyzacji. Przed wyborem robota warto więc sprawdzić, czy warunki produkcji pozwalają zbudować stabilny i przewidywalny proces spawania.


Czy spawanie jest powtarzalnym i istotnym etapem Twojej produkcji?

Jaki problem ma rozwiązać robotyzacja — powtarzalność, wydajność, ergonomia czy ograniczenie pracy ręcznej?

Jak często zmieniają się produkowane detale i serie?

Czy obecny proces jest wystarczająco stabilny, aby można było określić jego powtarzalny przebieg?

Jakie dane o detalach, spoinach i obecnym procesie są dostępne do rozpoczęcia analizy?

Jakie detale najlepiej nadają się do robotyzacji spawania?

Dobrymi kandydatami do zrobotyzowanego spawania są przede wszystkim elementy o powtarzalnej geometrii, stabilnym spasowaniu i przewidywalnym sposobie mocowania, przy których robot spawalniczy ma swobodny dostęp do spoin. Poniżej pokazujemy pięć cech, na które warto zwrócić uwagę, szukając na swojej produkcji procesów odpowiednich do robotyzacji.

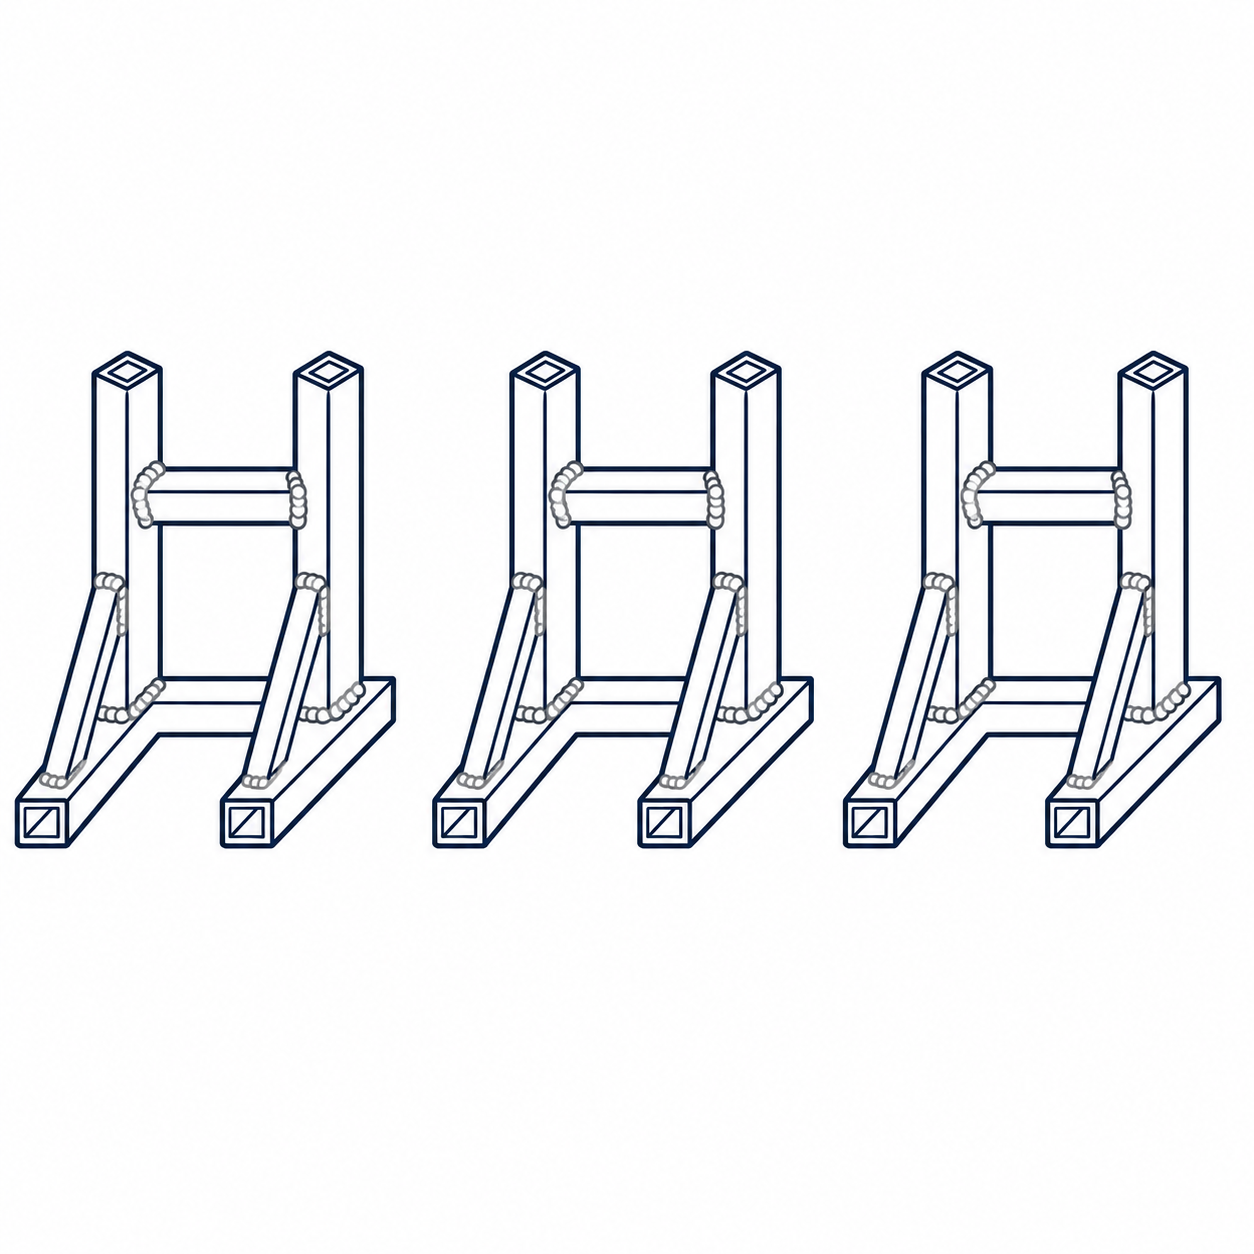
Powtarzalne detale

Technologia TURIN

Szczeliny, krawędzie i wzajemne połozenie łączonych elemntów są podobne w kolejnych detalach.

Stabilne wymiary i spasowanie
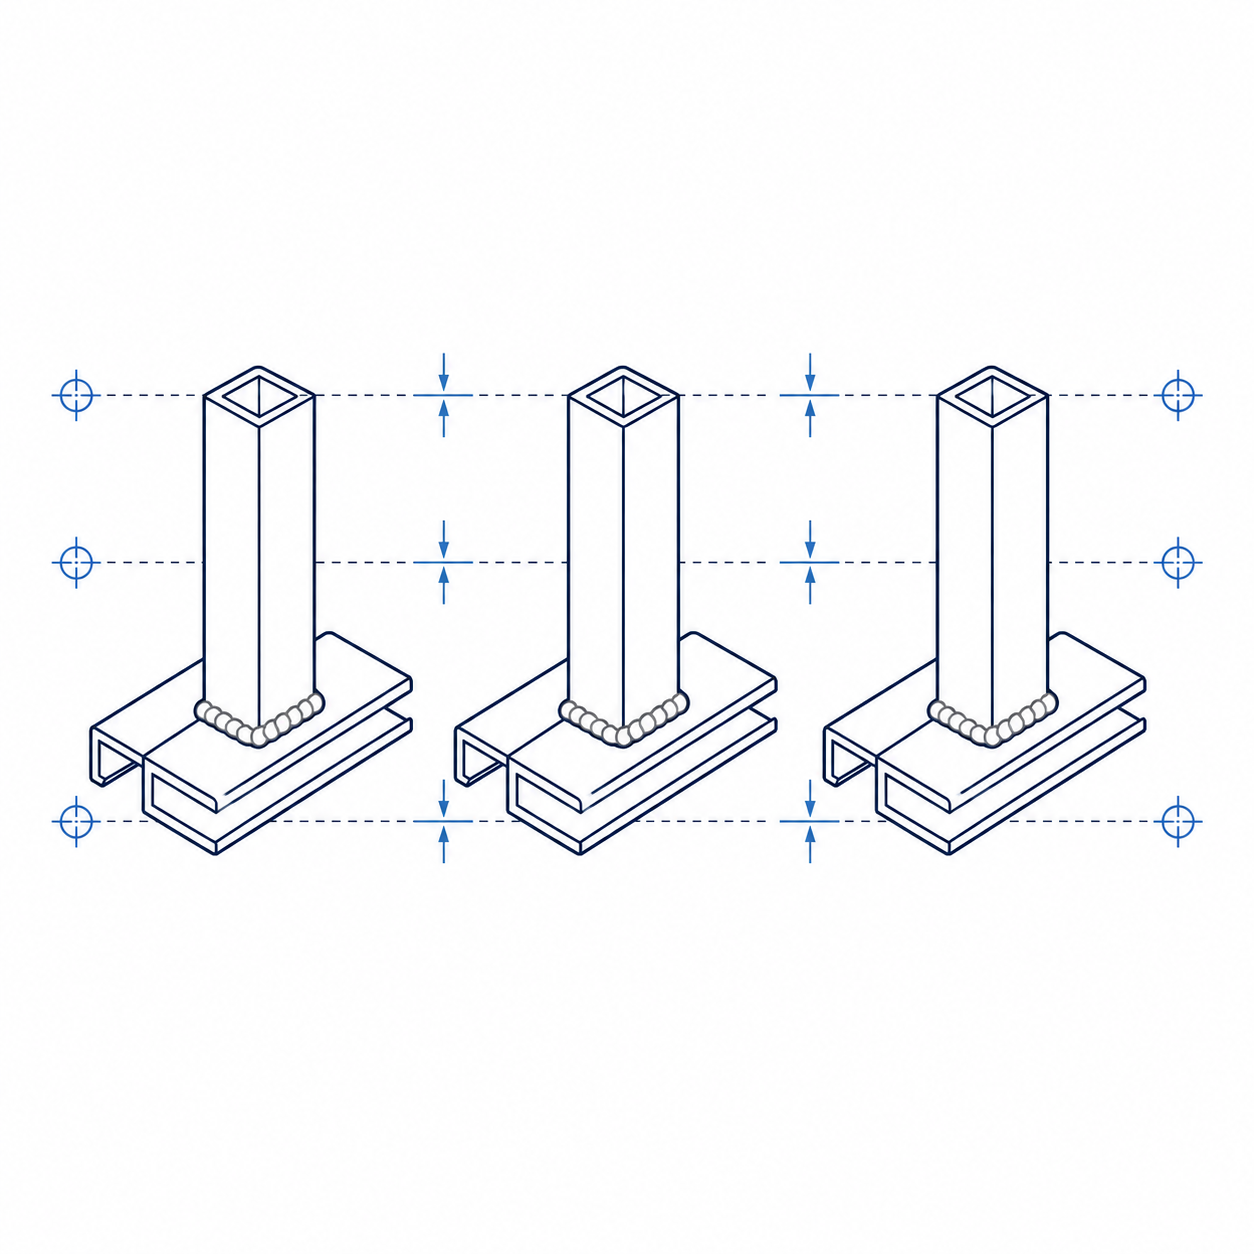
Stabilne wymiary i spasowanie

Szczeliny, krawędzie i wzajemne położenie łączonych elementów są podobne w kolejnych detalach.

Łatwe i powtarzalne mocowanie
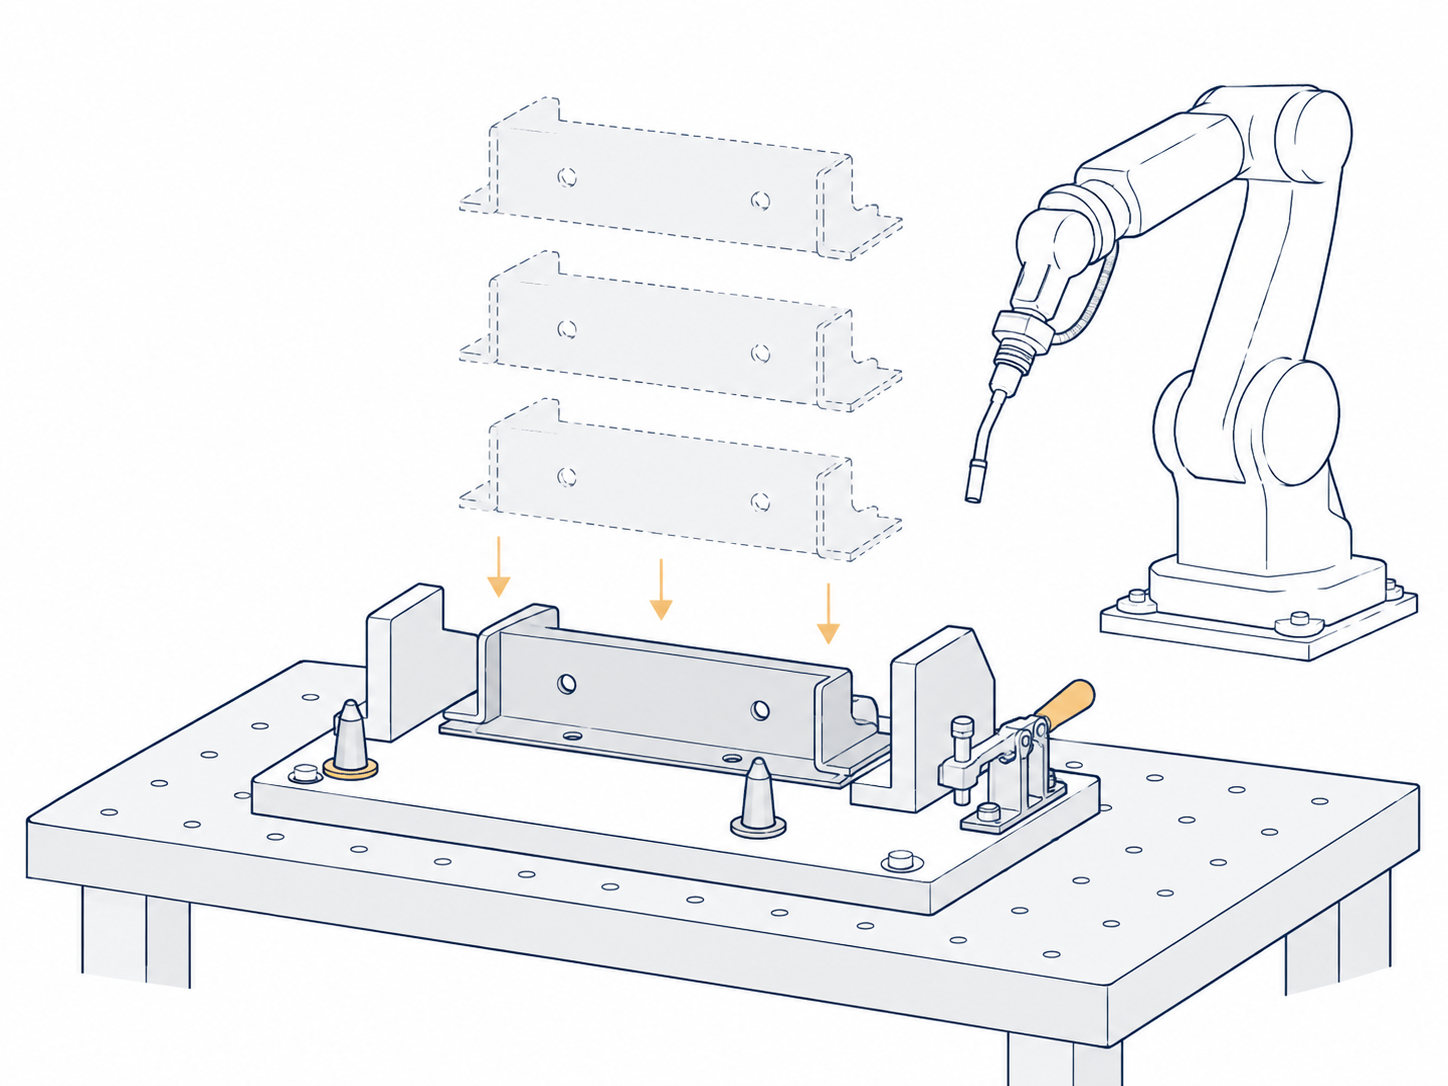
Łatwe i powtarzalne mocowanie

Detal można szybko ustawić w oprzyrządowaniu i za każdym razem znajduje się on w tej samej pozycji względem robota.

Dobry dostęp do spoin
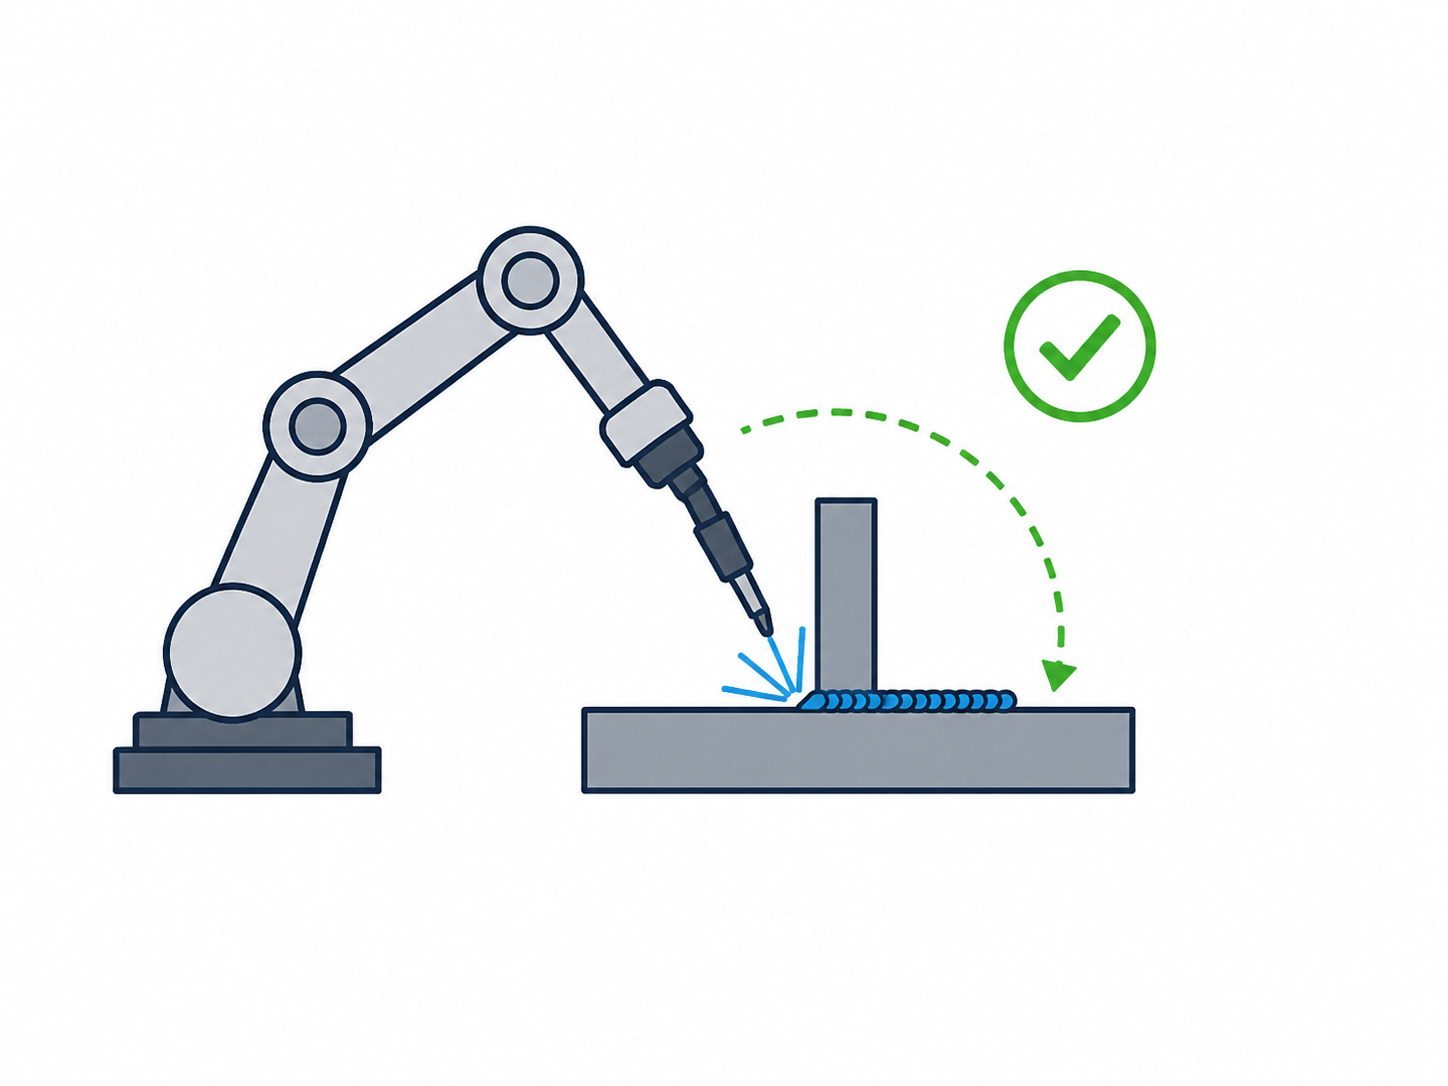
Dobry dostęp do spoin

Palnik może dotrzeć do miejsc spawania pod wymaganym kątem bez kolizji z detalem, uchwytami lub konstrukcją stanowiska.

Powtarzalne przygotowanie
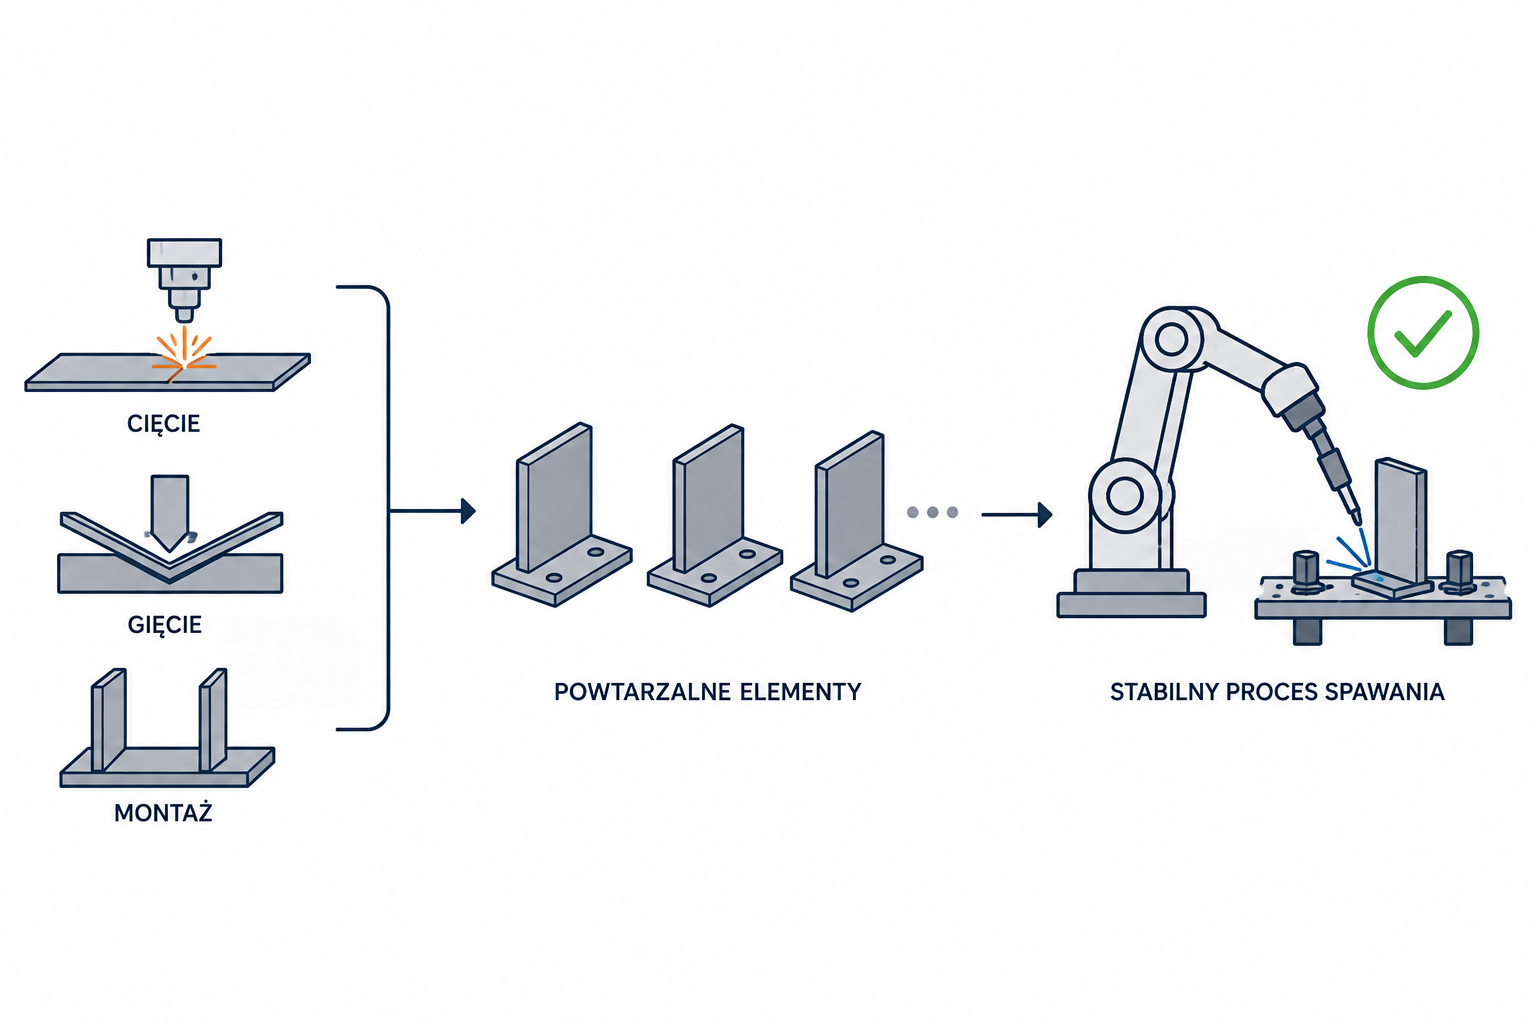
Powtarzalne przygotowanie

Cięcie, gięcie i wcześniejszy montaż części dają stabilny efekt, dzięki czemu robot nie musi kompensować dużych różnic między kolejnymi sztukami.

Co w przypadku mniej powtarzalnych detali?

Powyższe cechy nie oznaczają, że tylko idealnie powtarzalne detale nadają się do robotyzacji spawania. W bardziej wymagających aplikacjach można zastosować rozwiązania, które pomagają robotowi odnaleźć rzeczywiste położenie elementu lub korygować przebieg spoiny podczas pracy – m.in. touch sensing, śledzenie spoiny na podstawie parametrów łuku (arc tracking) oraz laserowe systemy pomiaru profilu złącza. Dzięki temu robotyzację można rozważać również tam, gdzie pomiędzy kolejnymi detalami występują kontrolowane różnice położenia, spasowania lub geometrii złącza.

Touch sensing
Touch sensing

Wykrywanie położenia złącza poprzez fizyczny styk drutu spawalniczego lub palnika z detalem przed rozpoczęciem procesu.

Arc tracking
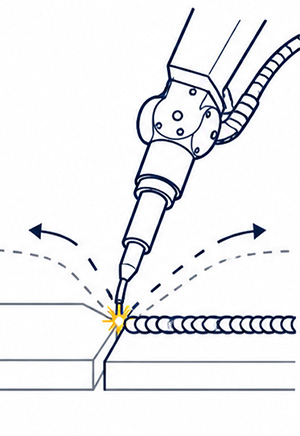
Arc tracking

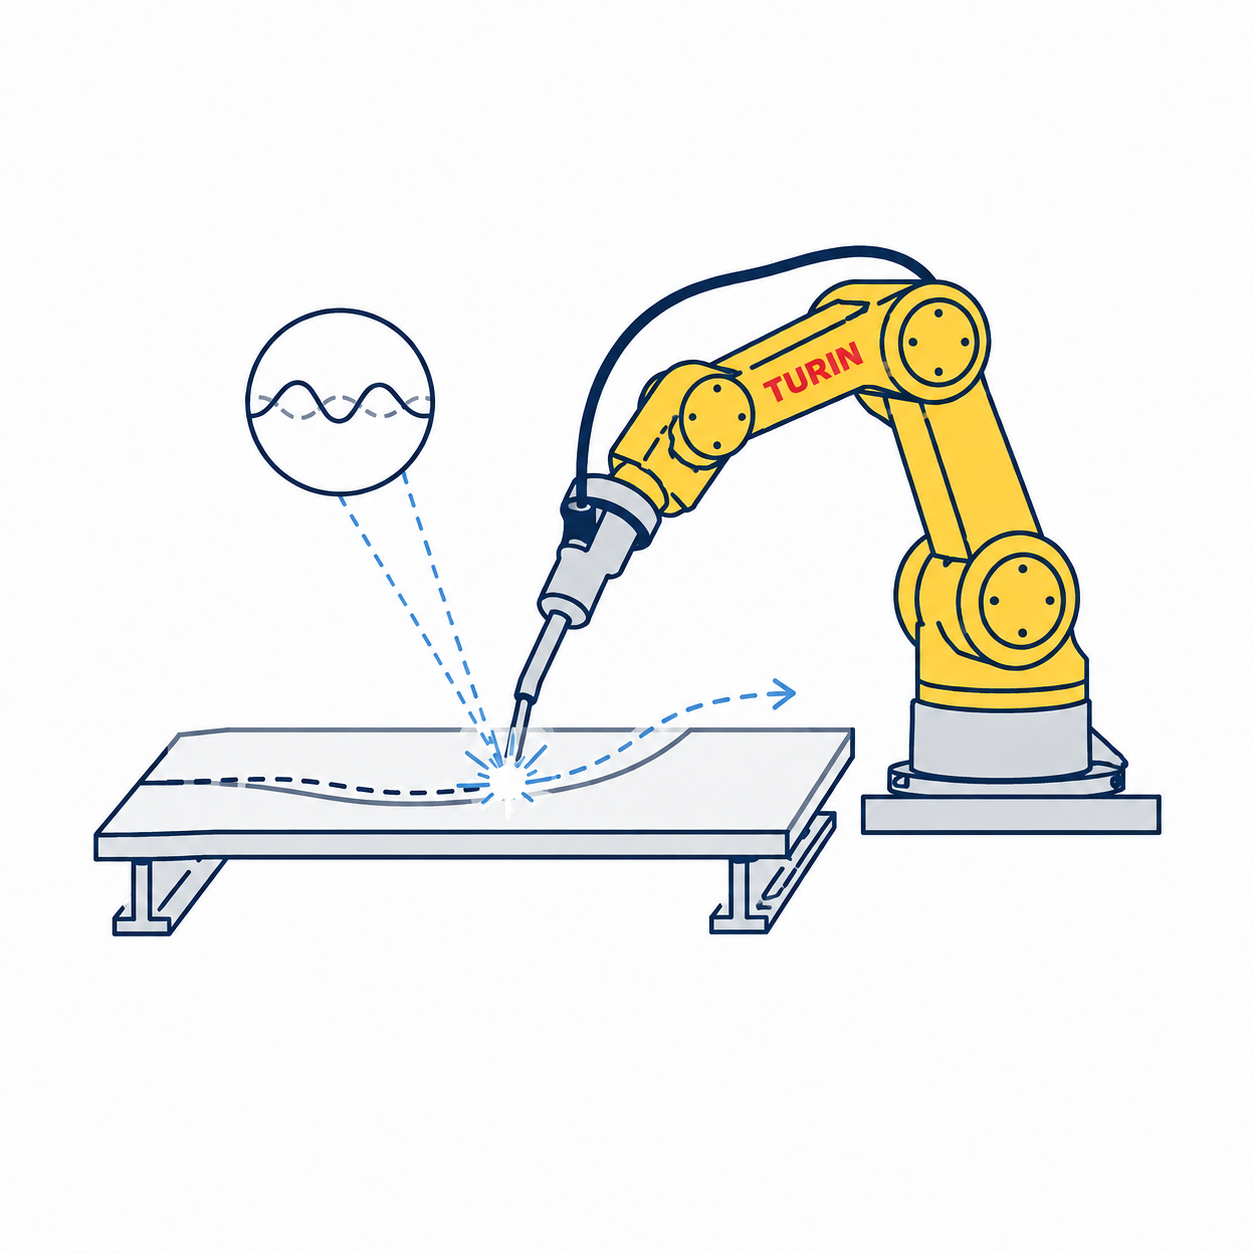
Śledzenie i bieżąca korekcja trajektorii spoiny w czasie rzeczywistym na podstawie parametrów elektrycznych łuku.

Profilometr laserowy
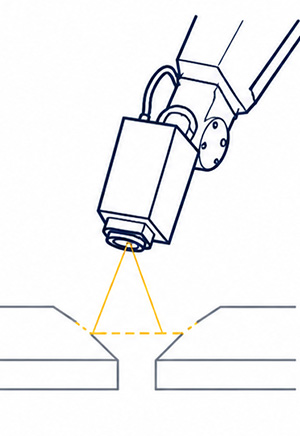
Profilometr laserowy

Bezdotykowe, optyczne skanowanie profilu szczeliny tuż przed palnikiem, gwarantujące najwyższą precyzję prowadzenia.

Nie wszystko trzeba rozstrzygać na podstawie dokumentacji

Jeżeli wątpliwości dotyczą dostępu palnika, mocowania detalu, trajektorii lub samego procesu, wybrane założenia można sprawdzić przed rozpoczęciem realizacji. W zależności od aplikacji właściwym krokiem może być test na rzeczywistym detalu, symulacja albo prezentacja stanowiska demonstracyjnego.

Testy w showroomie

Testy w showroomie

Jeżeli jakość spoiny, dostępność palnika albo takt spawania budzą wątpliwości, rozwiązaniem są próby na Twoich detalach w showroomie InduRobotics.

Wypożyczenie robota spawalniczego wraz z osprzętem spawalniczym demo
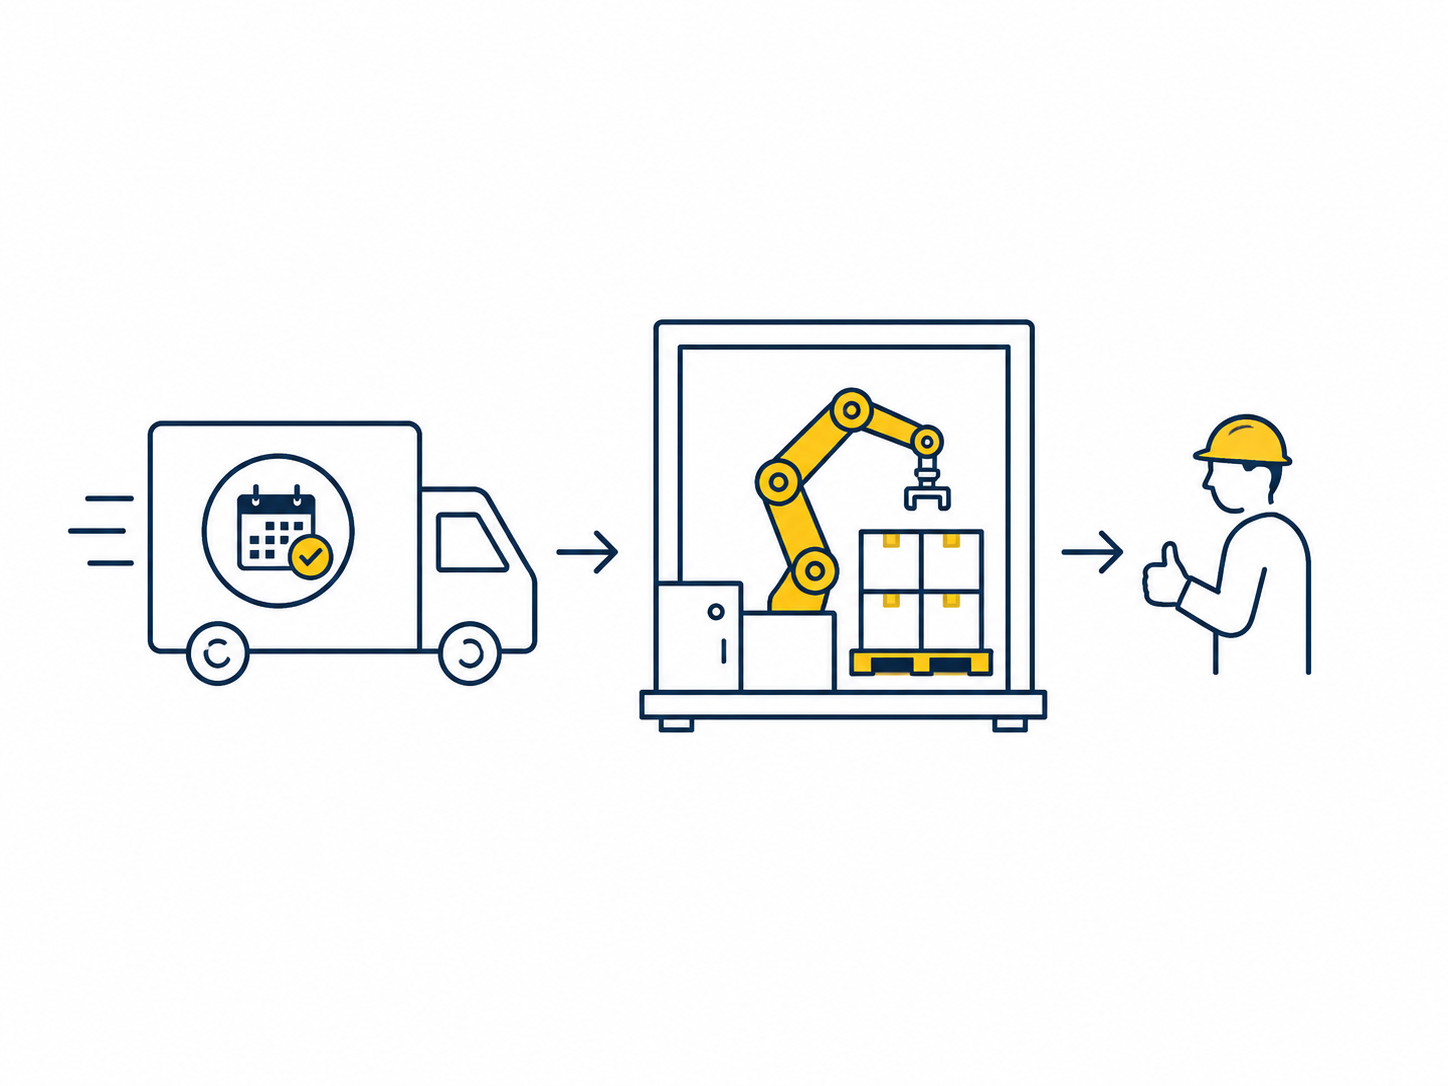
Wypożyczenie stacji demo

Zestaw spawalniczy można również wypożyczyć jako urządzenie demonstracyjne. Demo wypożyczamy bezpłatnie.
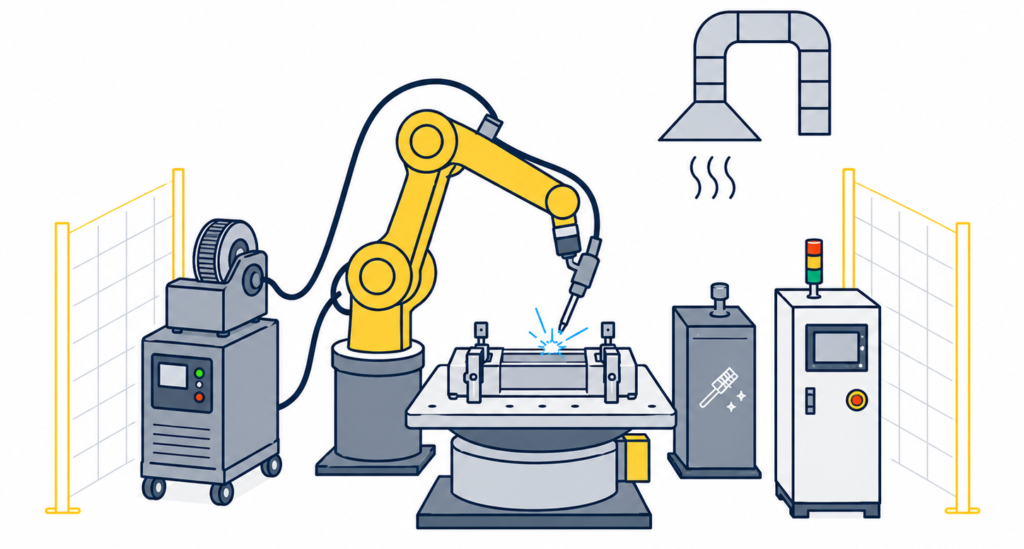
Zakres stanowiska powinien wynikać z procesu. W jednej aplikacji wystarczy prosty stół z oprzyrządowaniem, w innej kluczowy będzie obrotowy pozycjoner lub dodatkowa oś umożliwiająca ustawienie detalu w korzystnej pozycji względem robota.

Jak zbudowane jest kompletne stanowisko spawalnicze

stanowisko-spawalnicze

Główne elementy stanowiska spawalniczego

  • robot przemysłowy z palnikiem spawalniczym,
  • źródło spawalnicze oraz podajnik drutu,
  • stół spawalniczy lub pozycjoner obrotowy,
  • oprzyrządowanie do mocowania i bazowania detalu,
  • automatyczny system czyszczenia i obcinania drutu,
  • odciąg dymów spawalniczych i filtrowentylacja,
  • szafa sterownicza i panel operatora,
  • system bezpieczeństwa, wygrodzenia i sygnalizacja świetlna.

Elementy uzupełniające wdrożenie

  • dobór technologii, symulacja i weryfikacja dostępności spoin,
  • oprogramowanie robota oraz przygotowanie programów spawalniczych,
  • komunikacja ze źródłem spawalniczym i urządzeniami nadrzędnymi,
  • montaż, instalacja oraz uruchomienie stanowiska,
  • szkolenia spawaczy, operatorów oraz służb utrzymania ruchu,
  • kompletna dokumentacja techniczno-ruchowa (DTR) i certyfikacja.

Jakie rozwiązania można rozważyć?

Dobór właściwego stanowiska zależy od gabarytów elementów, skomplikowania spoin oraz wymaganego taktu. Innego podejścia wymaga powtarzalne spawanie drobnych detali na prostym stole, a innego gabarytowe konstrukcje wymagające pozycjonera obrotowego czy dodatkowego toru jezdnego dla robota.

Sprawdź podstawowe warianty konfiguracji i zobacz, które rozwiązanie najlepiej sprawdzi się w Twoim zakładzie.

1. Robot przemysłowy czy cobot?

Cobot spawalniczy TR10-1310C

Cobot może być rozważany, gdy:

produkcja odbywa się w mniejszych lub zmiennych seriach,
stanowisko ma być stosunkowo proste i kompaktowe,
detale i programy spawalnicze często się zmieniają,
ważna jest możliwość szybkiego przezbrojenia i łatwego programowania,
wymagane prędkości ruchu i intensywność pracy nie są bardzo wysokie,
aplikacja nie wymaga rozbudowanego układu z wieloma stanowiskami lub dużym obszarem roboczym.
Robot przemysłowy TR06-720B

Robot przemysłowy może być właściwszy, gdy:

spawanie odbywa się seryjnie i z dużą powtarzalnością,
liczy się krótki czas cyklu i wysoka wydajność,
robot ma pracować intensywnie przez dużą część zmiany,
potrzebny jest większy zasięg lub wyższa dynamika ruchu,
stanowisko wykorzystuje pozycjonery, tor jezdny, kilka stołów lub kilka stref pracy,
aplikacja obejmuje większe konstrukcje lub dużą liczbę spoin wykonywanych w jednym cyklu.
Jedną z różnic jest sposób przygotowania programu. W cobotach TURIN funkcja drag teaching pozwala prowadzić ramię ręcznie do kolejnych pozycji, co może ułatwić tworzenie i modyfikowanie prostych sekwencji. W robotach przemysłowych większa część programowania odbywa się przy użyciu teach pendanta i dokładnego definiowania trajektorii. Wybór sposobu programowania powinien jednak wynikać z wymagań aplikacji, a nie być jedynym kryterium wyboru robota.

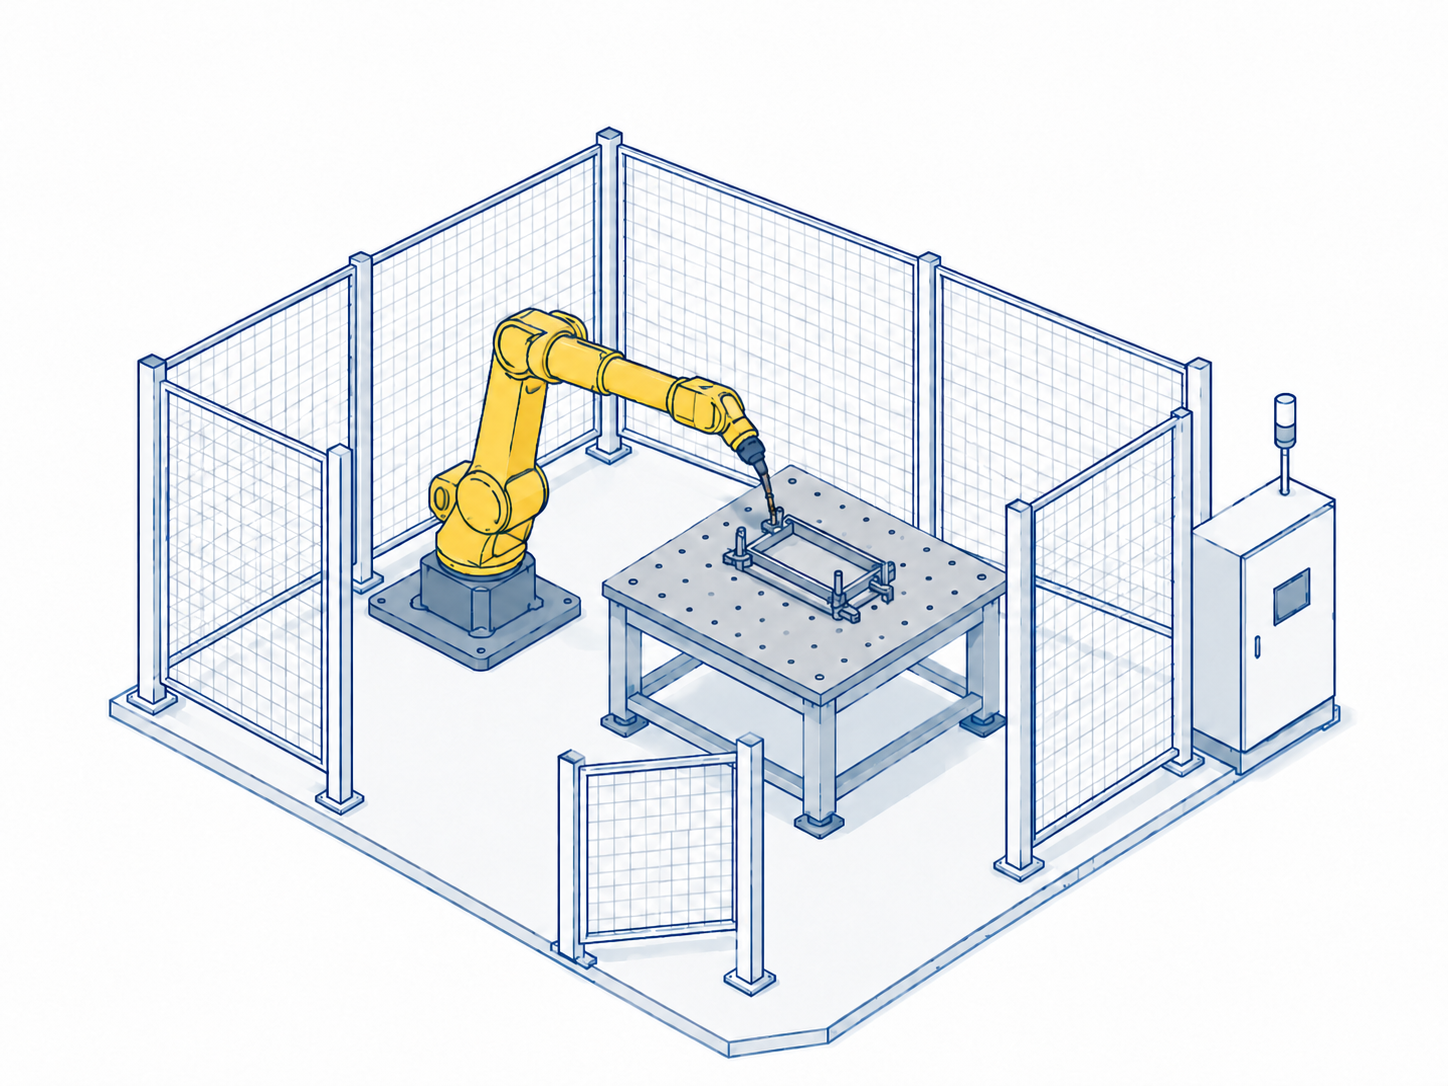
2. Jeden czy dwa stoły spawalnicze

Robot i stół spawalniczy

Robot i stół spawalniczy

Najprostsza i najbardziej kompaktowa konfiguracja. Dobra tam, gdzie detal można stabilnie zamocować, a robot ma dostęp do wszystkich spoin bez dodatkowego obracania.

ZALETY:

Kompaktowe gabaryty, niski koszt startowy i minimalna powierzchnia zajmowana na hali.
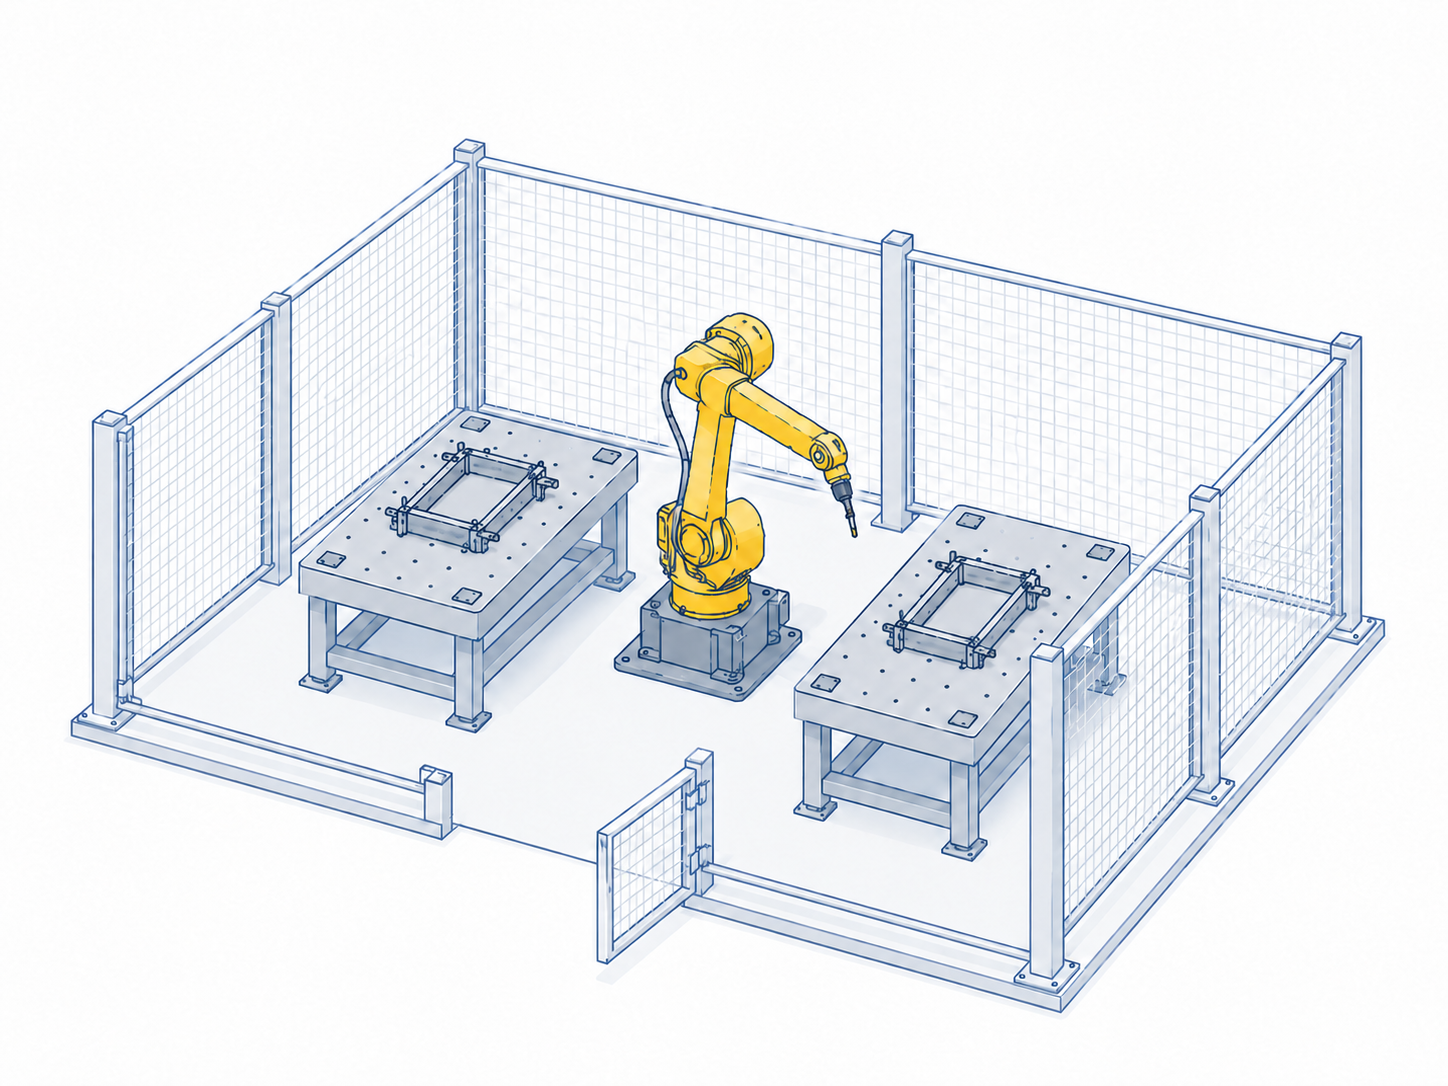
Robot i dwa stoły spawalnicze

Robot i dwa stoły spawalnicze

Pozwala organizować pracę naprzemiennie – podczas spawania na jednym stole, operator bezpiecznie uzbraja kolejny detal na drugim bez zatrzymywania robota.

ZALETY:

Maksymalna ciągłość spawania, brak przestojów na załadunek i wyższa wydajność celi.
Przy wyborze warto przeanalizować: wymaganą wydajność taktu, czas potrzebny na uzbrojenie i rozbrojenie detalu w przyrządzie oraz dostępność operatora.

3. Pozycjonowanie detalu czy powiększenie obszaru roboczego?

Ręczne dostarczanie palet

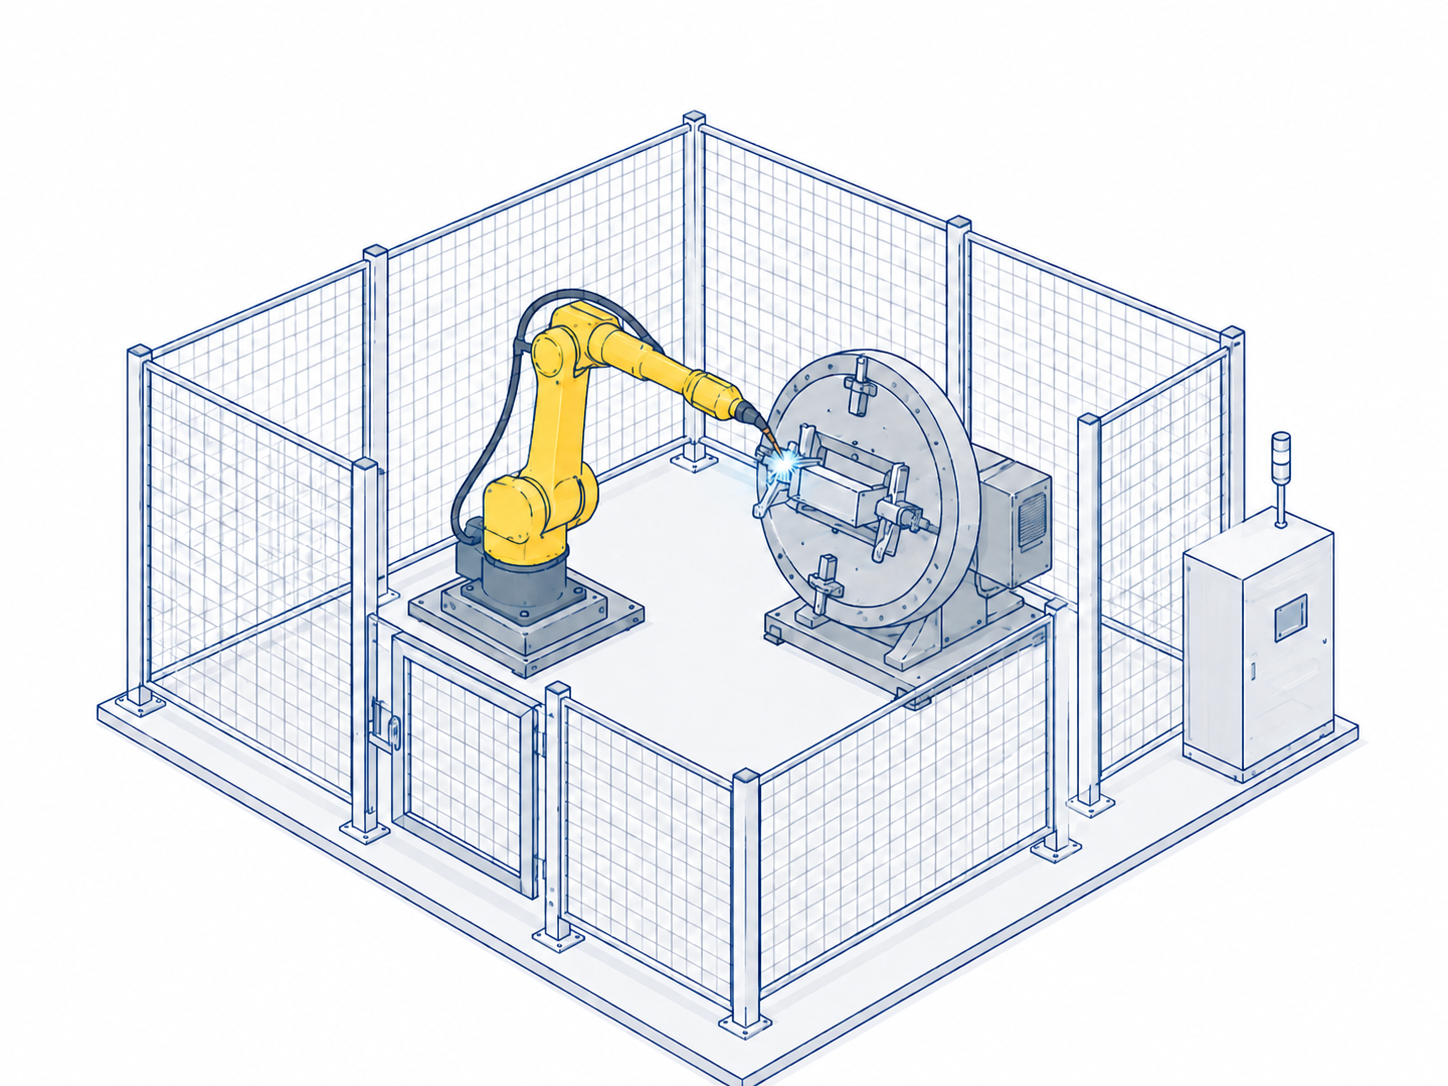
Robot z pozycjonerem

Obrotowy pozycjoner (obrotnik) obraca detal w trakcie procesu, dzięki czemu robot łatwo dociera do trudnodostępnych miejsc i spawa w najkorzystniejszej pozycji.

Rekomendowane dla skomplikowanych brył 3D, wymagających spoin obwodowych oraz stałej pozycji.
Automatyczny magazyn palet

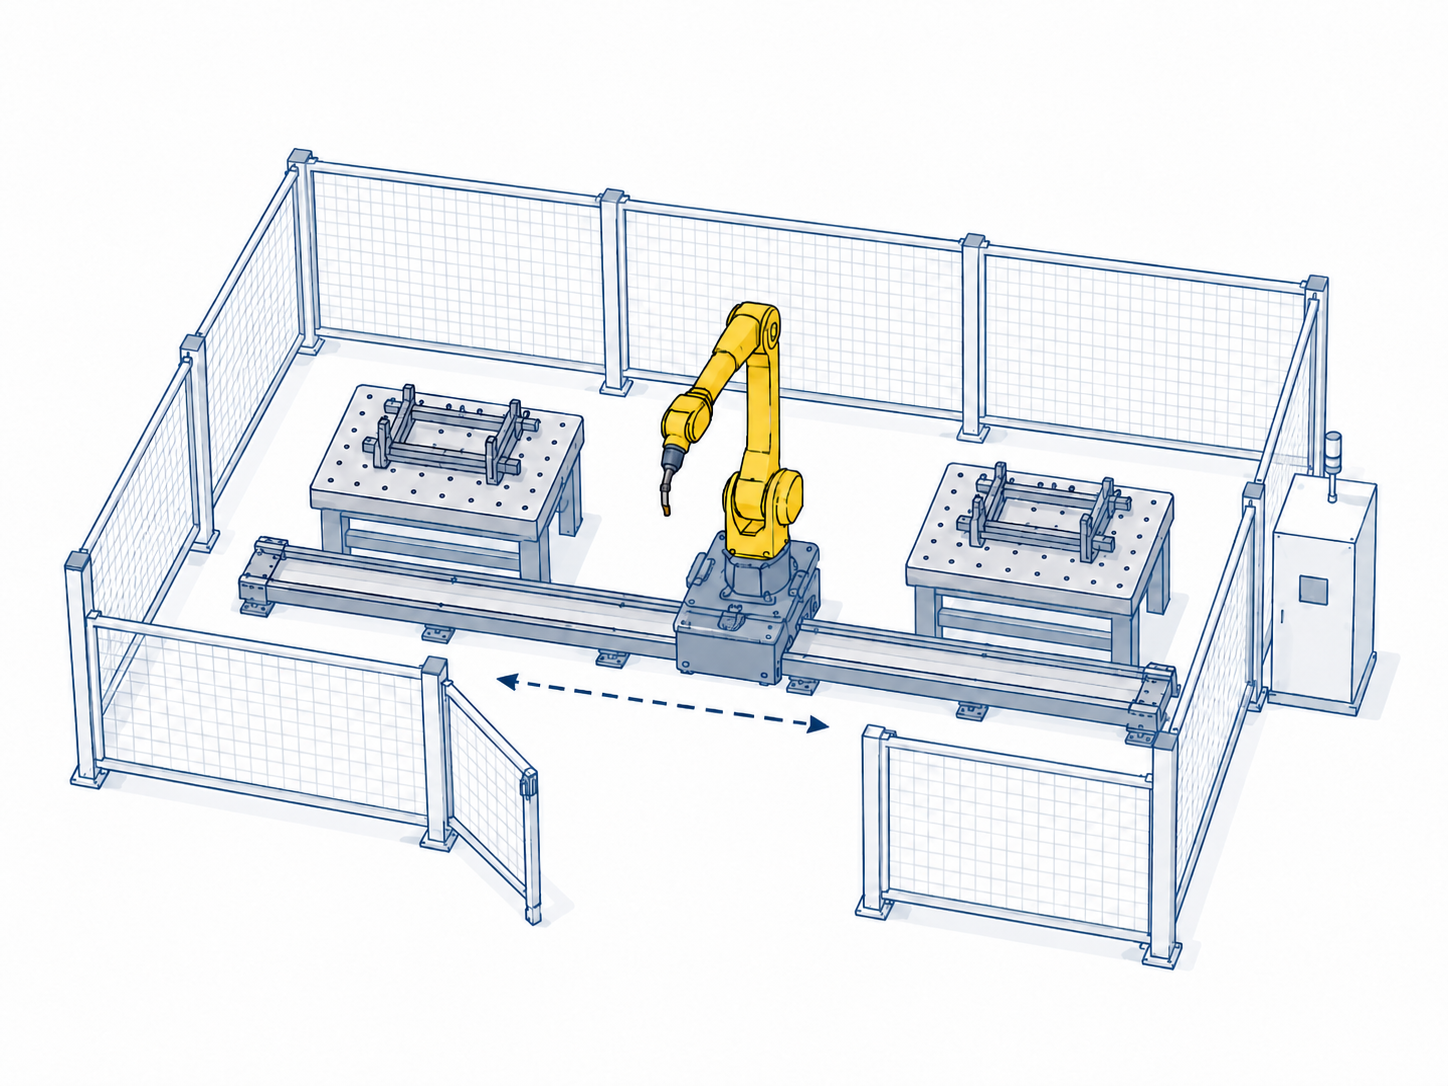
Robot na torze jezdnym

Zewnętrzny tor jezdny liniowy znacząco zwiększa zasięg roboczy, pozwalając jednemu robotowi na pracę przy bardzo długich elementach lub obsłudze wielu stacji.

Rekomendowane dla długich konstrukcji (ramy, przęsła, zbiorniki) lub rozległych układów kilkustanowiskowych.

Wybór zależy od: gabarytów łączonych części, geometrii spoin, geometrii dostępu palnika oraz pożądanego poziomu automatyzacji mocowania.

Konfiguracja dopasowana do Twojego procesu

Powyższe układy pokazują tylko przykładowe konfiguracje zrobotyzowanych stanowisk spawalniczych. W praktyce stanowisko może zostać zbudowane na wiele sposobów – z dwoma pozycjonerami, kilkoma robotami, większą liczbą stołów roboczych, robotem na torze jezdnym współpracującym z pozycjonerami czy z podziałem na niezależne strefy załadunku i spawania.

Możliwe są również układy, w których jeden robot obsługuje kilka różnych detali, dwa roboty pracują nad jednym większym elementem albo dodatkowe osie zewnętrzne zmieniają położenie detalu w trakcie spawania. Ostateczna konfiguracja powinna wynikać z wielkości i geometrii części, liczby spoin, wymaganej wydajności, sposobu załadunku oraz organizacji pracy operatorów. Dlatego koncepcję stanowiska warto budować od procesu i detalu, a nie od jednego gotowego schematu.

Spawanie laserowe - kiedy warto je rozważyć?

Spawanie laserowe warto rozważyć przede wszystkim tam, gdzie liczą się wysoka prędkość procesu, niewielka ilość ciepła wprowadzana do detalu oraz ograniczenie odkształceń po spawaniu. Skoncentrowana wiązka umożliwia wykonywanie wąskich spoin o dużej głębokości wtopienia, a w odpowiednich zastosowaniach również wykonanie połączenia w jednym przejściu

Kiedy laser ma szczególny sens?

Technologia jest szczególnie interesująca przy powtarzalnych i dokładnie wykonanych detalach, gdy ważne są prędkość procesu oraz ograniczenie wpływu cieplnego na element. Mniejsza ilość wprowadzanego ciepła może również ograniczyć deformacje i zakres późniejszej obróbki.

Zastosowanie: precyzyjnie wykonane elementy, cienkie blachy oraz inne aplikacje, w których zalety procesu laserowego uzasadniają jego zastosowanie.

Wymagania dotyczące przygotowania

Skupiona wiązka lasera oznacza mniejszą tolerancję na zmiany szczeliny i położenia złącza niż w klasycznych procesach łukowych. Dlatego duże znaczenie mają dokładność przygotowania krawędzi, stabilne mocowanie oraz powtarzalne pozycjonowanie elementów.

Warunek: dokładne przygotowanie krawędzi i stabilne mocowanie.

Co zyskasz dzięki robotyzacji spawania?

Automatyzacja spawania eliminuje wąskie gardła w zakładzie, gwarantuje estetyczną spoinę bez poprawek i rozwiązuje problem braku certyfikowanych spawaczy.

Wzrost wydajności i ciągłości pracy

Robot utrzymuje stałe, wysokie tempo spawania bez zmęczenia i bez przerw. Skrócenie czasu cyklu pozwala realizować znacznie większe zamówienia.

Wysoka i powtarzalna jakość

Trajektoria i stałe parametry łuku eliminują błędy ludzkie oraz kosztowne poprawki i szlifowanie spoin.

Oszczędność materiałów i energii

Precyzyjne podawanie spoiwa redukuje zużycie drutu spawalniczego i gazu osłonowego do niezbędnego minimum, eliminując zbędne nadlewy.

Odpowiedź na brak spawaczy

Rozwiązanie problemu z brakiem wykwalifikowanej kadry. Operator jedynie uzbraja przyrząd, a proces spawania realizuje automat.

Bezpieczeństwo i ergonomia

Odsunięcie pracowników od szkodliwych dymów spawalniczych, promieniowania UV oraz iskier redukuje ryzyko wypadków i chorób zawodowych.

Elastyczność i łatwe skalowanie

Możliwość szybkiego przełączania gotowych programów przy zmianie detalu oraz prosta korekcja trajektorii przy nowych seriach.

KALKULATOR ROI

Chcesz sprawdzić, po jakim czasie zwróci się Twoja inwestycja?

Oszacuj oszczędności, czas zwrotu oraz realny zysk ze stanowiska spawalniczego w zaledwie kilka minut.

Roboty TURIN najczęściej wykorzystywane w aplikacjach spawalniczych

TR06-2070B/ARC

TR06-2070B/ARC

Duży zasięg

Dedykowany robot spawalniczy o wydłużonym ramieniu (2078 mm). Idealny do spawania gabarytowych konstrukcji stalowych, ram oraz elementów wymagających obsłużenia szerokiego obszaru roboczego bez konieczności stosowania toru jezdnego.

Zasięg ramienia: 2078 mm
Udźwig: 6 kg
TR10-1450B/ARC

TR10-1450B/ARC

Wyższy udźwig

Robot spawalniczy o zwiększonym udźwigu (10 kg). Doskonale sprawdza się przy montażu cięższych palników spawalniczych, czujników profilometru laserowego lub dodatkowego osprzętu chłodzonego cieczą.

Zasięg ramienia: 1455 mm
Udźwig: 10 kg

Funkcjonalności wspomagające proces spawania

Sterowanie pozycjonerami i torami przez EtherCAT
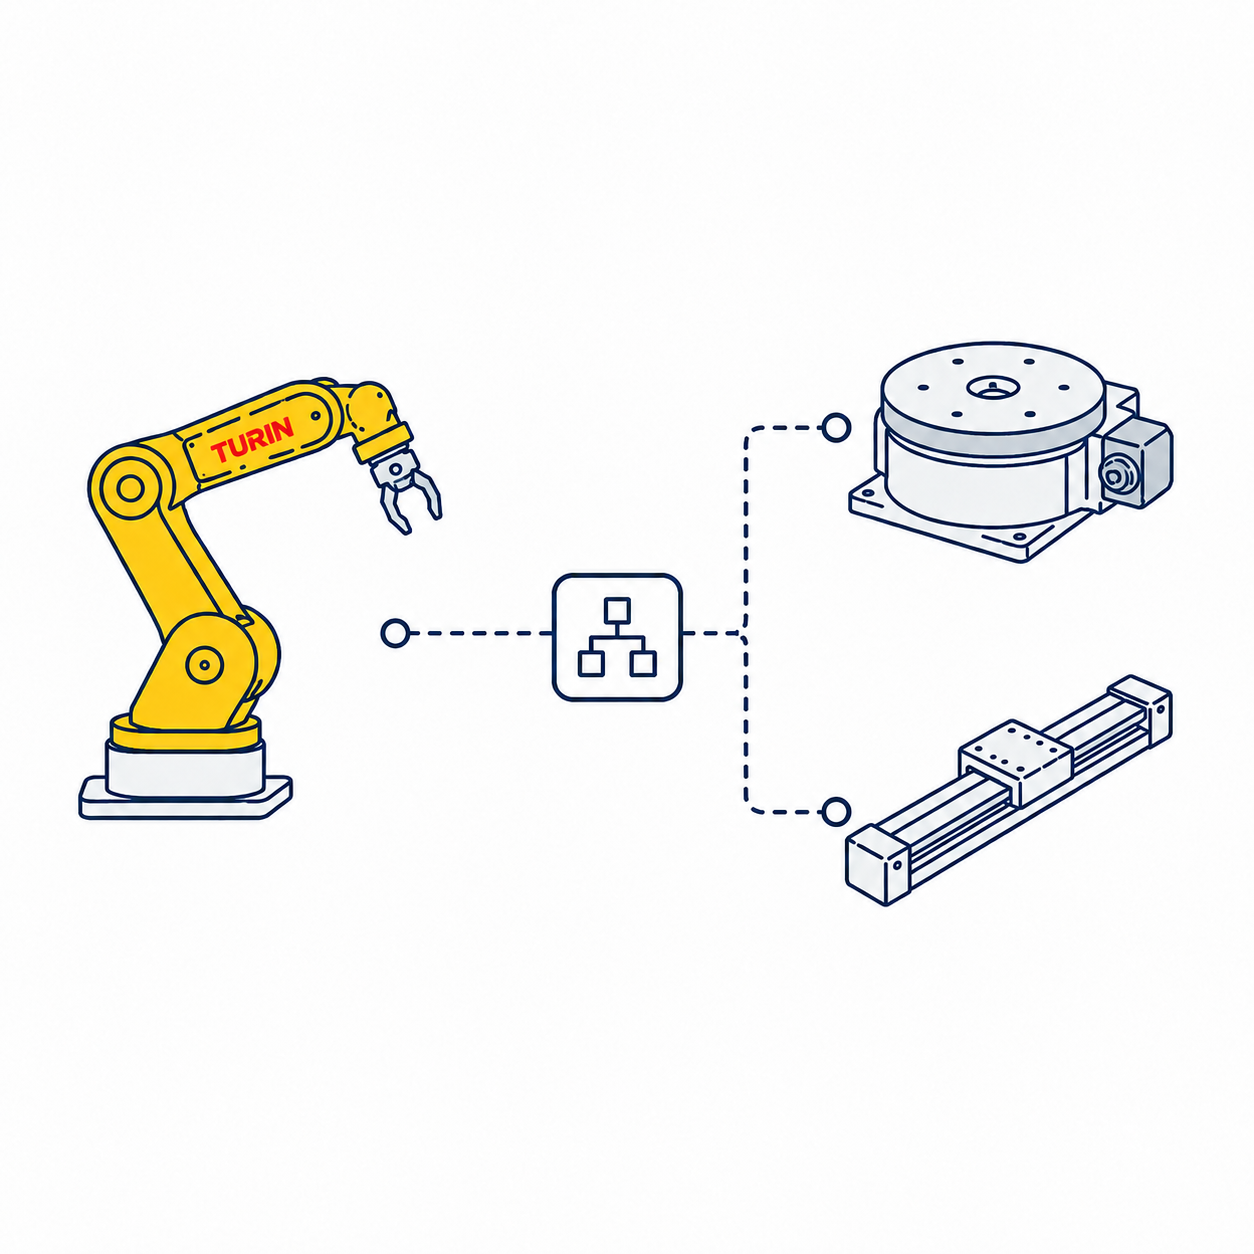
Sterowanie pozycjonerami EtherCAT

Komunikacja EtherCAT umożliwia płynne sterowanie osiami zewnętrznymi (pozycjonery, tory jezdne) bezpośrednio z systemu sterowania robota.

Zintegrowane prowadzenie pakietu spawalniczego
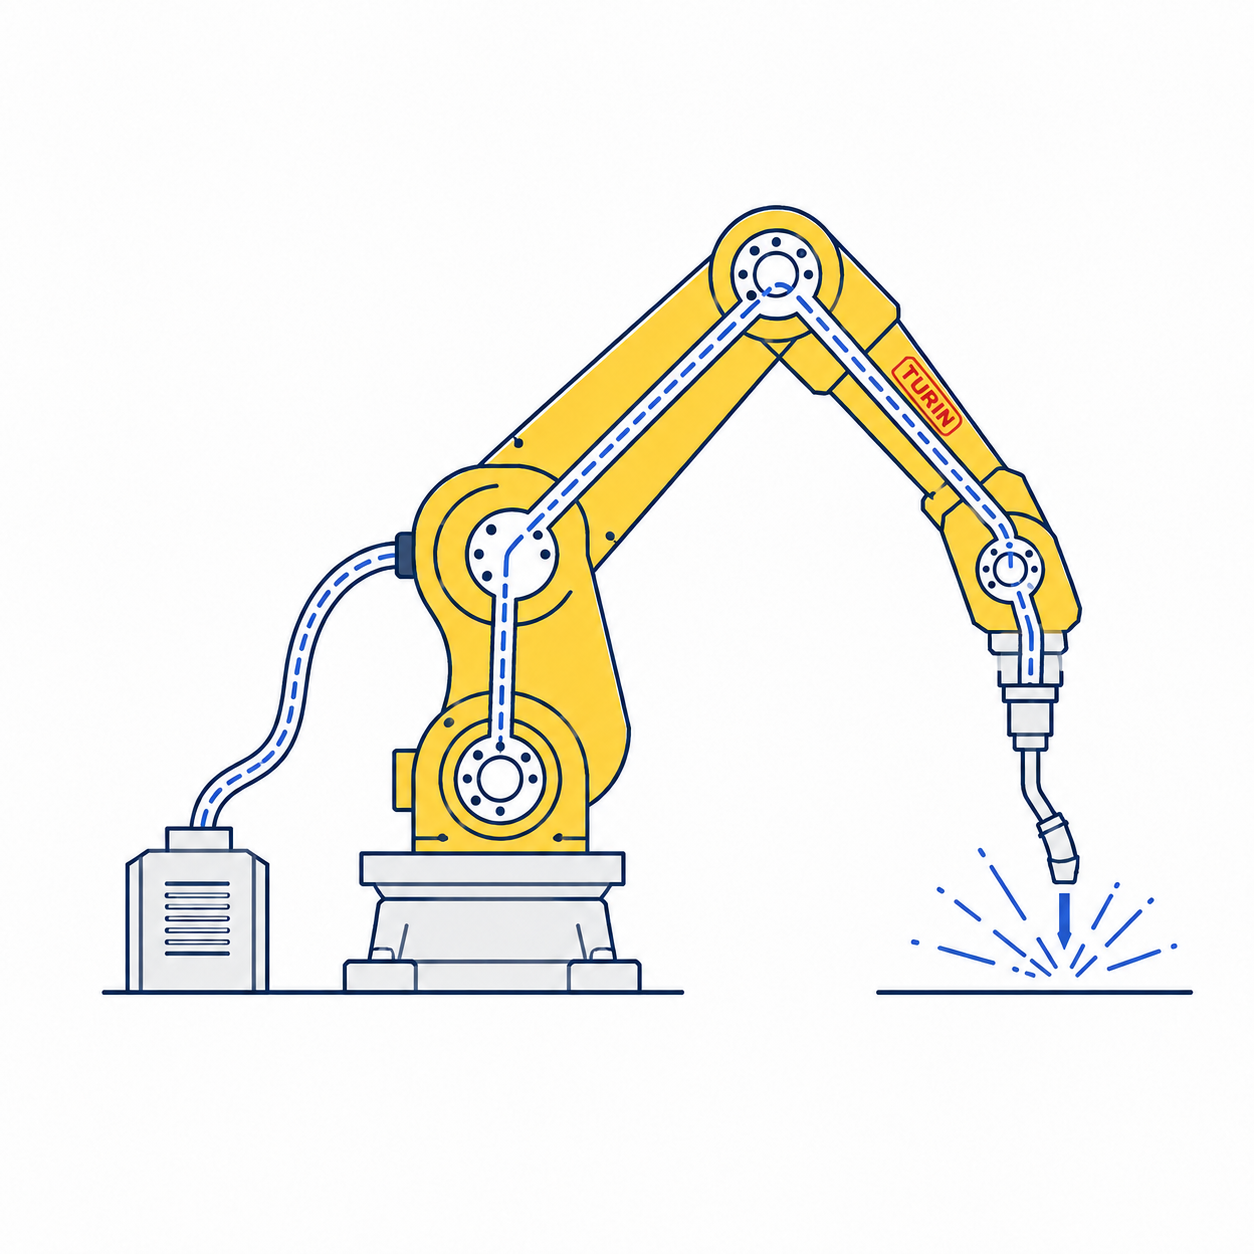
Zintegrowane prowadzenie pakietu

Pakiet spawalniczy jest prowadzony przez konstrukcję robota, co porządkuje prowadzenie przewodów i ułatwia pracę palnika podczas wykonywania trajektorii.

Wbudowany Touch Sensing
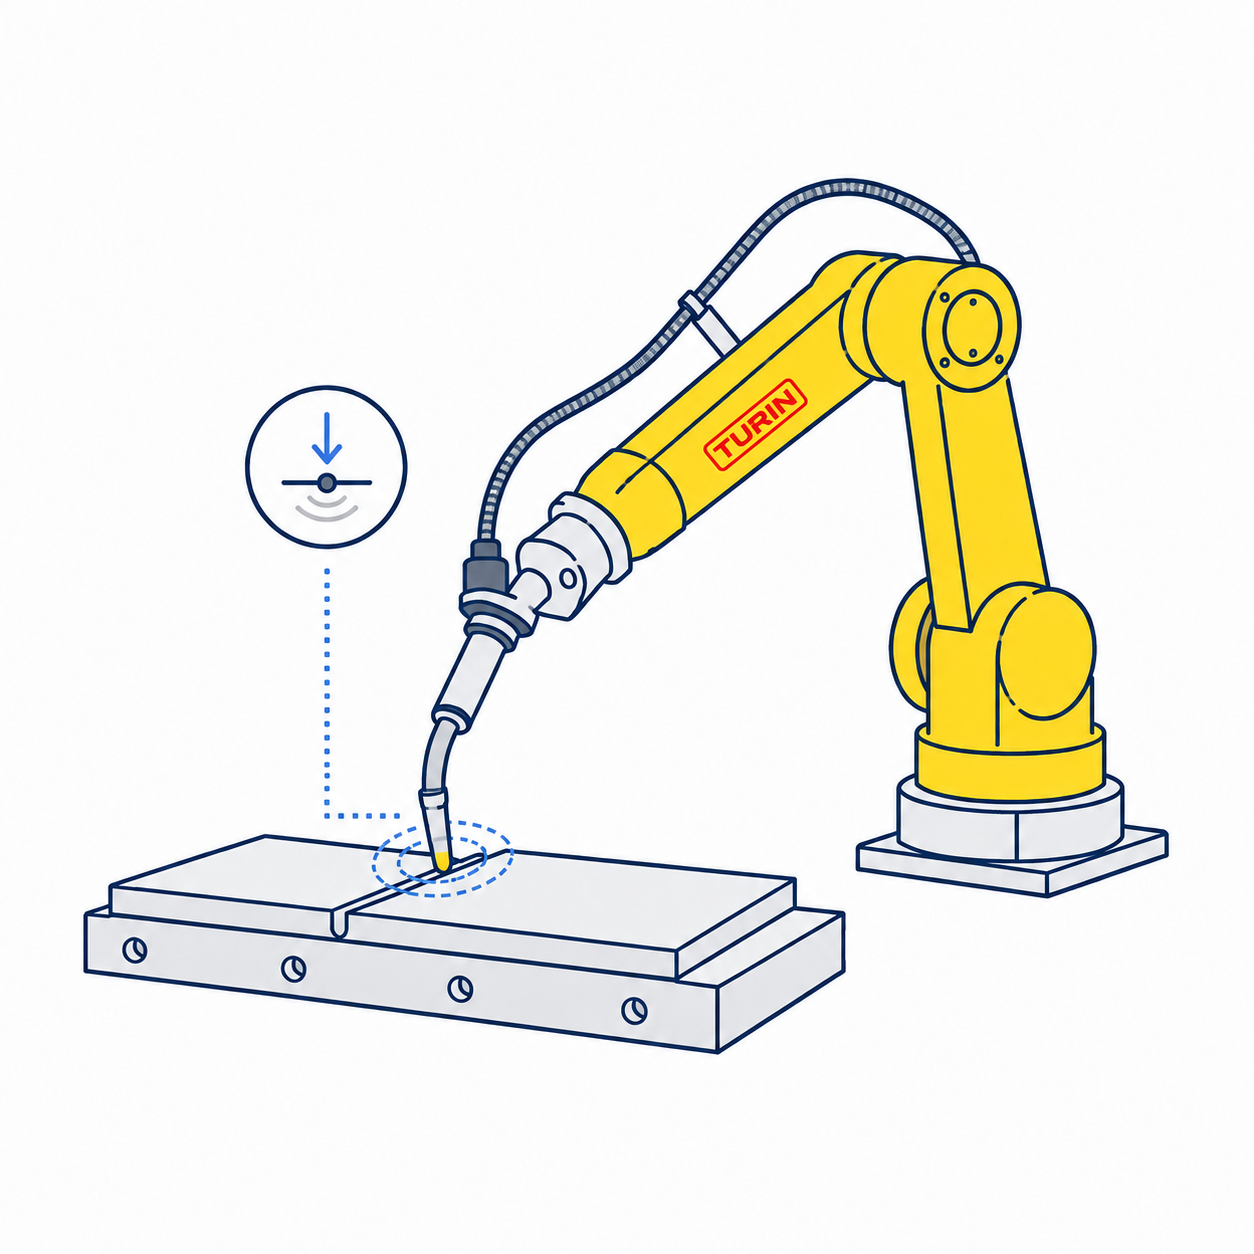
Touch sensing

Funkcja Touch Sensing pozwala robotowi przed rozpoczęciem spawania wykryć rzeczywiste położenie detalu lub złącza i odpowiednio skorygować pozycję.

Integracja z profilometrem
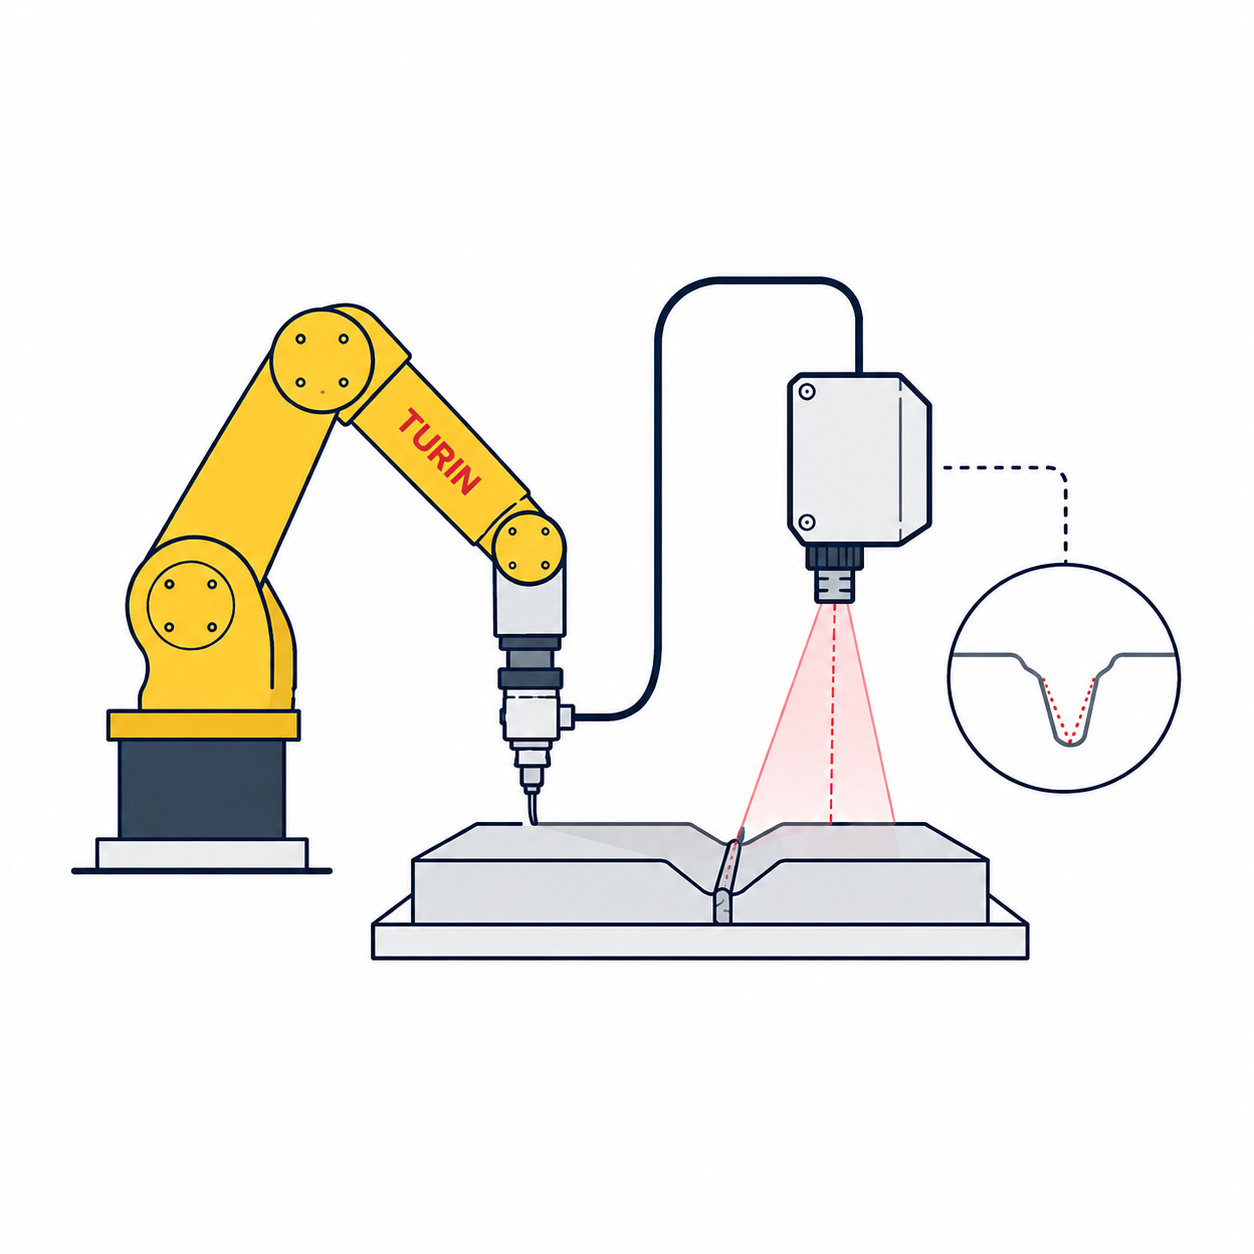
Integracja z profilometrem

Sterowanie robota jest przygotowane do podłączenia profilometru, który może być wykorzystany do pomiaru geometrii złącza i określenia rzeczywistego przebiegu spoiny.

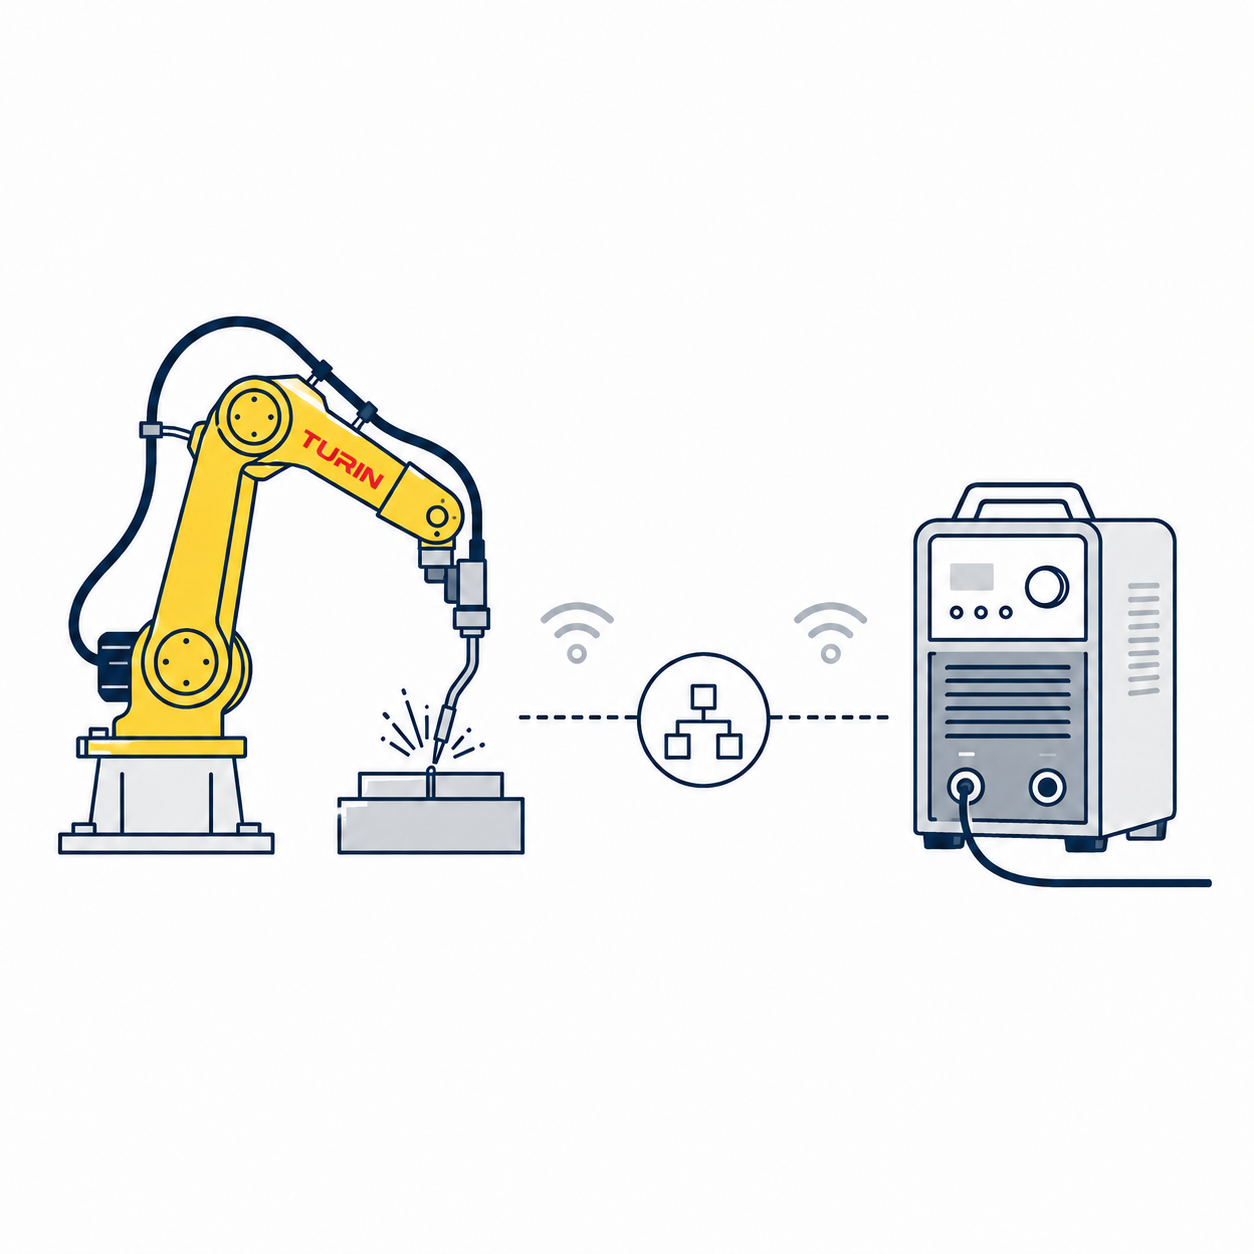
Komunikacja ze źródłem spawalniczym
Komunikacja ze źródłem

Robot może komunikować się ze źródłem spawalniczym przez sieć komunikacyjną, umożliwiając wymianę danych i sterowanie parametrami procesu z poziomu systemu robota.

Wbudowany Arc Tracking
Arc tracking

Funkcja Arc Tracking umożliwia korygowanie trajektorii robota podczas spawania na podstawie informacji uzyskanych z procesu spawalniczego.

Dlaczego InduRobotics?

Łączymy niezawodną technologię z kompleksowym wsparciem na każdym etapie wdrożenia

Technologia TURIN

Wysoka jakość i niezawodność sprawdzonych robotów przemysłowych od oficjalnego dostawcy marki TURIN.

Serwis i bezpieczeństwo

Pełna gwarancja, dostępność części zamiennych oraz szybki, lokalny serwis na terenie całej Polski.

Doświadczenie

Praktyczna wiedza i sprawdzone rozwiązania aplikacyjne, które z sukcesem pracują w polskich zakładach.

Jak działamy krok po kroku

01

Analizujemy proces i założenia

Zbieramy informacje o produkcie, wydajności, dostępnej przestrzeni i organizacji obsługi stanowiska. Dzięki temu dobór robota i zakres automatyzacji wynikają z rzeczywistego procesu, a nie wyłącznie z parametrów katalogowych.

Analiza procesu
02

Weryfikujemy koncepcję

Sprawdzamy dobór robota, zasięg, chwytak i organizację stanowiska. Tam, gdzie potrzebne jest dodatkowe potwierdzenie, wykorzystujemy symulacje, testy lub próby na rzeczywistym produkcie, aby przed realizacją zweryfikować najważniejsze założenia projektu.

Testy i symulacje
03

Ustalamy sposób realizacji

Porządkujemy zakres projektu i sposób współpracy przy jego realizacji. W zależności od potrzeb łączymy dostawę technologii TURIN ze wsparciem technicznym InduRobotics oraz pracami zespołu klienta lub integratora, tak aby cały projekt miał jasno określony kierunek i zakres.

Weryfikacja koncepcji
04

Zapewniamy wsparcie programistyczne

Podczas programowania i uruchamiania aplikacji integrator lub zespół klienta może korzystać ze wsparcia programistycznego InduRobotics – zdalnie lub bezpośrednio na miejscu.

Wsparcie programistyczne
05

Przygotowujemy zespół i wspieramy dalszą eksploatację

Po uruchomieniu możemy przeprowadzić szkolenia dla operatorów, utrzymania ruchu i automatyków, aby zakres wiedzy odpowiadał ich rzeczywistym zadaniom. Dalszą pracę robota wspierają serwis, gwarancja, części zamienne oraz wsparcie programistyczne, dzięki czemu zaplecze techniczne jest dostępne również po zakończeniu wdrożenia

Szkolenia i serwis

Technologia to tylko część dobrze przygotowanego projektu

Roboty TURIN stanowią podstawę oferowanych przez nas rozwiązań do zrobotyzowanego spawania. InduRobotics łączy dostęp do programowania robotów, testami, szkoleniami i późniejszym wsparciem robotów.

Chcesz dowiedzieć się więcej o firmie:

FAQ: Pytania i odpowiedzi

Najczęściej zadawane pytania

Jakie detale najlepiej nadają się do robotyzacji spawania?

Najłatwiejsze do robotyzacji są detale powtarzalne, o stabilnych wymiarach i spasowaniu, które można zawsze w podobny sposób zamocować w oprzyrządowaniu. Ważny jest również swobodny dostęp palnika do spoin oraz powtarzalne przygotowanie elementów na wcześniejszych etapach produkcji.

Najczęściej robotyzowane są procesy MIG/MAG i TIG. Roboty mogą być również wykorzystywane w innych technologiach, m.in. spawaniu laserowym, jednak wymagania dotyczące robota, źródła spawalniczego, wyposażenia i przygotowania detalu zależą od konkretnego procesu.

Cobot może być rozważany przy mniejszych, bardziej zmiennych aplikacjach, w których ważna jest elastyczność i łatwe przezbrojenie. Robot przemysłowy częściej sprawdza się przy produkcji seryjnej, większym obszarze pracy, krótszych czasach cyklu oraz stanowiskach wykorzystujących pozycjonery, tory jezdne lub kilka stref pracy. W każdym przypadku sposób zabezpieczenia stanowiska powinien wynikać z oceny ryzyka całej aplikacji — zastosowanie cobota nie oznacza automatycznie braku wygrodzenia.

Tak. Konfiguracja stanowiska może obejmować dwa stoły, dwa pozycjonery, kilka stref pracy, robota na torze jezdnym lub kilka robotów. Przykładowo robot może spawać detal na jednej pozycji, podczas gdy operator przygotowuje kolejny element w drugiej strefie. Układ musi być odpowiednio zaprojektowany pod względem procesu i bezpieczeństwa.

W odpowiednio wyposażonym systemie robot może wykorzystywać funkcje takie jak Touch Sensing do odnajdywania rzeczywistego położenia złącza przed spawaniem oraz Arc Tracking do korygowania trajektorii podczas procesu. Możliwe jest również wykorzystanie profilometru do pomiaru geometrii złącza.

Tak. Symulacja stanowiska pozwala sprawdzić m.in. zasięg robota, orientację palnika, trajektorie, potencjalne kolizje oraz zasadność zastosowania pozycjonera lub dodatkowych osi. Przy bardziej wymagających projektach warto dodatkowo rozważyć próby na rzeczywistych detalach.

Nie znalazłeś odpowiedzi na swoje pytanie?

Każdy proces spawalniczy jest inny. Opisz nam swoje detale, a nasz inżynier bezpłatnie przeanalizuje, jak robot TURIN poradzi sobie w Twoim zakładzie.

logo indurobotics

InduRobotics
ul. Trakt Lubelski 404,
04-667 Warszawa

NIP: 1133100824
REGON: 525712694

Telefon: +48 730 785 085
E-mail: biuro@indurobotics.pl